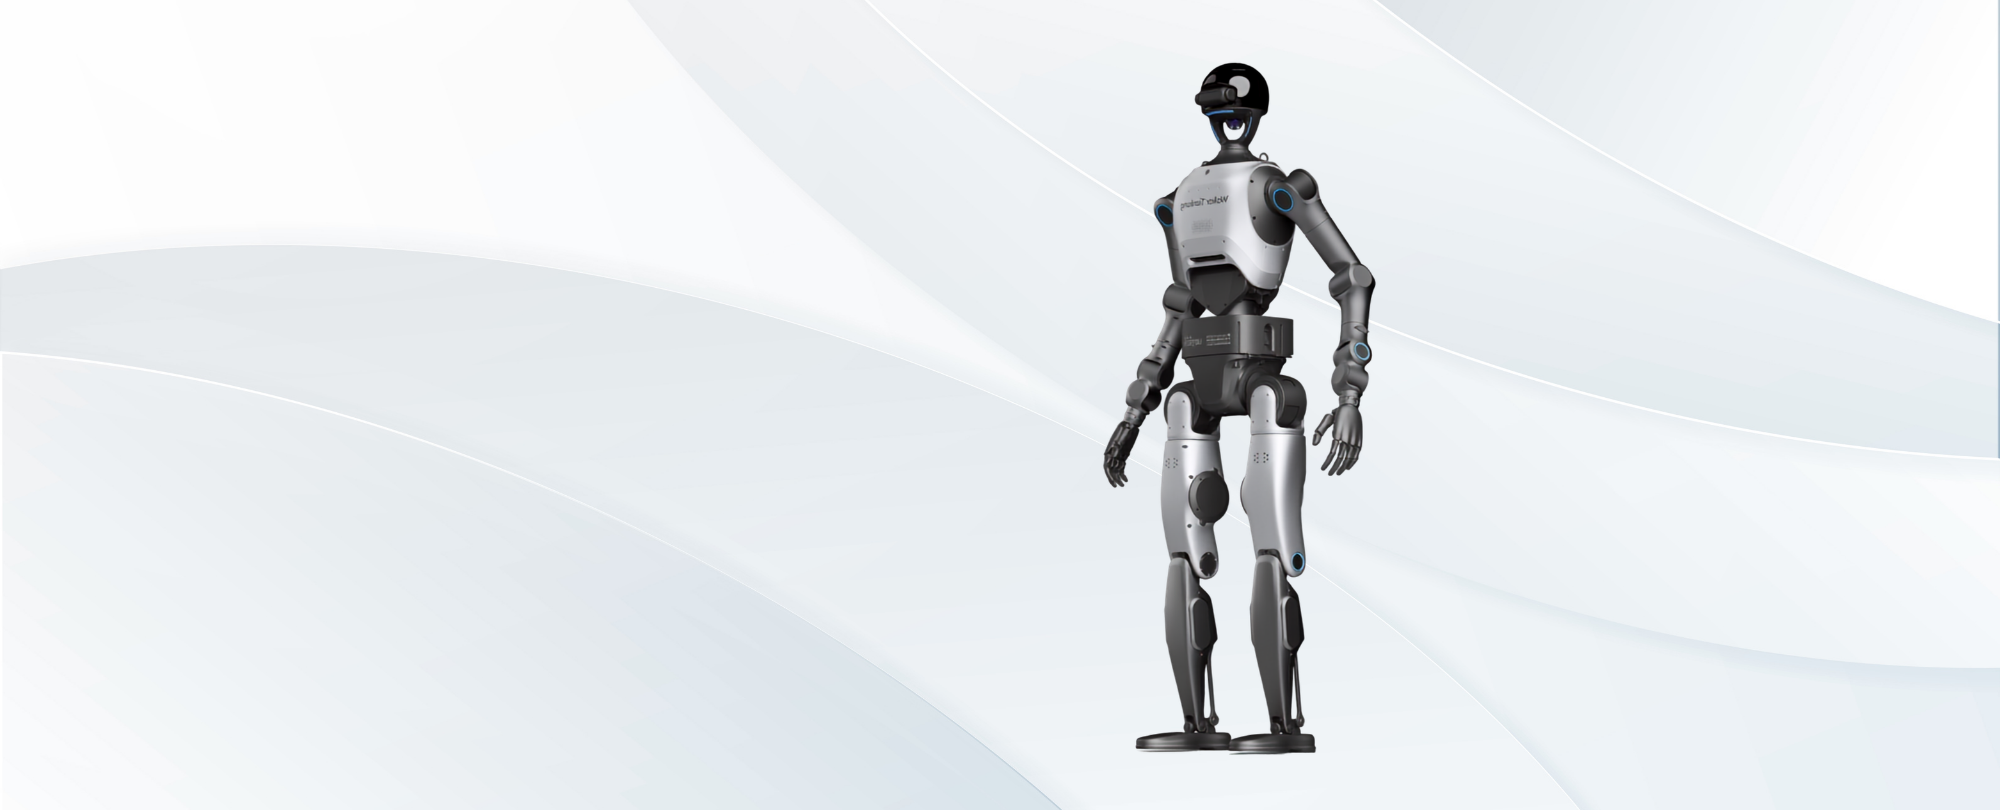
Walker Tienkung
ヒューマノイド研究を、シミュレーションから実機へ
モーション制御、マルチモーダル対話、身体性知能、データ収集を支える開発プラットフォーム
研究テーマに合わせて拡張できる
フルサイズ開発プラットフォーム
Walker Tienkungは、大学・研究機関・企業の研究開発や教育向けに設計された二足歩行ヒューマノイドロボットです。全身の関節・センサーへのオープンインターフェース、SDK、URDF、シミュレーション環境を活用し、モーション制御から身体性知能まで段階的に研究できます。

21/42自由度の
フライヤー掲載構成
フライヤーでは、視覚・音声インタラクションを加えた21自由度構成と、巧緻ハンド・力覚センサーを備える42自由度構成を掲載しています。パンフレットには20自由度のベーシック構成も記載されており、提供可否は個別に確認します。
研究テーマと予算に応じて必要な機能を組み合わせ、教育から高度な実機検証まで展開できます。

見る・考える・動くを
一台の実機で検証
最大550 TOPSの演算能力、RGB-Dカメラ、6軸力覚センサー、五指巧緻ハンドなどを構成に応じて搭載できます。
視覚と言語の統合、模倣学習、強化学習、把持・受け渡しなど、知覚から操作までをつなぐ研究に対応します。

シミュレーションから
実機へつなげる
全身関節・センサーのインターフェース、SDKドキュメント、高精度URDFモデル、サンプルコードを提供します。
テレオペレーション、データ収集、二次開発のほか、シミュレーションで学習した制御を実機へ展開する研究を支援します。
フライヤー掲載の2構成と参考構成
センサー、演算ボード、エンドエフェクタの構成は、研究テーマに合わせて選定します。
ベーシック(参考)
全身20自由度(パンフレット掲載)
平地・斜面歩行、ダンス、手振りなどを通じたモーション制御、歩容生成、全身制御の研究向け。
視覚・音声拡張
全身21自由度
RGB-Dカメラ、音声モジュール、AI演算ボードを利用した視覚認識、自然言語対話、ナビゲーション研究向け。
身体性知能拡張
全身42自由度
五指巧緻ハンド、手首力覚センサー、最大550 TOPSの演算環境を用いた把持、VLA、身体性知能研究向け。
Walker Tienkungで想定する研究・教育
モーション制御
歩容生成、動的バランス、外乱耐性、複雑地形での移動、全身運動制御を研究します。
視覚・言語モデル
視覚認識と自然言語を組み合わせたマルチモーダル対話やインタラクションを検証します。
巧緻ハンド操作
強化学習、模倣学習、力覚フィードバックを用いた把持・受け渡し・操作を研究します。
人材育成・教育
ロボット制御、AI、データ収集、システム統合を実機で学ぶ講義・演習・研修に活用します。
※Walker Tienkungは研究・教育用途向けの製品です。具体的な研究内容、利用環境、安全対策、追加開発の範囲は事前に確認します。
Walker Tienkung 製品仕様

Walker Tienkung(旧製品名:Walker E)
構成により異なる
フライヤー掲載構成
Jetson AGX Orin ×1 / ×2(構成による)
ホットスワップ対応
6軸力覚センサー×2
6自由度五指巧緻ハンド×2
メモリ16GB / ストレージ256GB
サンプルコード
身長・重量・自由度はフライヤー掲載構成に基づきます。センサー、演算ボード、ハンド、PCなどの仕様は構成により異なります。参考掲載の20自由度構成は、提供可否を個別に確認します。研究内容に適した構成はお問い合わせください。
構成選定・評価
研究テーマ、必要な自由度、センサー、演算環境を確認し、適切な構成をご提案します。
365日全国対応
日本全国でオンサイト対応。設置・設定・スポット保守を提供します。
開発支援
SDK、URDF、シミュレーション、実機検証など、二次開発の立ち上げを支援します。
定期メンテナンス
定期点検・清掃と稼働状況レポートにより、継続的な研究・教育利用を支援します。
よくあるご質問
Walker TienkungとWalker Eは同じ製品ですか?
Walker Tienkung DEXとは同じ製品ですか?
どのような研究に向いていますか?
ROS 2やシミュレーション環境に対応しますか?
評価用の貸出しはありますか?
本体価格や評価・PoC費用はいくらですか?
導入後の保守には対応していますか?
Walker Tienkungを、研究・教育に導入しませんか。
研究テーマを伺い、必要な構成・評価方法・導入支援をご提案します。