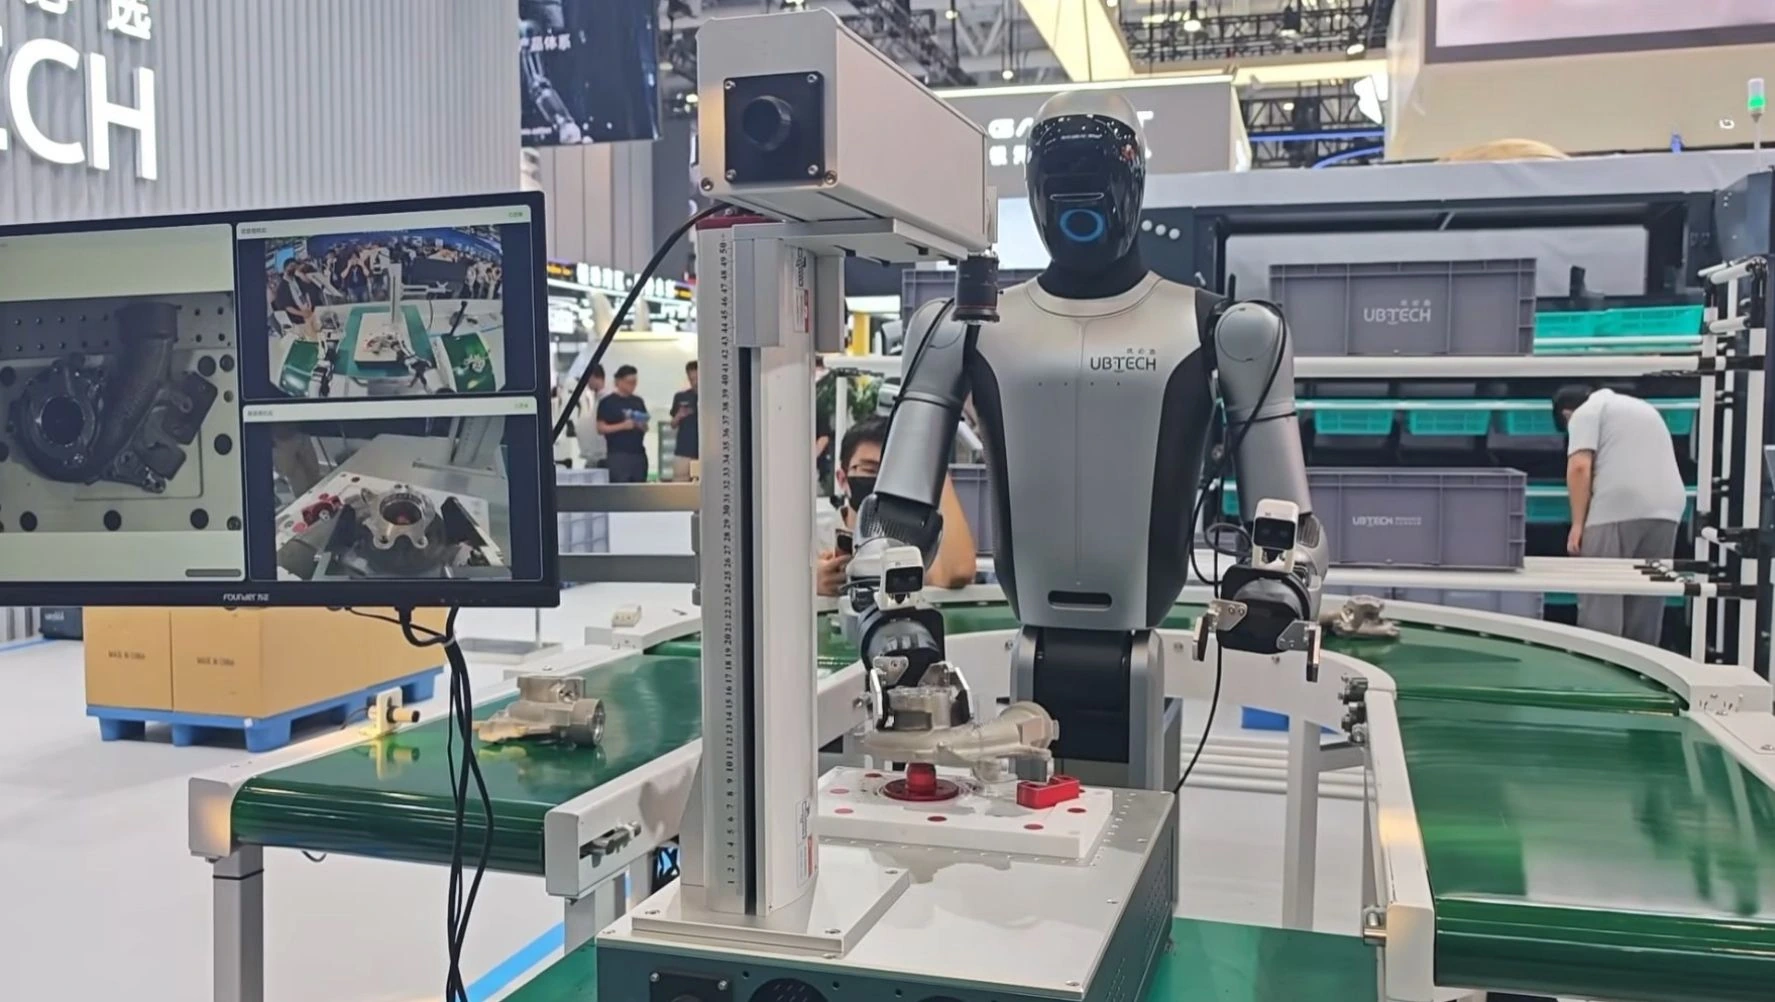
Walker C1
受付・案内・接客を検討する方へ
Products

受付・案内・接客を検討する方へ

製造・物流の搬送や仕分けを検討する方へ
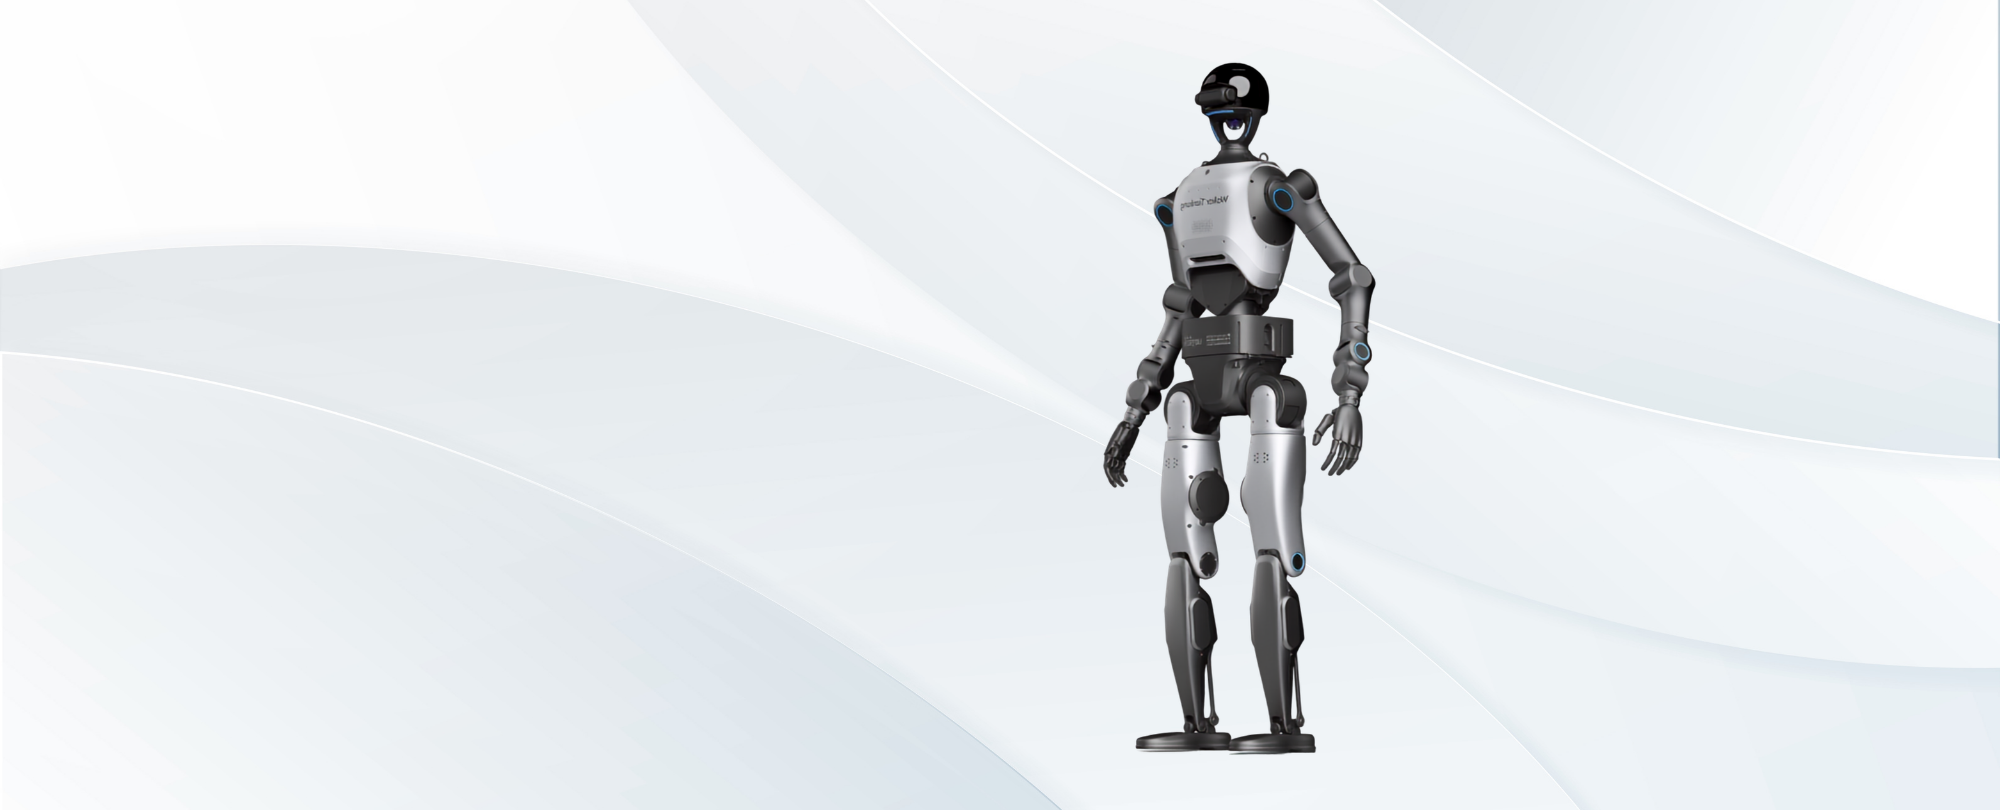
フィジカルAIの研究・実証を進める方へ

製造・物流の搬送や部品供給を検討する方へ

狭い通路での搬送・仕分け・組立補助を検討する方へ

研究・教育の目的に合わせて構成を選びたい方へ
GA Roboticsが取り扱う6製品を、用途・移動方式・主要スペックで比較できます。 製品名をクリックすると、各製品の詳しい仕様をご覧いただけます。
UBTECH Roboticsについて詳しく知りたい方は、 「UBTECHとは?日本正規代理店GA Roboticsが強み・製品・導入支援を解説」 もご覧ください。
表は横にスクロールしてご覧いただけます。
| 項目 | Walker C1 | Cruzr Y1 | Walker Tienkung DEX | Walker Tienkung | Walker S2 | Cruzr S2 |
|---|---|---|---|---|---|---|
| 主な用途 | 受付・案内・接客・イベント・巡回 | 搬送・積み下ろし・設備への投入/取り出し・仕分け | フィジカルAI研究・教育・実証 | 研究・教育・フィジカルAI開発 | 製造・物流での搬送・部品供給・設備への投入/取り出し | 搬送・仕分け・組立補助・施設案内 |
| 移動方式 | 二足歩行 | 車輪(全方向移動) | 二足歩行 | 二足歩行 | 二足歩行 | 車輪(全方向移動) |
| 高さ | 164cm | 170cm 本体寸法:650×550×1700mm |
約169cm | 172cm | 176cm | 176cm |
| 重量 | 55kg | 90kg以上 構成による |
約64.5kg | 約61kg/約73kg 構成による |
70kg 巧緻ハンドを除く |
188kg 巧緻ハンドを除く・満配重時 |
|
自由度・軸数 対象範囲を併記 |
全身53軸 受動関節含む |
双腕14軸 片腕7軸 |
全身31軸 | 全身21/42自由度 掲載構成による |
全身52自由度 第4世代ハンド搭載構成 |
全身44自由度 |
| AI演算ボード | NVIDIA Jetson Thor 128GB |
— | NVIDIA Jetson AGX Thor | NVIDIA Jetson AGX Orin 構成による |
NVIDIA Jetson AGX Orin 64GB |
NVIDIA Jetson AGX Orin 64GB |
|
AI演算性能 公称・参考値 |
最大2070 TFLOPS FP4・ボード参考値 |
— | 最大2070 TFLOPS FP4・ボード参考値 |
最大550 TOPS 構成による・演算精度は未記載 |
最大275 TOPS INT8・ボード参考値 |
最大275 TOPS INT8・ボード参考値 |
|
1充電あたりの稼働時間 目安 |
約3時間 | 4時間以上 | 2時間以上 | 3時間 | — | — |
| 充電・バッテリー交換 | 充電時間:1時間45分以内 |
自動充電・手動充電・電池交換 充電時間:1.5時間未満 |
ホットスワップ対応 | ホットスワップ対応 |
自律バッテリー交換:約3分 デュアルバッテリー切替 |
— |
| 特徴的な機能 | マルチモーダルAI・自律判断・27項目の安全設計 | 交換式エンドエフェクタ・850mm昇降・ 0〜1.8mの作業範囲 | 全身モーター制御・センサーインターフェース公開・ SDK/URDF提供 | 全身関節・センサーインターフェース公開・ ROS 2/SDK/URDF・シミュレーション対応 | 自律電力管理・両腕15kg可搬・ 0〜1.8mの作業範囲 | 総可搬15kg・0〜1.8mの作業範囲・ 最小旋回通路幅0.8m |
※仕様・稼働時間は構成や使用条件により異なります。 重量は機種ごとにハンド・配重などの測定条件が異なります。 Walker S2のハンド・自由度、およびWalker Tienkungの提供構成は個別にご確認ください。 「—」は本表に記載のない項目です。詳しい構成はご相談ください。
※AI性能は演算精度(FP4/INT8)や構成が異なるため、 数値だけでの単純比較はできません。 ボード参考値はスパース演算時の最大値で、実際の処理速度とは異なります。
「どのロボットが自社の用途に合うか分からない」という方向けに、 代表的な用途ごとの選び方をまとめました。
Walker C1 がおすすめです。 二足歩行で人と同じ空間を移動し、 マルチモーダルAIを活用した受付・案内・接客や、 イベント・巡回などの用途に対応します。
NVIDIA Jetson Thorを搭載し、ローカルでのAI処理にも対応。 開発用インターフェースを活用して、 導入先の用途に合わせたカスタマイズを行えます。
Cruzr Y1 が有力です。 全方向移動が可能な車輪型の機体に双腕アームを組み合わせ、 搬送、積み下ろし、設備への投入・取り出し、仕分けを支援します。
0〜1.8mの高さで作業でき、 用途に応じてエンドエフェクタを変更できます。 自動充電と電池交換に対応しているため、 工程に合わせた運用を検討できます。
長時間の運用を重視する場合は Walker S2 も選択肢になります。 約3分の自律バッテリー交換により、 充電待ちによる停止時間の削減を支援します。
Walker Tienkung DEX が有力です。 NVIDIA Jetson AGX Thorを搭載し、 全身モーター制御やセンサーインターフェースを利用できる オープンな研究開発環境を備えています。
フィジカルAI、モーション生成、視覚・言語・動作モデルなどの研究や実証に活用できます。 ホットスワップ対応バッテリーにより、電源を維持したまま交換できます。
教育用途や研究内容に応じて構成を選びたい場合は Walker Tienkung も適しています。 フライヤー掲載の21/42自由度の構成があり、 最大550 TOPSの演算環境を選択できます。
全身関節・センサーのインターフェース、 ROS 2、SDK、URDF、シミュレーション環境を活用し、 研究テーマに合わせて開発を進められます。
Cruzr S2 が候補になります。 車輪式の全方向移動ベースを採用し、 最小旋回通路幅は0.8mです。
総可搬重量15kg、0〜1.8mの作業範囲、 0〜0.4mの昇降機構を備えます。 腰部は±170°の回転に対応し、 第4世代産業用巧緻ハンドで把持・仕分け・組立補助を支援します。
機種が決まっていなくてもご相談いただけます。
活用したい業務や現場に合わせて、機種と導入方法をご提案します。
自社に合うロボットを相談する