ロボットのセンサー完全ガイド、力覚・触覚・IMU・エンコーダの役割
ロボットの感覚は視覚だけではない。目立たないながら運動を根底で支える「視覚以外のセンサー」を、人間の体の感覚になぞらえて解説する。
カメラだけでロボットは動いているわけではない。では、何を頼りに体を動かしているのだろうか。
別コラム「ロボットの目」ではカメラを中心とした視覚の話をしました。今回は、ロボットの運動を根底で支える視覚以外のセンサーを解説します。
1. IMU、三半規管にあたる「傾きセンサー」
IMU(慣性計測装置)は、機体の傾き・加速度・回転を検知するセンサーです。
人間でいえば、内耳の三半規管です。目をつぶっていても、体が傾けば分かり、エレベーターの上下や電車の加減速を感じ取れる、あの感覚です。
二足歩行ロボットにとってIMUは生命線です。「いま体がどちらに、どれだけ傾いているか」を毎秒数百回以上のペースで検知し続けるからこそ、押されてもとっさに足を出して踏ん張れます。三半規管に不調があると人間がまっすぐ歩けなくなるように、IMUなしの二足歩行はあり得ません。
2. エンコーダ、「関節の位置感覚」
エンコーダは、各関節がいま何度の角度にあるかを検知するセンサーです。人間には「固有受容感覚」と呼ばれる対応物があります。目をつぶったまま、自分の肘がどのくらい曲がっているか分かる、あの感覚です。
全身に数十ある関節のエンコーダ情報を集めると、ロボットは「いま自分の体がどんな姿勢か」を完全に把握できます。カメラが外の世界を見る目なら、エンコーダは自分の体を知る内なる感覚です。
3. 力覚センサー、「手応え」を感じる
力覚センサーは、手首や関節にかかる力とねじれを検知します。人間でいう「手応え」です。ドアを押したときの重さ、ネジを締めたときの締まり具合、瓶の蓋が固いか緩いか、私たちは力の感覚で作業の状態を知ります。
ロボットも力覚があることで、「押し込みすぎて部品を壊す」「空振りに気づかない」を防げます。コネクタの挿入のような、見た目では成否が分かりにくい作業ほど、力覚が頼りになります。
4. 触覚センサー、「指先の感触」
触覚センサーは、指先の接触・圧力の分布や滑りを検知します。力覚が「腕全体の手応え」なら、触覚は「指先の繊細な感触」です。卵を割らずに持てるのは、指先が滑りの兆候を感じた瞬間に、握力をわずかに強めているからです。ロボットハンドの触覚センサーは、この「滑り出す前に気づく」を再現し、壊れ物や柔らかい物の取り扱いを可能にします。
5. センサーフュージョン、感覚を束ねて「体感」にする
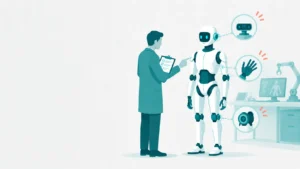
これらのセンサーは、単独では断片的な情報しか持ちません。真価は組み合わせ(センサーフュージョン)で生まれます。
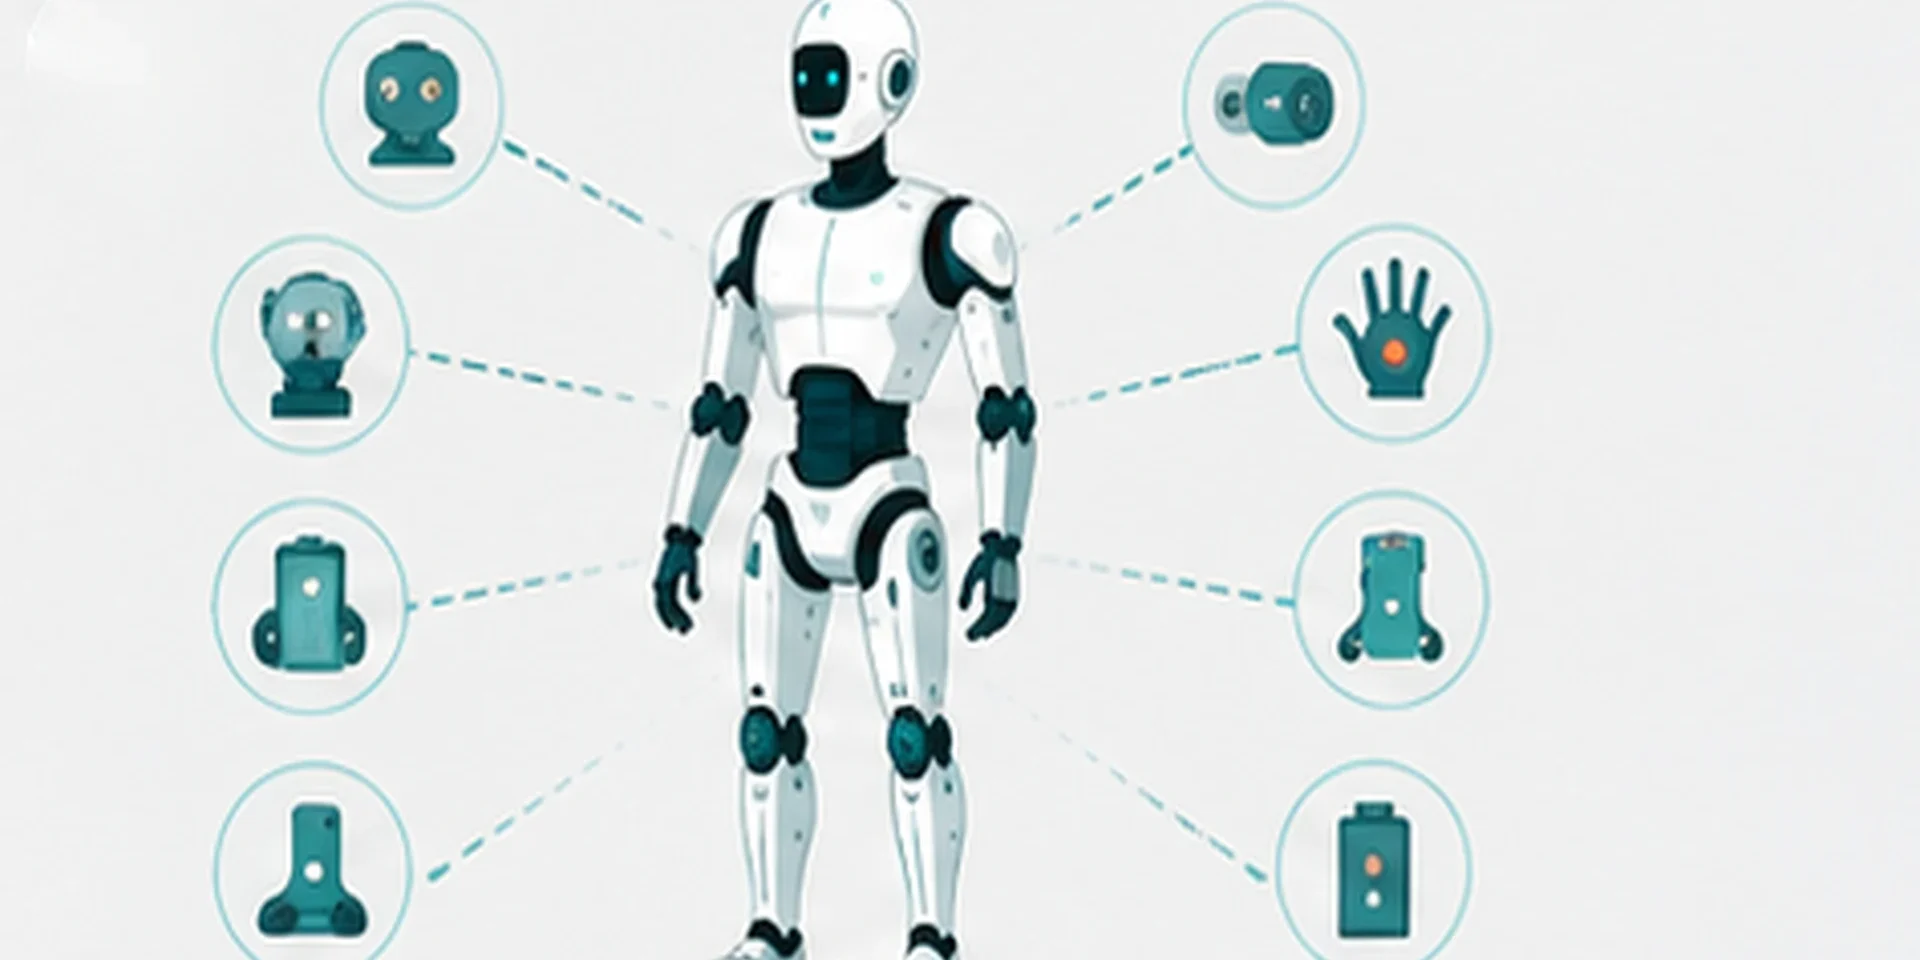
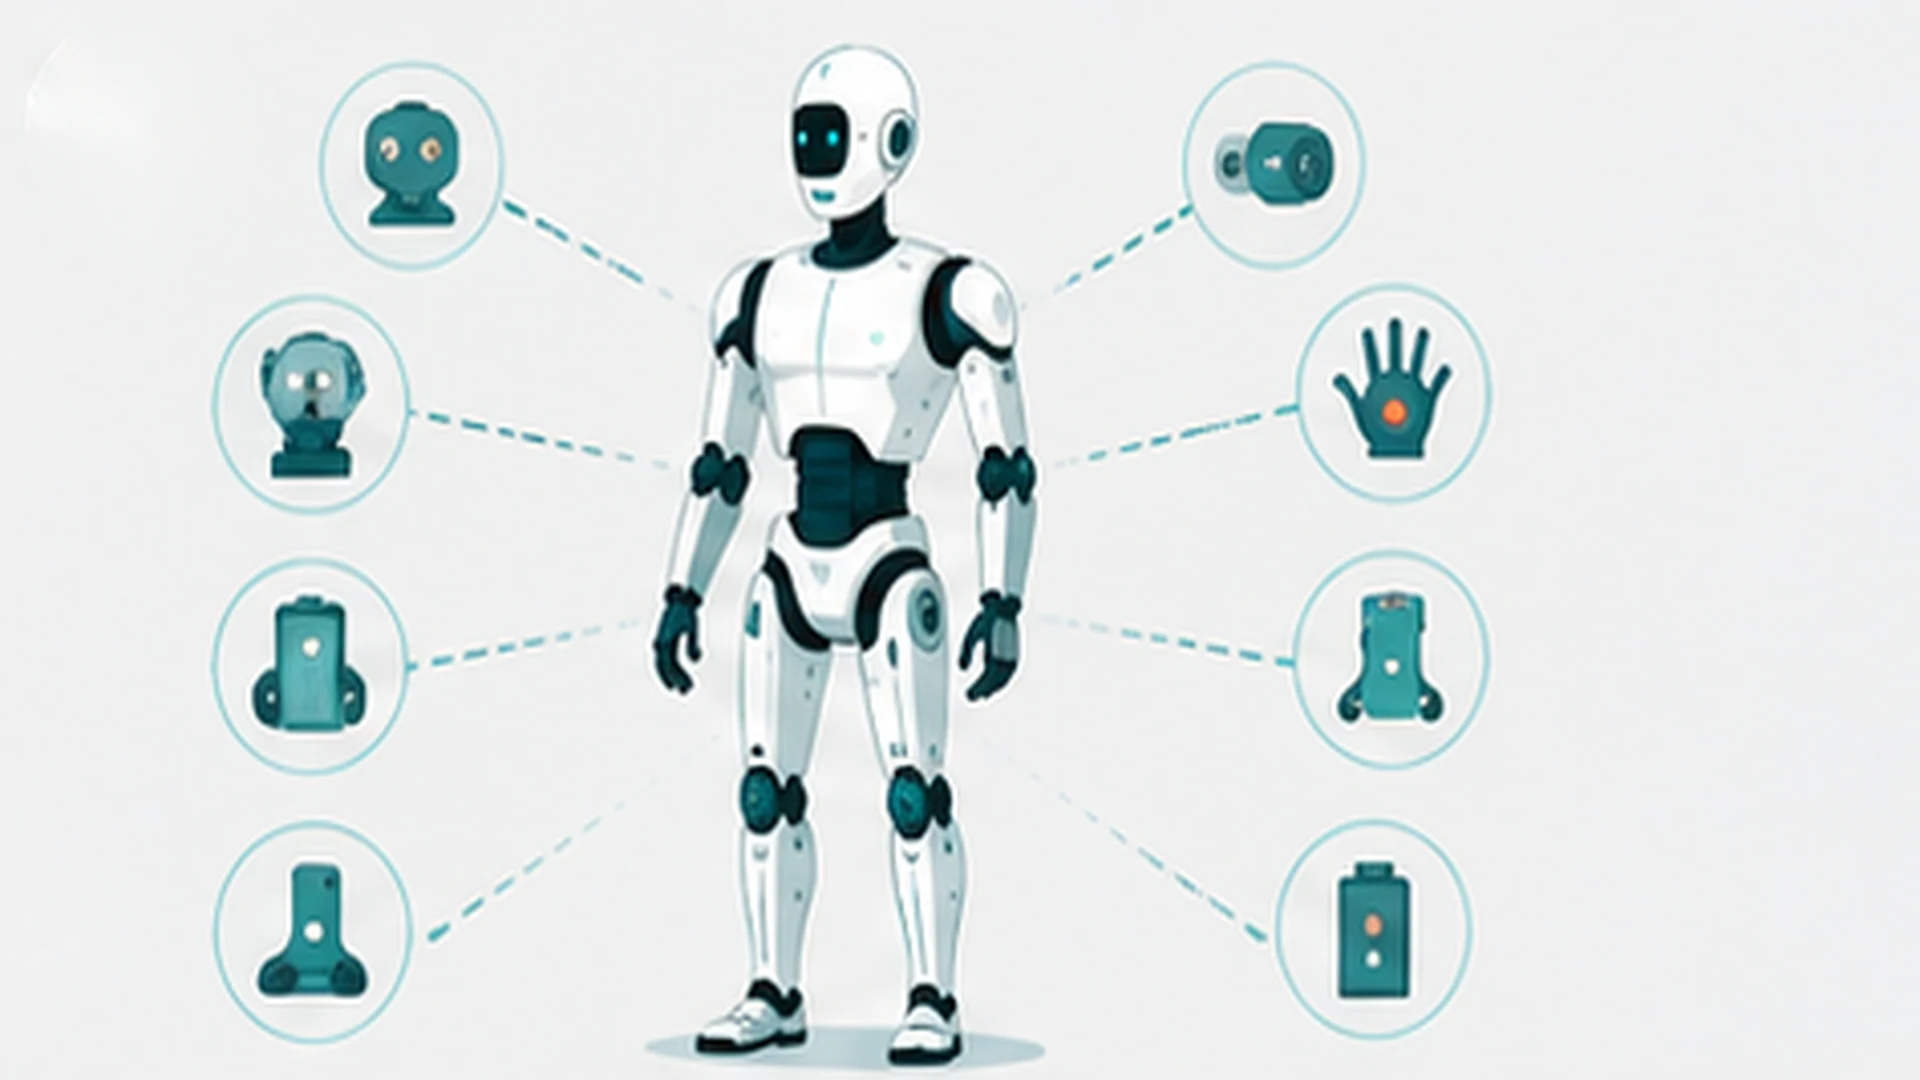
4つのセンサーが統合されて、初めて滑らかで安全な動作が成立する
自転車に乗っているときの人間を考えてみてください。目で道を見て、三半規管で傾きを感じ、手足の位置感覚でペダルとハンドルを把握し、手のひらで路面の振動を感じる。全部が統合されて「自転車に乗っている体感」になっています。ロボットも同じで、視覚+IMU+エンコーダ+力覚・触覚を毎瞬統合することで、初めて滑らかで安全な動作が成立します。
導入検討での実務ポイント
センサー構成は、機種比較の重要な着眼点です。検討中の作業に必要な感覚は何か、搬送中心ならIMUと視覚、精密なハンドリングなら力覚・触覚の有無と精度を確認してください。研究用途でのセンサー確認項目は研究用ヒューマノイド、確認すべき10項目チェックリストでも整理しています。
- センサーは消耗・劣化する部品
定期的な校正・点検を含む保守体制まで含めて、「感覚の健康」を保つ計画を立てることをおすすめします - 環境条件によって精度は変わる
照明条件や振動の多い環境では、センサーの読み取り精度が影響を受けることが一般的に知られています - 複数センサーの校正ズレは気づきにくい
個々のセンサーは正常でも、統合時のわずかなズレが動作の違和感につながることがあります
よくある質問
Q. どのセンサーが最も重要ですか。
作業内容によります。二足歩行の安定性を重視するならIMU、精密なハンドリングなら力覚・触覚というように、対象作業に応じて優先度が変わります。
Q. センサーの校正はどのくらいの頻度で必要ですか。
稼働時間や環境条件によって異なります。保守契約の中で定期点検の頻度を設計することをおすすめします。
Q. センサー構成は機種選定でどう確認すればよいですか。
対象作業に必要なセンサーの種類と精度を整理した上で、機種のスペックと照らし合わせるのが確実です。技術的なご質問も歓迎します。
まとめ
ロボットの賢さはAIだけでなく、豊かな「感覚」に支えられています。GA Roboticsでは、作業内容に応じたセンサー要件の整理から、機種選定・検証・保守までご支援しています。「この作業にはどんなセンサーが要るのか?」という技術的なご質問も歓迎です。