
長時間の行動予測を強化するWALL-SS、ロボット導入のPoCで見るべき点
3行解説
- arXivで、長時間のロボット行動を予測する世界モデルWALL-SSが公開された。
- 行動に応じた未来生成と、メモリ制約下での継続ロールアウトを特徴とする。
- 導入検討では、短い成功例より長時間の追従性と崩れ方の確認が重要になる。
ニュースの概要
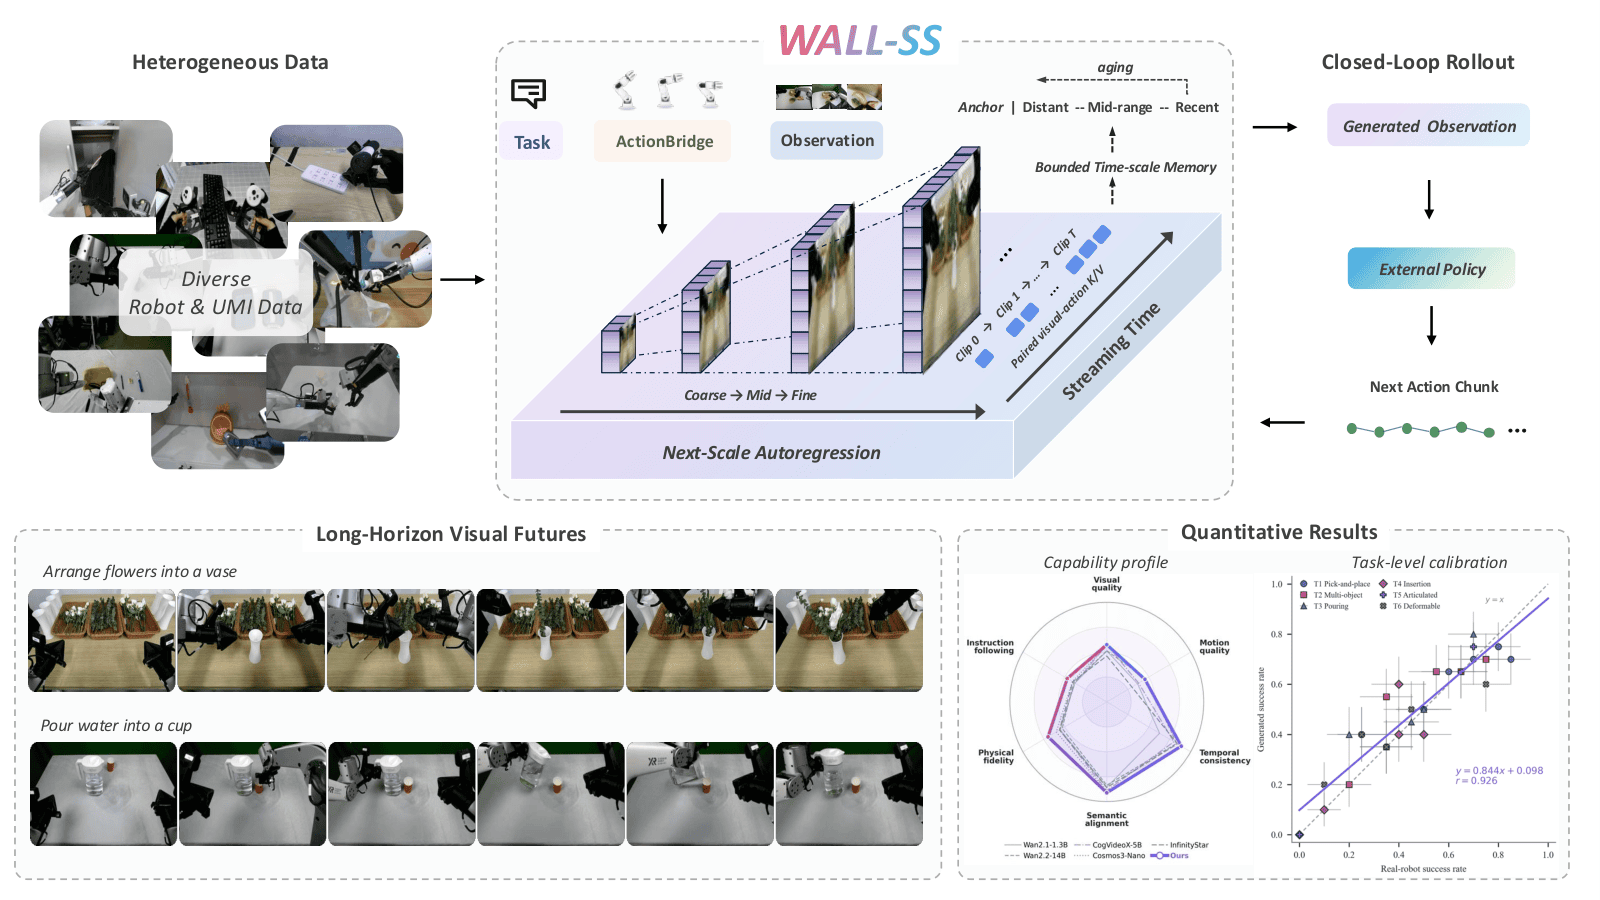
2026年8月26日、arXivのRobotics分野に「WALL-SS: Scaling Long-horizon World Models via Next-Scale Autoregression」という論文が投稿された。著者はMaeve Zhang氏ら25名で、ロボットが行動したときに世界がどう変化するかを予測する生成モデルを提案している。本文では、行動と観測を時系列でつないだ表現を使い、長い時間のシミュレーションや計画、方策評価、学習に使えることを狙っている。
何が新しいのか
この論文の新しさは、単に次の映像を当てるのではなく、行動と結果の関係を長い時間軸で扱う点にある。WALL-SSは、未来の観測を粗い段階から細かい段階へ生成し、さらに行動条件付きの次スケール予測、長時間メモリの圧縮、自己生成した文脈に強くする学習、オンポリシー整合を組み合わせている。本文では、これにより行動追従性と軌跡精度が改善し、メモリを抑えたまま分単位のストリーミング展開が可能になったとしている。
従来の短い予測中心のモデルと比べると、途中で状態が変わる現場を意識した設計になっているのが特徴だ。成功した動作だけでなく失敗行動もモデル化し、長い連続作業で起きやすいズレを減らす方向に寄せている。ロボットの世界モデルとしては、研究段階でも「長く回し続ける」ことを前提にした構成が明確になった点が重要だ。
GA Roboticsの視点
GA Roboticsの読者にとって注目すべきなのは、本文がminute-long streaming rollout under bounded memory、つまり限られたメモリで分単位の連続生成をうたっている点だ。現場導入では、ロボットが一度だけ正しく動くかより、途中で人が割り込んだり、対象物の位置がずれたりしたときに、どれだけ破綻せずに続けられるかが重要になる。この論文は、その評価軸を「長時間の一貫性」として明示しているため、PoCの設計にそのまま使いやすい。
また、成功行動だけでなく失敗行動も扱うとあるため、実運用で起きる例外を無視しない設計思想といえる。これは、接客や巡回のような連続的な対話・移動を伴う用途では意味がある一方、単発の固定動作だけを繰り返す用途では、ここまで複雑な世界モデルが過剰になる可能性がある。つまり、導入判断では「何を予測したいか」が先に必要になる。
日本の現場で考えると
日本の製造・物流・サービス現場で見ると、この研究は長い手順を伴う作業と相性がある。たとえば、巡回、案内、対話を挟む受付、複数工程をまたぐ搬送のように、状態が連続して変わる業務では、途中のズレをどう吸収するかが重要になる。一方で、通路幅や段差、周囲の人流、既存設備との干渉が大きい現場では、予測精度だけでなく実際の安全設計がボトルネックになる。
特に日本では、WMSやMES、PLCとつながる前提で考える現場が多い。世界モデルが優れていても、実際の運用では通信遅延、センサーの欠損、現場レイアウト変更への追従が問題になる。したがって、この種の技術は「ロボット単体の賢さ」より、現場の例外をどこまで吸収できるかで評価するのが現実的だ。
導入・PoCで確認したいこと
- 長時間タスクでの行動追従率が、開始直後と後半でどれだけ落ちるか。
- 途中で人が介入した場合に、再開までの時間と復帰後のズレがどの程度か。
- メモリ制約をかけた状態で、分単位の連続ロールアウトがどこまで維持できるか。
- 失敗行動を含むシナリオで、誤った予測がどのように連鎖するか。
- レイアウトや対象物位置が変わったときの再学習・再設定の手間がどれくらいか。
現時点で分かっていないこと
本文だけでは、このモデルが実機ロボットでどの程度の計算資源を要するかは確認できない。また、日本の現場で使う際の対応センサー、対応ロボット種別、実運用での検証結果も提供情報にはない。論文は研究成果として有望だが、現場導入の可否を判断するには、実装条件の追加確認が必要だ。
長時間の作業継続や指示追従の評価は、デモ映えだけでは判断しにくい領域です。導入検討では、現場のタスクに合わせて何を測るべきかを整理することが重要です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

