
ロボットの知覚データは減らしても安全とは限らない、arXiv研究が示す漏えいリスク
3行解説
- ロボットの生データを残さなくても、外部出力から情報が漏れる可能性が示された。
- 対象は家庭内の移動や物体操作を想定した知覚表現で、120シーンで評価した。
- 抽象化でプライバシーは改善しても、成功率や衝突回避性能に影響が出る場合がある。
ニュースの概要
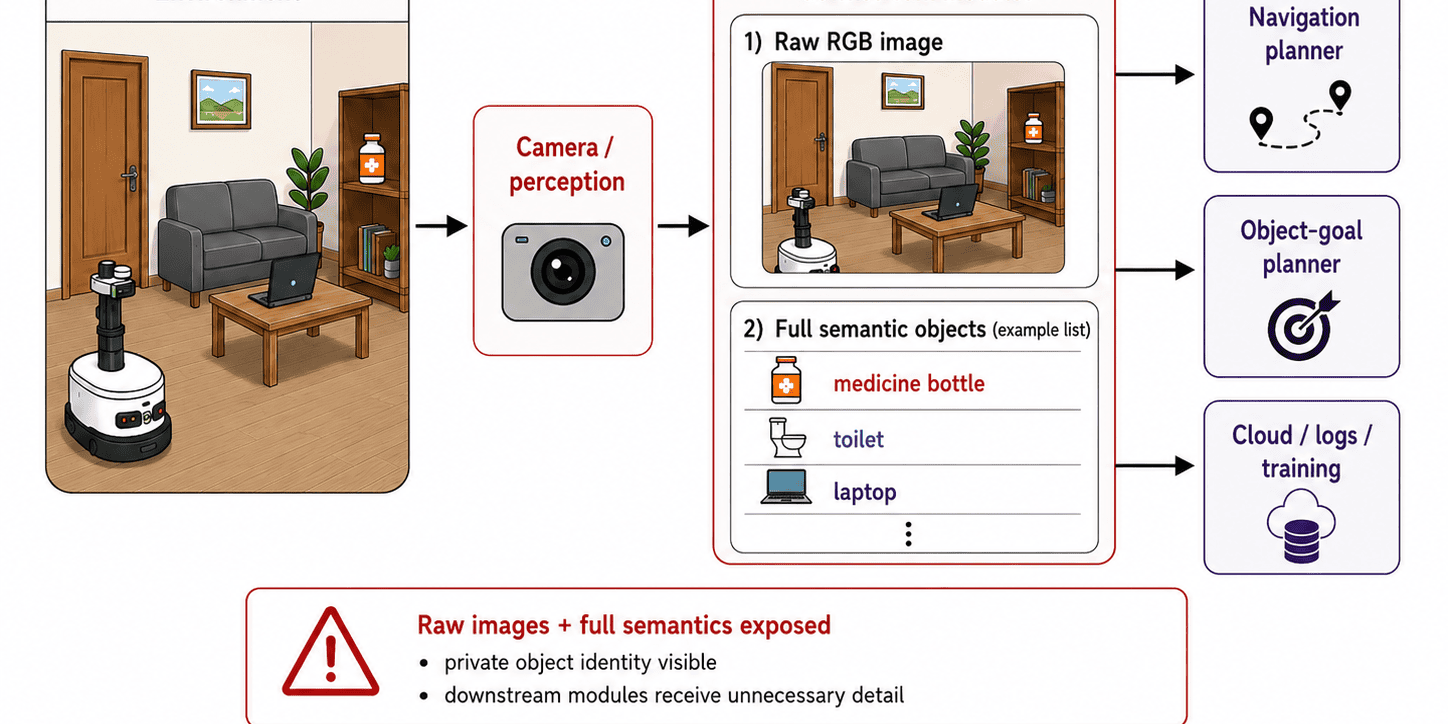
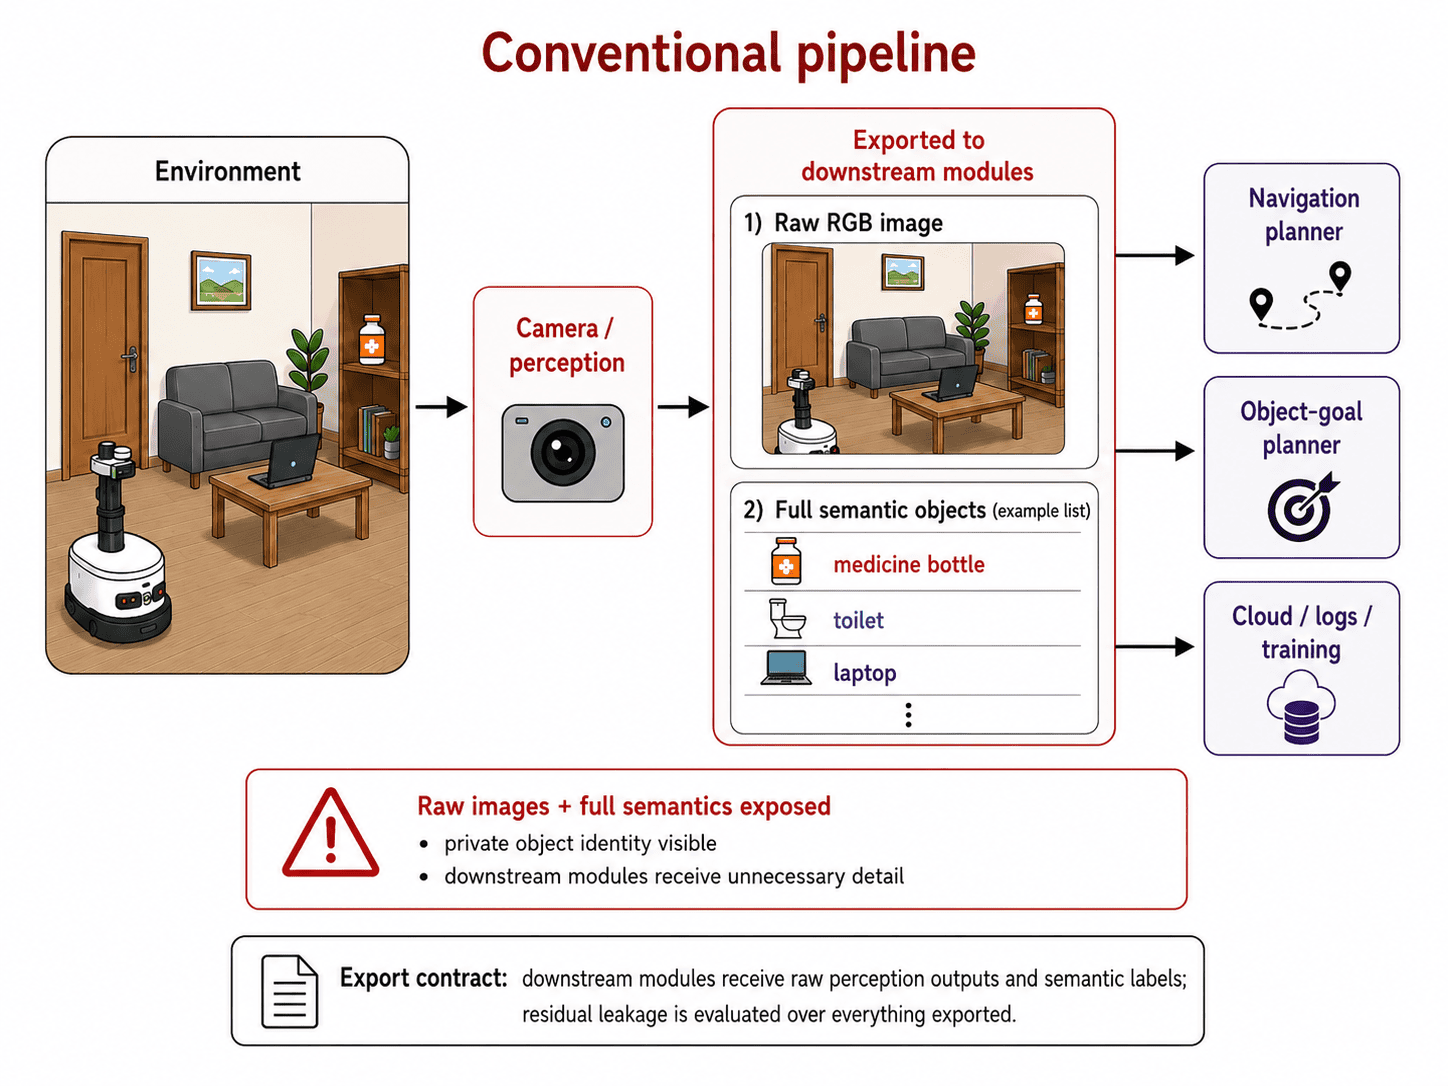
arXivのRobotics分野で、Yuqiao Xu氏とErman Ayday氏による論文「Seeing Less Is Not Seeing Safely: Privacy Leakage from Task-Scoped Robot Perception Exports」が公開された。公開日は2026年9月2日で、家庭内で動くロボットを想定し、下流の計画器、クラウドサービス、ログ、学習パイプラインに渡す知覚表現に着目している。論文は、生のセンサーデータをローカルに残しても、外部に出る構造化表現から家庭情報が推定されうると指摘した。
評価では、AI2-THORの120シーンを使い、ナビゲーション、衝突チェック、物体目標実行を検証した。さらに、ProcTHORでも同様の傾向を再確認している。論文の主張は、単に情報を削るだけでは安全性が保証されず、タスクごとに公開表現全体を評価する必要がある、という点にある。
何が新しいのか
この研究の新しさは、「ロボットが外に出す情報」を、単なる画像や点群ではなく、タスク用に整形された表現まで含めて評価した点にある。著者らは、タスクに必要な情報を残しつつ、直接見える情報や推論される残余リスクを分けて見ている。つまり、プライバシー対策を“データを減らすこと”だけで判断しない枠組みを示した。
結果も示唆的だ。3種類のナビゲーション用出力は、成功率1.000、平均経路比0.898で同等だった一方、表現レベルのリンク可能性は0.532から0.970まで差が出た。さらに、明示的な目標ラベルを目標領域に置き換えると、目標カテゴリのmacro-F1は1.000から0.077に下がったが、成功率は0.995を保った。抽象化が常に安全でも、常に性能劣化でもないことを示している。
| 比較 | 性能 | プライバシー/識別性 |
|---|---|---|
| ナビゲーション用3種の出力 | 成功率1.000、平均経路比0.898 | リンク可能性0.532〜0.970 |
| 目標ラベル→目標領域 | 成功率0.995 | target-category macro-F1 1.000→0.077 |
| 幾何の粗視化 | 衝突回避の実用性にコスト | object-category macro-F1 0.704→0.556 |
GA Roboticsの視点
この論文で重要なのは、「生データを残さない」だけでは不十分だと示した点です。家庭内の情報が、下流に渡す構造化表現やログから推定される可能性があるためです。日本でロボット導入を考える企業にとっては、機体の性能だけでなく、どの知覚結果を保存し、どこへ送るかまで含めて設計しないと、後から運用ルールを変えるのが難しくなります。
また、目標ラベルを目標領域に変えても成功率0.995を維持した一方で、識別性は大きく下がりました。これは、用途によっては情報を少し抽象化しても実運用に耐える可能性があることを示します。ただし、幾何の粗視化では衝突回避の実用性にコストが出ているため、プライバシー優先で一律に抽象化するのは危険です。導入時は、用途ごとに許容できる情報量を決める必要があります。
日本の現場で考えると
この論文は、家庭向けだけでなく、受付案内、施設内巡回、倉庫内の移動支援など、ロボットが人や物の位置を扱う現場にも関係します。日本では、個人情報保護や施設内ルールの観点から、カメラ画像そのものを残さない設計が選ばれやすい一方、今回の研究は「残さない」だけでは足りないことを示しています。特に、クラウド連携やログ保存がある場合は、どの粒度の位置情報・物体情報を送るかが論点になります。
向いているのは、案内や移動のように、多少の抽象化でも目的達成できる作業です。慎重に見るべきなのは、狭い通路での回避や、物体の種類を細かく見分ける必要がある作業です。抽象化を強めるほど、現場の安全性や復旧性に影響する可能性があるためです。
導入・PoCで確認したいこと
- 外部に出す知覚表現を変えたときの作業成功率と失敗パターン
- ログ、クラウド、学習基盤に送る情報の粒度ごとの識別性の差
- 衝突回避や目標到達に必要な精度が、抽象化でどこまで保てるか
- レイアウト変更後に、再設定や再学習がどれだけ必要か
- 異常時に人が介入する回数と、復旧までの時間
現時点で分かっていないこと
この情報だけでは、日本の実運用環境で同じ傾向が出るかは確認できない。評価はAI2-THORとProcTHORで行われており、実機の家庭・施設・工場での再現性は示されていない。また、どのロボット製品や商用システムにそのまま適用できるかも、本文からは判断できない。
ロボット導入では、動作性能だけでなく、どの知覚情報を外部に出すかも重要です。日本の現場での運用設計やデータ取り扱いを整理したい場合は、導入前に論点を洗い出しておくと判断しやすくなります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

