
揺らして重心を推定するロボット把持研究、再把持判断に新手法
3行解説
- 把持後に対象物を一定条件で揺らし、応答から隠れた物理情報を推定する研究です。
- 対象は、外から中身や重心が見えにくい封止物などを想定しています。
- 推定結果を、次の再把持判断に使う点が特徴です。
ニュースの概要
arXivのcs.ROで、Wen Sin Lor氏、Jun Wang氏、Suyi Li氏による論文「Shake to Learn: Dynamic Interrogation of Hidden Object Physics for Robotic Manipulation with Physical Reservoir Computing」が2026年9月17日に公開されました。研究では、視覚だけでは分からない物体の重心や内部状態を、把持後の動的な揺動応答から推定する方法を提案しています。
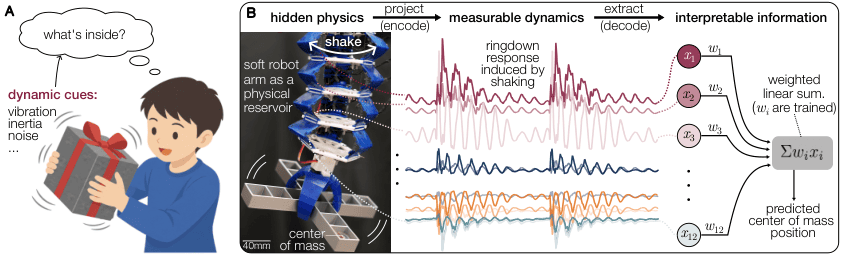
実験では、折り紙に着想を得たソフトロボットアームを物理リザバーコンピューティングとして使い、対象物をつかんだ後に一定の揺動入力を与えました。その後のリングダウン応答を、カメラ追跡または埋め込みセンサーで記録し、軽量な線形読み出しで情報を復元しています。
何が新しいのか
この研究の新しさは、「見て推定する」のではなく「触れて揺らし、その応答から読む」点にあります。入力条件を固定したまま、対象物の重心位置や重心までの距離の違いを、ロボットと物体が一体になった動的応答に埋め込みます。
さらに、推定した重心情報を次の再把持に使うところまで示しています。論文では、難易度の異なる3課題として、隠れた重心の向き推定、重心距離の推定、そしてその情報を使った再把持を扱っています。加えて、リングダウン応答の動的要約表現が予測精度を改善したとしています。
GA Robotics編集部注目のポイント
注目したいのは、対象物の内部物性を直接見るのではなく、把持後の短い動的接触で推定している点です。これは、外観認識だけでは不十分な袋物、箱物、封止物のような対象で、再把持や持ち直しの判断材料を増やせる可能性があります。
一方で、この手法は「揺らした後の応答」を安定して取れることが前提です。つまり、対象物のばらつきが大きすぎる現場や、揺動を入れる余裕がない高速工程では、そのままでは使いにくい可能性があります。導入判断では、精度だけでなく、工程に追加される動作時間と介入の少なさを見た方がよいでしょう。
日本の現場で考えると
日本の製造・物流現場では、箱詰め前の部品、封止された小物、袋入り製品のように、外から重心や中身が分かりにくい対象で意味が出やすい研究です。特に、把持後に少し姿勢を変えて再把持する工程や、取り落としを避けたい工程では、視覚に加えて動的応答を使う価値があります。
ただし、実際の現場では通路幅や周辺設備よりも、まず対象物のばらつきと揺動を入れられる作業余地が重要です。高速搬送の途中で使うのか、停止位置で使うのかでも難易度は変わります。カメラ追跡で取るのか、埋め込みセンサーで取るのかも、既存設備との組み合わせを左右します。
導入・PoCで確認したいこと
- 重心位置・重心距離の推定精度
- 再把持成功率の改善幅
- 揺動から判定までの追加時間
- 対象物の形状・重量分布のばらつき耐性
- カメラ計測と内蔵センサー計測の実装しやすさ
現時点で分かっていないこと
提供情報だけでは、この手法がどの程度の対象物サイズや重量帯まで有効かは確認できません。また、日本の製造・物流現場でそのまま使えるかどうかも、実機条件や周辺設備との接続条件が示されていないため不明です。
さらに、論文要約では3課題の結果が示されていますが、具体的な成功率や処理時間の数値は本文情報にありません。現場導入を考えるなら、精度だけでなく、どの程度の介入で安定運用できるかを追加確認する必要があります。
視覚だけでは判断しにくい対象物の把持や再把持は、日本の現場でも課題になりやすい領域です。導入可否を考える際は、対象物のばらつきや工程内での計測方法を整理することが重要です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

