
ForeTac-VLAが示す、接触作業向けVLAの新しい安定化アプローチ
3行解説
- 触覚の未来状態を予測し、接触を伴う動作生成に使うVLA研究です。
- 4つの実世界タスクで平均成功率95%を示し、既存手法を上回りました。
- 低照度や視界が雑然とした条件でも性能を保つ点が特徴です。
ニュースの概要
arXivのcs.ROで、Zhengyu Tao氏ら3名による論文「ForeTac-VLA: A Forecasting-Based Tactile-Vision-Language-Action Model for Contact-Rich Robotic Manipulation」が2026年9月17日に公開されました。テーマは、接触の多いロボット操作において、視覚・言語・触覚・行動を統合するVLAモデルです。
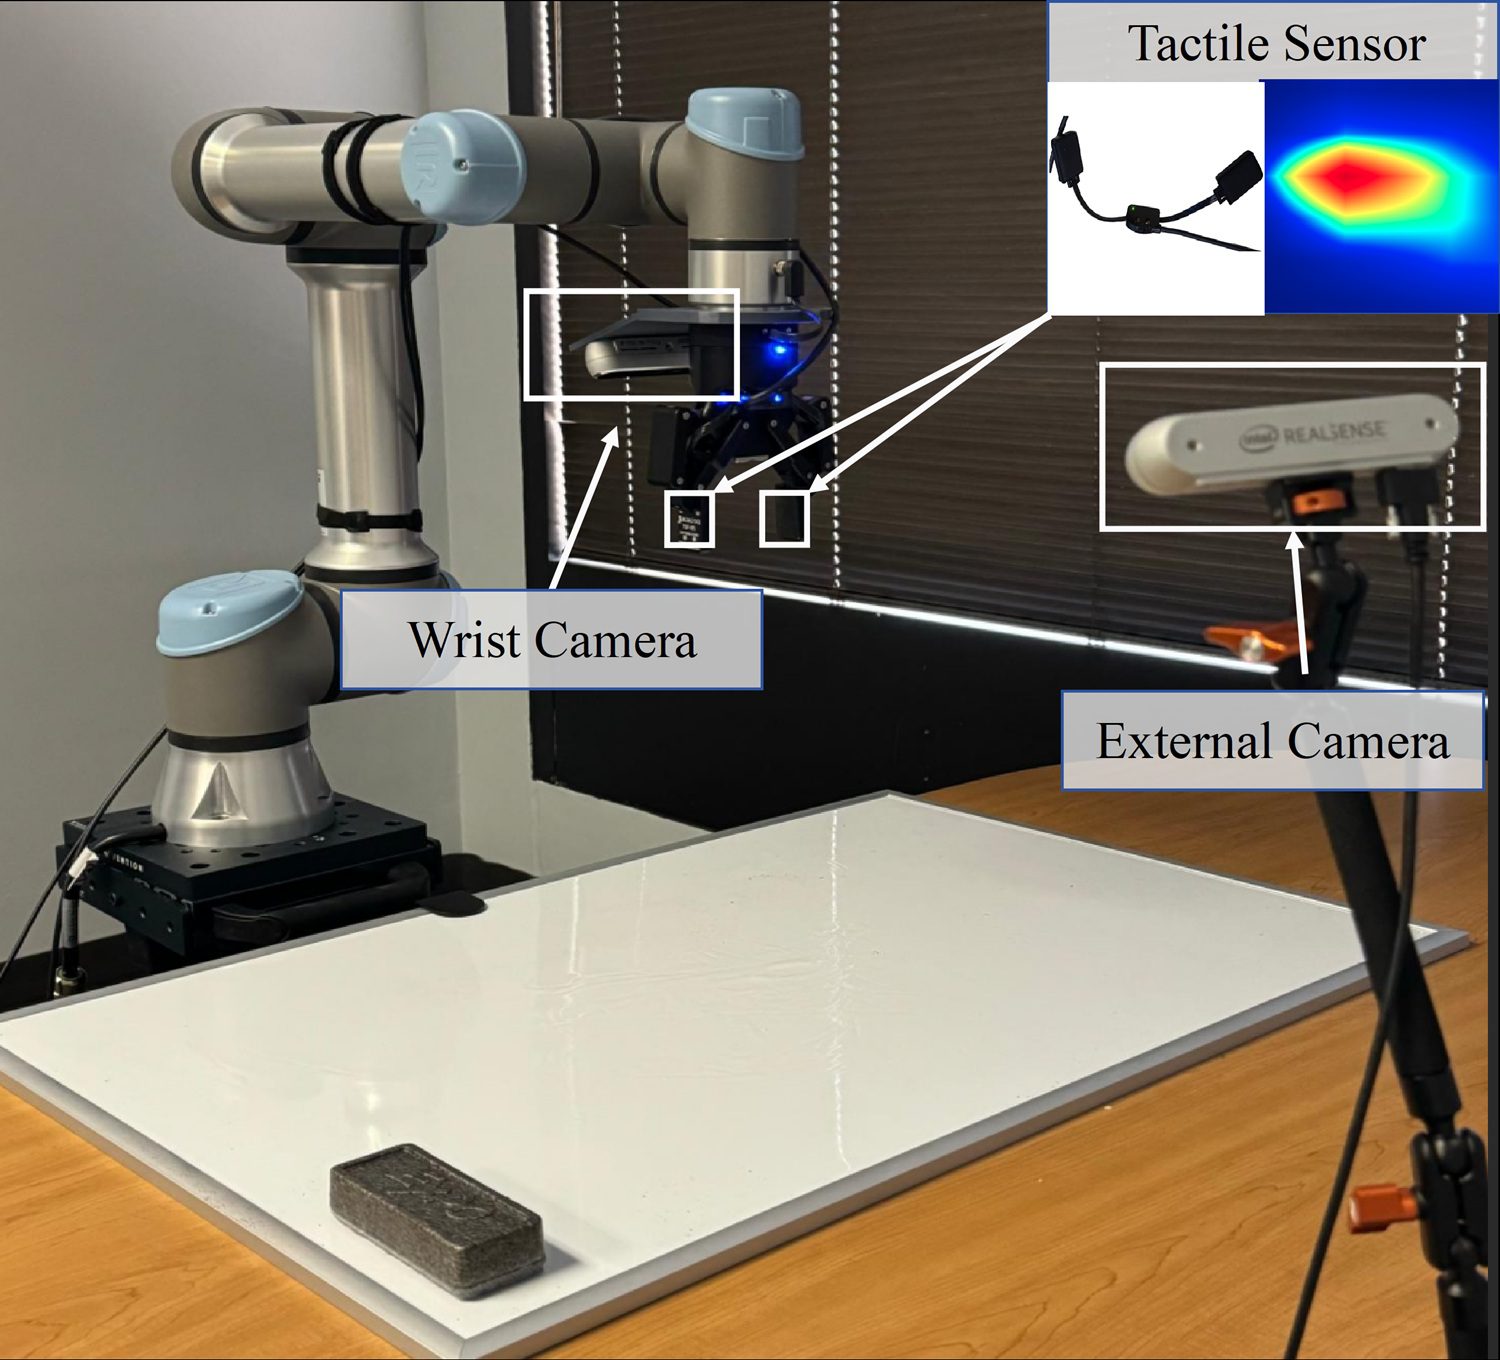
論文では、最近の触覚観測を時系列表現に変換し、視覚と言語の特徴と双方向クロスアテンションで融合します。さらに、将来の触覚状態を複数ステップ予測するモジュールを加え、その予測結果を動作生成の条件として使う構成が示されています。
何が新しいのか
新しい点は、触覚を「今の状態の補助情報」として使うだけでなく、未来の接触状態を予測して行動に反映することです。既存の触覚強化VLAは、観測した触覚に反応する形が中心でしたが、ForeTac-VLAは予測を加えることで、接触の変化を先読みする設計になっています。
論文によると、4つの実世界の接触豊富な操作タスクで平均成功率95%を達成し、微調整済みVLAモデルより36.25ポイント、既存の触覚強化VLAベースラインより22ポイント超高い結果でした。加えて、低照度や視覚的に雑然とした条件でも強い性能を維持したとされています。
GA Robotics編集部注目のポイント
注目すべきは、触覚の時系列化と未来予測を組み合わせている点です。接触作業では、カメラで見える情報だけでは把持の滑り、押し込みの抵抗、接触の抜けなどを取り切れません。今回の構成は、そうした「見えない変化」を先に織り込む考え方で、単純な視覚中心のデモより実運用に近い設計とみられます。
一方で、論文が示すのは研究段階の性能であり、現場導入ではセンサーの取り付け、触覚データの安定取得、学習データの作り込みが重要になります。成功率が高くても、再現性や例外処理が弱ければ量産現場では使いにくいため、PoCでは「高精度」だけでなく「崩れ方」まで見る必要があります。
日本の現場で考えると
この研究は、部品の把持、差し込み、押し当て、接触を保ちながら進める作業に向きます。特に、照明が十分でないバックヤードや、視界が物で遮られやすい倉庫・工場の工程では、触覚を加える意味が大きくなります。カメラだけでは不安定になりやすい作業を補う発想としては有効です。
ただし、日本の現場で使うには、通路幅や作業台の高さだけでなく、既存設備との干渉、停止時の安全、周囲作業者との協働も確認が必要です。触覚が強くても、対象物のばらつきが大きい工程や、治具の精度が低い工程では、予測が外れたときの復帰手順を決めておかないと運用しにくいでしょう。
導入・PoCで確認したいこと
- 接触を伴う各タスクの成功率
- 失敗時の再試行回数と復帰率
- 低照度・視界不良時の性能差
- 連続稼働時の安定性
- 予測が外れた際の介入回数
現時点で分かっていないこと
論文要約では、対象となった4つの実世界タスクの具体名は確認できません。また、触覚センサーの種類、学習データの規模、推論速度も本文要約だけでは分かりません。
日本の現場での実証や商用化の予定も、提供情報には記載がありません。したがって、現場適用を考える場合は、対象工程との一致度を個別に確認する必要があります。
接触作業の安定化は、ヒューマノイドや多目的ロボットの導入可否を左右します。自社の現場で何を確認すべきか整理したい場合は、要件の切り分けから検討すると進めやすくなります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

