
PIVOTが示す、不整地走行でVLMを使う新しい経路判断
3行解説
- 不整地向け移動ロボットの経路判断に、VLMの意味理解を加える研究です。
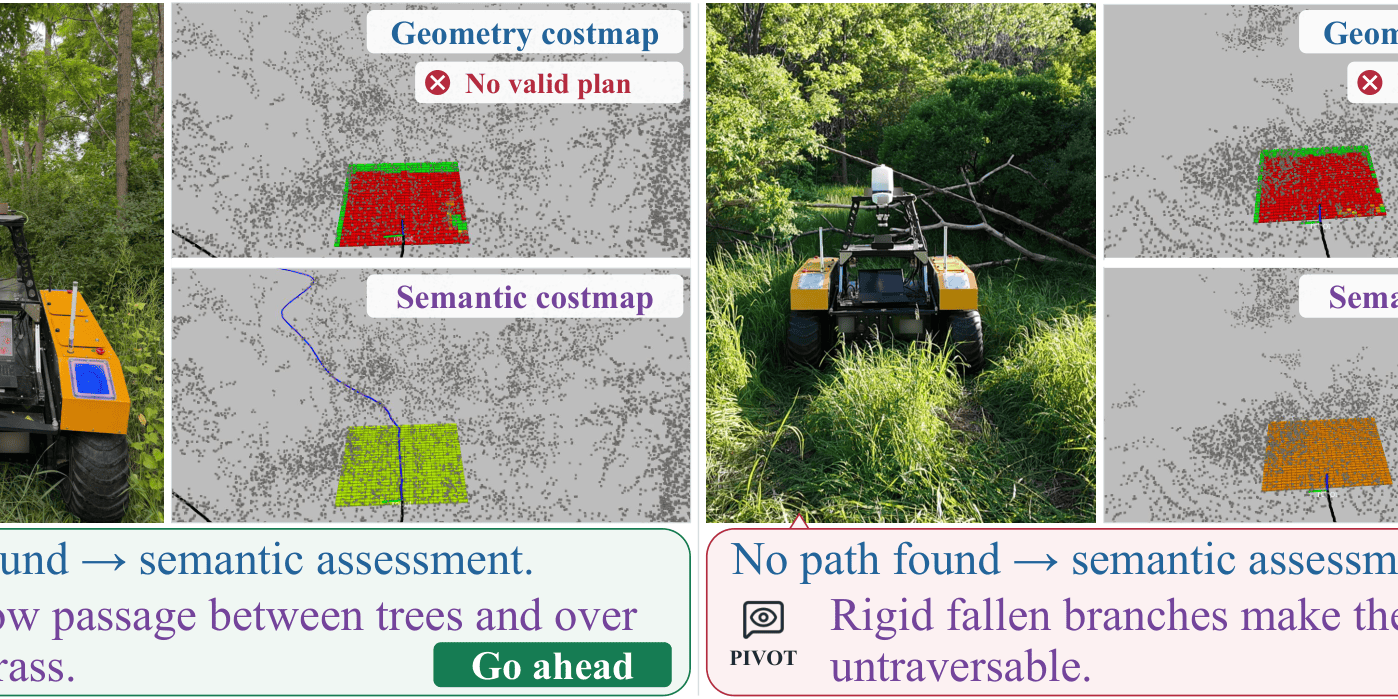
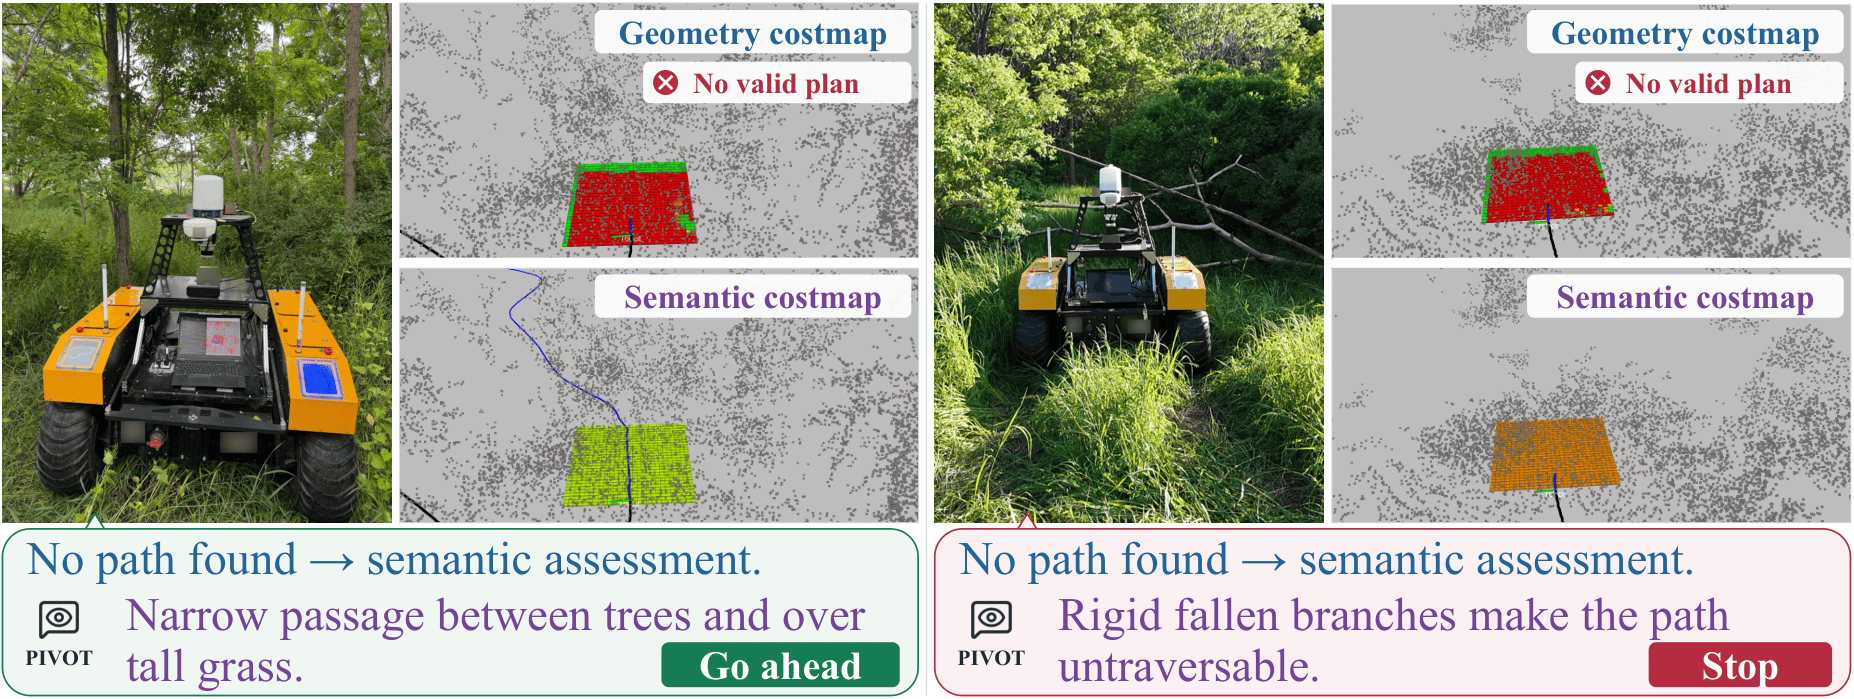
- 通常は幾何ベース計画を使い、失敗時だけ意味的な再計画を呼び出します。
- 5回の試験で自律性は59.6%から97.0%に改善し、介入回数も減りました。
ニュースの概要
arXivのロボティクス分野で、Aoran Jiao氏ら4名による論文「PIVOT: Physically Informed Vision-Language Off-Road Traversability for Field Robot Navigation」が2026年9月17日に公開されました。テーマは、野外や不整地を走る移動ロボットの通行可能性をどう評価し、どう経路計画に反映するかです。
論文では、従来の幾何ベースの地形評価に、vision-language model(VLM)による意味推論を組み合わせています。さらに、VLMが予測した走行エネルギー、振動、車輪スリップと実測値の相関を使い、通行可能性スコアを統合しています。評価は、約6.4kmの混在地形ルートで行われました。
何が新しいのか
新しい点は、VLMを単なる画像説明ではなく、走行のしやすさを判断する材料として物理量と結び付けたことです。論文では、VLMの予測と実測の相関を測り、その強さに応じて重み付けした統合スコアを作っています。これにより、見た目だけでなく、実際の走行負荷に近い判断を目指しています。
もう一つの新しさは、二層構成です。通常時は幾何ベース計画を使い、経路が見つからないときだけ意味的な再計画を呼び出します。5回の閉ループ試験では、全体の自律性が59.6%から97.0%に上がり、人手介入は11回から3回に減りました。平均介入間距離も69.2mから412.9mに伸びています。
GA Robotics編集部注目のポイント
注目すべきは、幾何ベース計画を通常モードに残し、失敗時だけVLMで再計画する設計です。これは、AIに全面依存する方式よりも、計算資源や遅延の面で現実的に見えます。一方で、VLMを呼ぶ条件が明確でないと、現場では「いつ切り替わるのか」が運用上の不安になります。
また、VLMの予測をそのまま使わず、走行エネルギー・振動・スリップとの相関で重み付けしている点は重要です。導入判断では、見た目の賢さよりも、実測とどれだけ整合するかが鍵になります。研究としては有望ですが、現場適用では地形の種類が変わったときに同じ相関が保てるかを確認する必要があります。
日本の現場で考えると
この研究は、屋外巡回、構内の未舗装路、工場敷地内の連続動線のように、平坦ではない移動がある現場に向きます。特に、見た目だけでは通れるか判断しにくい場所で、介入回数を減らせる可能性があります。逆に、完全に整備された屋内床面だけなら、ここまで複雑な判断は不要かもしれません。
一方で、日本の現場では通路幅、段差、雨天時の路面変化、夜間照明、落ち葉や砂利などの条件差が大きいです。さらに、既存のWMSやMESとつなぐ以前に、まず安全停止条件や遠隔監視の運用を決める必要があります。VLMの判断が効く場面と、保守的に止めるべき場面を分けて設計することが重要です。
導入・PoCで確認したいこと
- 幾何ベース計画からVLM再計画へ切り替わる頻度
- 1ルートあたりの成功率と人の介入回数
- 介入までの平均距離、または平均稼働距離
- 再計画時の遅延と、通信・計算資源への負荷
- 雨天や路面変化時に相関が維持されるか
現時点で分かっていないこと
論文要約では、どの車体やセンサー構成を使ったかは確認できません。また、日本の屋外環境での検証結果も示されていません。したがって、国内現場で同じ改善幅が出るかは、この情報だけでは判断できません。
さらに、VLMを呼び出す具体的な失敗条件や、実運用時の安全停止ロジックも要約からは分かりません。導入検討では、再計画の条件と停止条件を別々に確認する必要があります。
屋外や構内の未舗装路で移動ロボットを使う場合、こうした例外時の再計画設計が運用の安定性を左右します。導入検討では、現場条件に対して何を測るべきかを先に整理することが重要です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

