CHOREOが示す、ヒューマノイド技能を連結して使う新しい考え方
3行解説
- CHOREOは、異なる学習元のヒューマノイド技能を共通表現にまとめる研究です。
- 再学習なしで技能をつなぎ、連続動作の成功率を高める考え方を示しました。
- Unitree G1のMuJoCo検証では、130タスクで95.4%のシーケンス成功を報告しています。
ニュースの概要
arXivのcs.ROに、2026年9月11日付で「CHOREO: Every Humanoid Skill as a Trajectory」という論文が公開されました。著者はZiyi Sun氏ら7名です。論文は、強化学習、模倣学習、生成モデルなどで得られたヒューマノイド技能が、表現や制御系の違いで分断されている点を問題にしています。
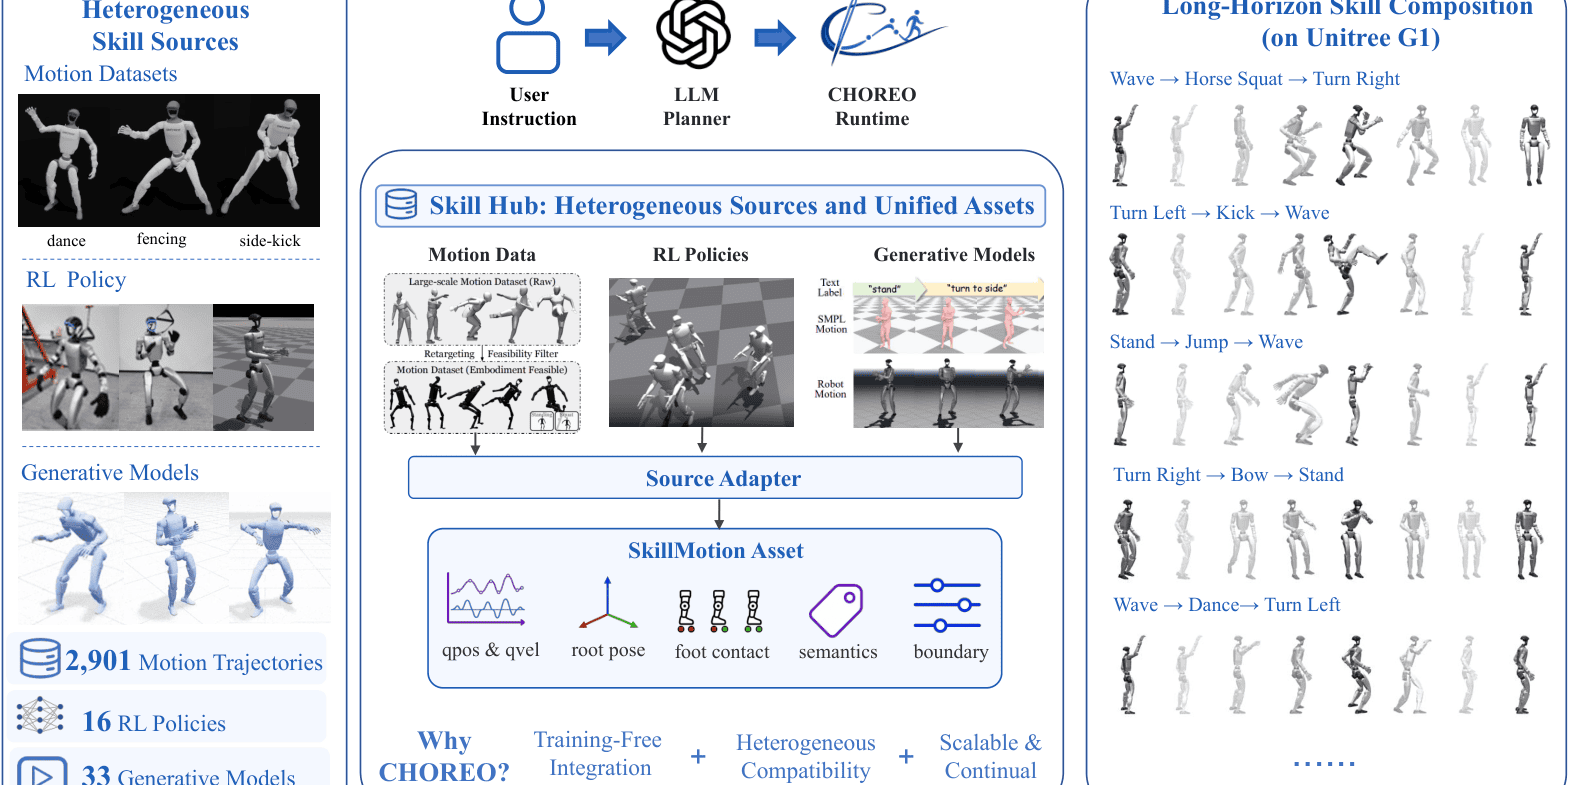
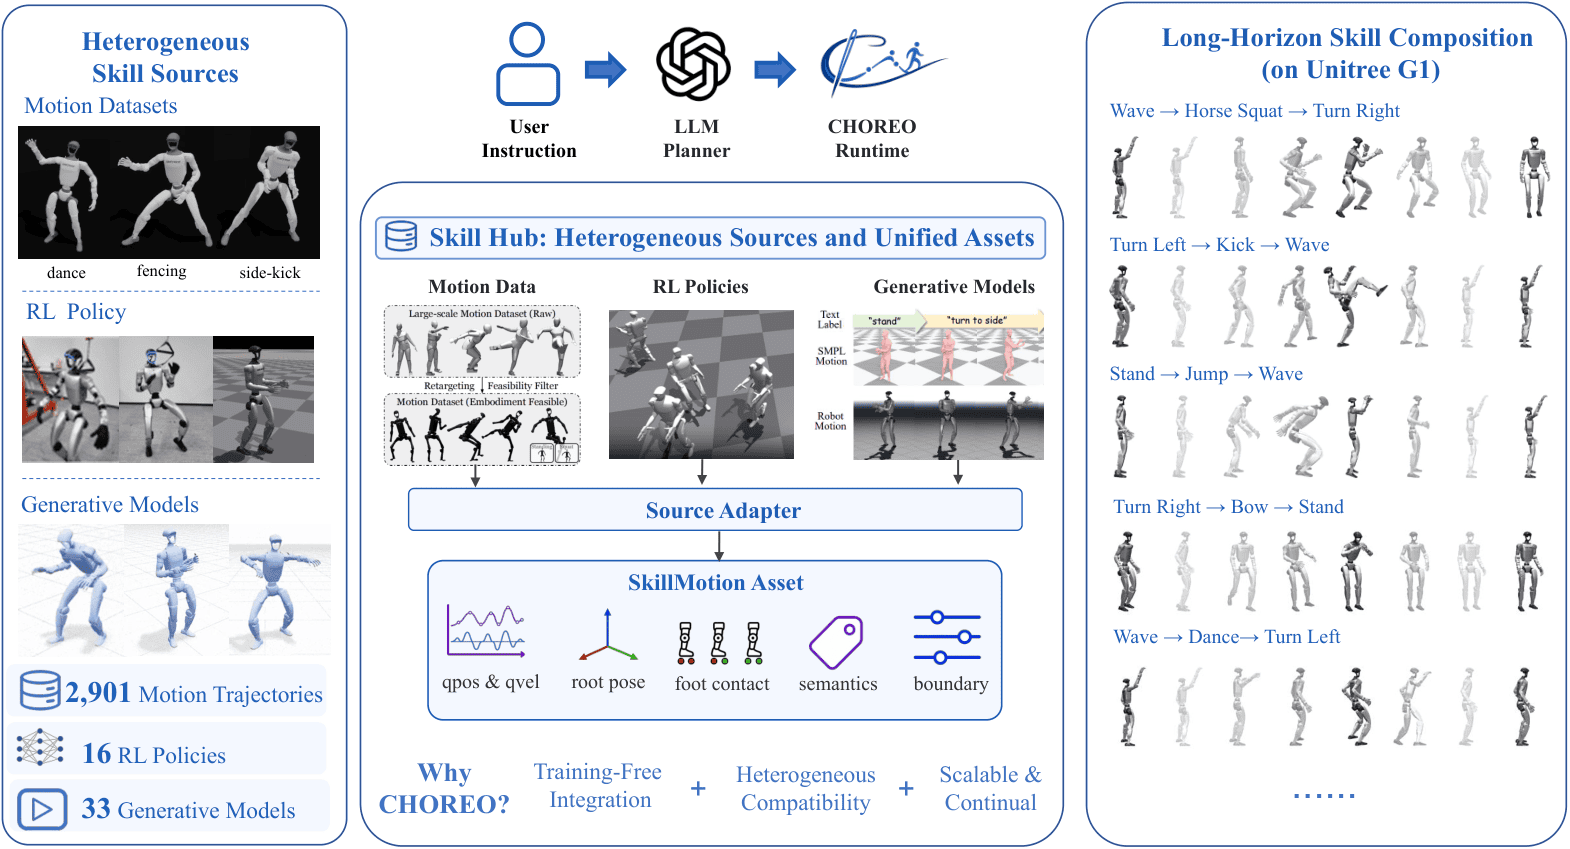
CHOREOは、どのように学習した技能でも最終的には実行可能な動作軌道として表せる、という考え方を取ります。そのうえで各技能を「SkillMotion」という共通表現に変換し、技能同士を連結して使う枠組みを提案しました。検証はUnitree G1をMuJoCo上で行い、複数の連続タスクで結果を示しています。
何が新しいのか
新しい点は、技能を「個別のモデル」ではなく「つなげられる軌道」として扱うところです。CHOREOでは、SkillMotionに動作状態、接触、意味、境界条件を持たせ、再学習なし、かつテスト時のモデル更新なしで技能を連結します。
連結方法としては、直接つなぐ方法、cubic Hermite blending、検証済みの橋渡し動作の3通りが示されています。論文では、異なるソース由来のSkillMotion資産を2,950件扱い、130のマルチアクションタスクで95.4%のシーケンス成功、8動作連続で93.8%成功と報告しています。単発の動作精度ではなく、連続タスクの成立率を前面に出している点が特徴です。
GA Robotics編集部注目のポイント
注目すべきは、CHOREOが「技能の追加」を新しい学習ではなく、既存資産の連結問題として整理している点です。これは、ヒューマノイド導入でよくある「単体では動くが、次の動作につながらない」という課題に近い論点です。
一方で、論文の検証はMuJoCo上のUnitree G1であり、実機の現場環境そのものではありません。したがって、導入判断ではモデルの賢さよりも、技能間の切替でどれだけ失敗が増えるかを見たほうが実務的です。日本の現場では、搬送、受け渡し、姿勢変更のように工程がつながる作業ほど、この考え方の価値が出やすいとみられます。
日本の現場で考えると
この研究は、製造や物流での「単発動作」より、複数工程をまたぐ作業に関係します。たとえば、移動して止まり、対象を認識し、手を伸ばし、受け渡す、といった流れです。こうした作業では、各動作の成功率だけでなく、つなぎ目で姿勢が崩れないかが重要になります。
日本の現場では、通路幅や段差、床の滑りやすさ、人とのすれ違い、安全柵の有無が連続動作の安定性に影響します。さらに、既存のWMSやMES、PLCとどう連携するか、動作の切替時に外部信号へ追従できるかも論点です。逆に、環境が毎回変わる場所や、接触条件が厳しい作業は、橋渡し動作の有無だけでは判断しにくいでしょう。
導入・PoCで確認したいこと
- 複数技能を連結したときのシーケンス成功率
- 技能切替時に追加学習が不要か
- direct continuation / blending / 橋渡し動作のどれが必要か
- 8動作のような長い連続タスクで失敗が増えないか
- 現場レイアウト変更後に再設定がどれだけ必要か
現時点で分かっていないこと
論文本文の要約からは、実機での検証範囲は確認できません。MuJoCo上の結果なので、実環境での再現性はまだ不明です。
また、日本の現場で使う際の通信要件、既存設備との接続方法、保守運用の考え方も提供情報では確認できません。どの程度の環境変化までSkillMotionで吸収できるかも、本文要約だけでは判断できません。
ヒューマノイドの導入では、単体動作よりも複数動作をどうつなぐかが重要になります。自社の現場で何をPoCで確かめるべきか整理したい場合は、導入相談の前に論点を明確にしておくと判断しやすくなります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。