海底を平坦とみなさないソナー再構成研究、AUV/USVの測線設計に示唆
3行解説
- 側方走査ソナーの再構成で、平坦海底の仮定に頼らない二視点拘束を示した研究です。
- 共有特徴は球面と平面の交差にある軌跡として表され、曖昧さの大きさも解析しています。
- 表面船と水中車両の両方を想定し、測線計画に使える具体的な指針も示しました。
ニュースの概要
米arXivに2026年9月21日、Kalin Norman氏とJoshua G. Mangelson氏による論文「Beyond the Flat Seafloor: A Closed-Form Two-View Constraint to Aid Sidescan Sonar Reconstruction」が公開されました。対象はロボティクス分野で、側方走査ソナーを使った海中・海上の探索やマッピングです。
論文は、ソナーの幾何投影モデルを使った多視点の考え方に基づき、二視点の幾何拘束を定式化しています。さらに、表面船と水中車両の両方について、実際の開口や搭載姿勢を踏まえたモンテカルロシミュレーションを行い、測線計画に使える指針をまとめています。
何が新しいのか
この研究の新しさは、側方走査ソナーで長く使われてきた「海底は平坦」という近似に寄らず、二視点の幾何から再構成の制約を閉形式で示した点です。共有特徴が、球面と平面の交差にある軌跡として表されることを証明し、曖昧さの原因を幾何学的に説明しています。
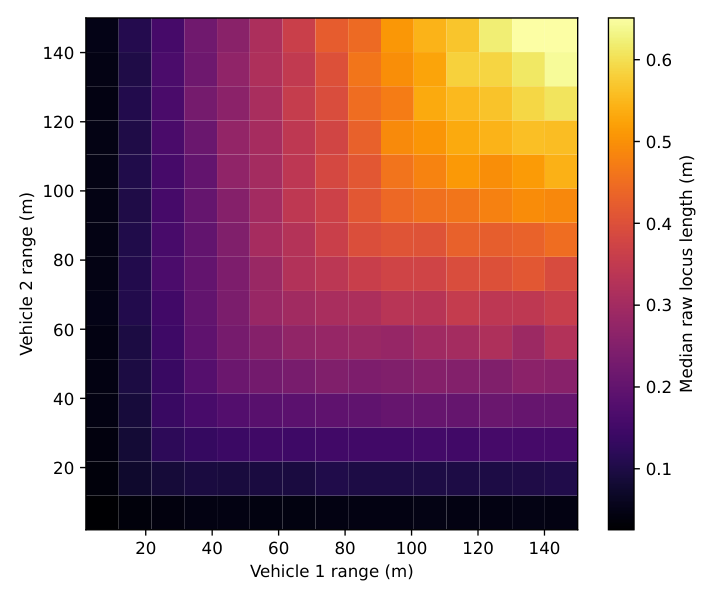
また、曖昧さの長さが何で決まるかを、表面船と水中車両の実機に近い条件で調べています。その結果、仰角のずれが強く効き、軌跡の長さは約20度の斜め交差で最大になり、ほぼ平行または反平行の航跡で最小になると示しました。これは、再構成精度だけでなく、測線の切り方そのものが重要だと示す点で実務的です。
GA Robotics編集部注目のポイント
注目すべきは、論文が「どの角度で走るか」によって再構成の曖昧さが変わると、具体的に示したことです。特に、仰角のずれが支配的で、約20度の斜め交差で曖昧さが最大になるという結果は、現場での航路設計に直結します。
つまり、ソナーを載せれば自動的に高精度な地形再構成ができるわけではなく、機体姿勢と測線計画が前提条件になります。導入判断では、センサー性能だけでなく、運用手順まで含めて精度を作り込めるかが重要になるとみられます。
日本の現場で考えると
日本での海洋調査や港湾点検では、AUVやUSVが狭い海域や構造物周辺を走る場面が多く、測線の交差角や姿勢管理がそのまま成果に影響します。今回の結果からは、単純な往復走行だけでなく、平行・反平行に近い航跡をどう組むかが、再構成の安定化に効く可能性があります。
一方で、波浪や潮流で機体の仰角がずれる環境では、理論どおりの測線を引いても曖昧さが増えるおそれがあります。港湾、沿岸、海底インフラ点検では、通過ルートだけでなく、姿勢制御、航法精度、取得後の再構成処理まで一体で見ないと、現場で使える精度になりにくいでしょう。
導入・PoCで確認したいこと
- 仰角のずれが再構成結果に与える影響
- 測線の交差角ごとの曖昧さの長さ
- 平行・反平行航跡での再構成安定性
- 表面船と水中車両での条件差
- 実際の搭載姿勢での取得再現性
現時点で分かっていないこと
論文要約では、実海域での実証結果や、特定の海域・水深での性能は確認できません。また、どのソナー機種や処理系にそのまま適用できるかも、提供情報だけでは分かりません。
海中ロボットやソナー運用では、機体性能だけでなく測線設計が結果を左右します。日本での海洋調査や点検にどう落とし込むかを考える際の材料としてご覧ください。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。