TinyCVIOが示す超小型ドローンの自己位置推定設計
3行解説
- 超小型機体向けに、LED配置とカメラ・慣性計測を組み合わせた推定手法を提案した。
- 520kB SRAMのデュアルコアMCU上で動作し、機体内でのリアルタイム処理を狙っている。
- Crazyflieでの9回の飛行では、10m区間で数cm級の誤差と15ms台の遅延を示した。
ニュースの概要
arXivのcs.ROで、Derin Ozturk氏ら4名が「TinyCVIO: A Constellation-Aided Visual-Inertial Odometry System for Nanodrones」を公開しました。公開日は2026年9月24日です。論文は、ナノドローンのような非常に小さい機体でも、機体内で自己位置推定を行うための仕組みを扱っています。
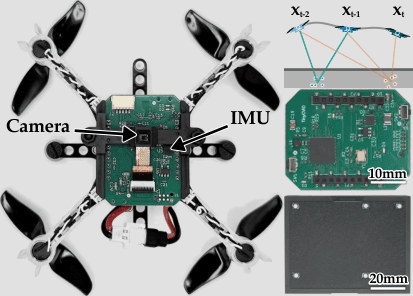
提案手法は、ミリメートル級カメラの映像と慣性計測を使うVisual-Inertial Odometryです。加えて、既知形状のLED配置を利用し、床面が同一平面であることを前提に、設置位置やヨー角を測らずに幾何を与える構成になっています。計算資源が限られる機体での実装を意識した内容です。
何が新しいのか
新しい点は、超小型の計算資源でも回るように、センサ・画像処理・推定を一体で設計していることです。論文では、520kB SRAMの市販デュアルコアマイコンを前提にし、29.2FPSでLED観測を追跡する前段と、固定サイズのフィルタ状態を保つ推定を組み合わせています。
さらに、19件の手持ちハードウェア・イン・ザ・ループデータセットで、rigid-board modelが平面点モデルより平均絶対軌跡誤差を27%改善しました。実機ではCrazyflieで9回飛行し、3.5〜3.7cmの平均絶対軌跡誤差、10m区間で0.50〜0.60%の相対姿勢誤差、平均15.7〜16.3msの推定遅延を示しています。研究段階ながら、数値が具体的です。
GA Robotics編集部注目のポイント
注目すべきは、520kB SRAMのデュアルコアMCUでオンボード動作している点です。これは、推定精度だけでなく、機体側の計算余力が非常に小さい条件でも成立するかを示しています。屋内移動ロボットや小型搬送体では、外部PCに頼らずに動けるかが実装難易度を大きく左右します。
一方で、成立条件として「同一平面上にLEDを置けること」が明示されています。つまり、環境側の準備ができる現場では有効でも、レイアウト変更が頻繁な現場では運用負荷が増える可能性があります。導入判断では、機体性能よりも、設置できるかどうかが先に問われるタイプの技術です。
日本の現場で考えると
この研究は、屋内の狭い通路を移動する小型ロボットや、研究施設内の試験機に近い用途と相性があります。床面が比較的安定していて、LEDのような基準物を事前に設置できる現場なら、自己位置推定の土台として検討しやすいでしょう。数cm級の誤差は、巡回や簡易搬送の初期PoCでは意味を持つ可能性があります。
逆に、通路幅が変わりやすい、棚替えが多い、床面に段差や反射が多い現場では慎重に見るべきです。LED配置を維持する手間に加え、既存のWMSやMESと直接つなぐ話ではないため、実運用では位置推定以外の連携設計も必要になります。安全面でも、人と近接する運用では停止条件やフェイルセーフの確認が欠かせません。
導入・PoCで確認したいこと
- 10m区間での平均絶対軌跡誤差が、現場の許容値に入るか
- 推定遅延15.7〜16.3msが、制御周期に対して十分か
- 29.2FPSの観測が、照明条件や移動速度を変えても維持できるか
- LED配置を維持したまま、レイアウト変更時の再設定工数が許容範囲か
- 人の介入回数や復旧時間が、連続運用で増えないか
現時点で分かっていないこと
論文要約からは、日本での製品化や提供時期は確認できません。また、LED配置の具体的な設置コストや、どの程度の面積・高さ条件まで対応できるかも不明です。Crazyflie以外の機体にそのまま適用できるかも、提供情報だけでは判断できません。
超小型機体の自己位置推定は、機体性能だけでなく設置環境と計算資源の見極めが重要です。屋内移動ロボットのPoC設計を考える際も、同じ観点で整理すると判断しやすくなります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。