GPT-6-Astraでロボット操作を短縮、実機転移も確認
3行解説
- GPT-6-Astraで制御するXLeRobotの操作学習を、シミュレーションと実機で検証した論文です。
- 機体情報や同期デモ、経験の再利用で、ボタン押下タスクの完了時間が短くなりました。
- 実機でもシミュレーション資産や経験が転移し、再利用できる可能性が示されました。
ニュースの概要
arXivのRobotics分野に、2026年9月24日付で「Robot Manipulation with GPT-6-Astra: Body Knowledge, Experience Reuse, Emergent Skills, and Sim2Real Transfer」という論文が公開されました。著者はSida He氏ら9名です。
論文は、GPT-6-Astraで制御するXLeRobotを使い、シミュレーションと実機のエレベーターボタン操作タスクを比較しています。外部の機体情報、成功経験、実行可能な技能が、探索回数や実行時間にどう影響するかを調べています。
何が新しいのか
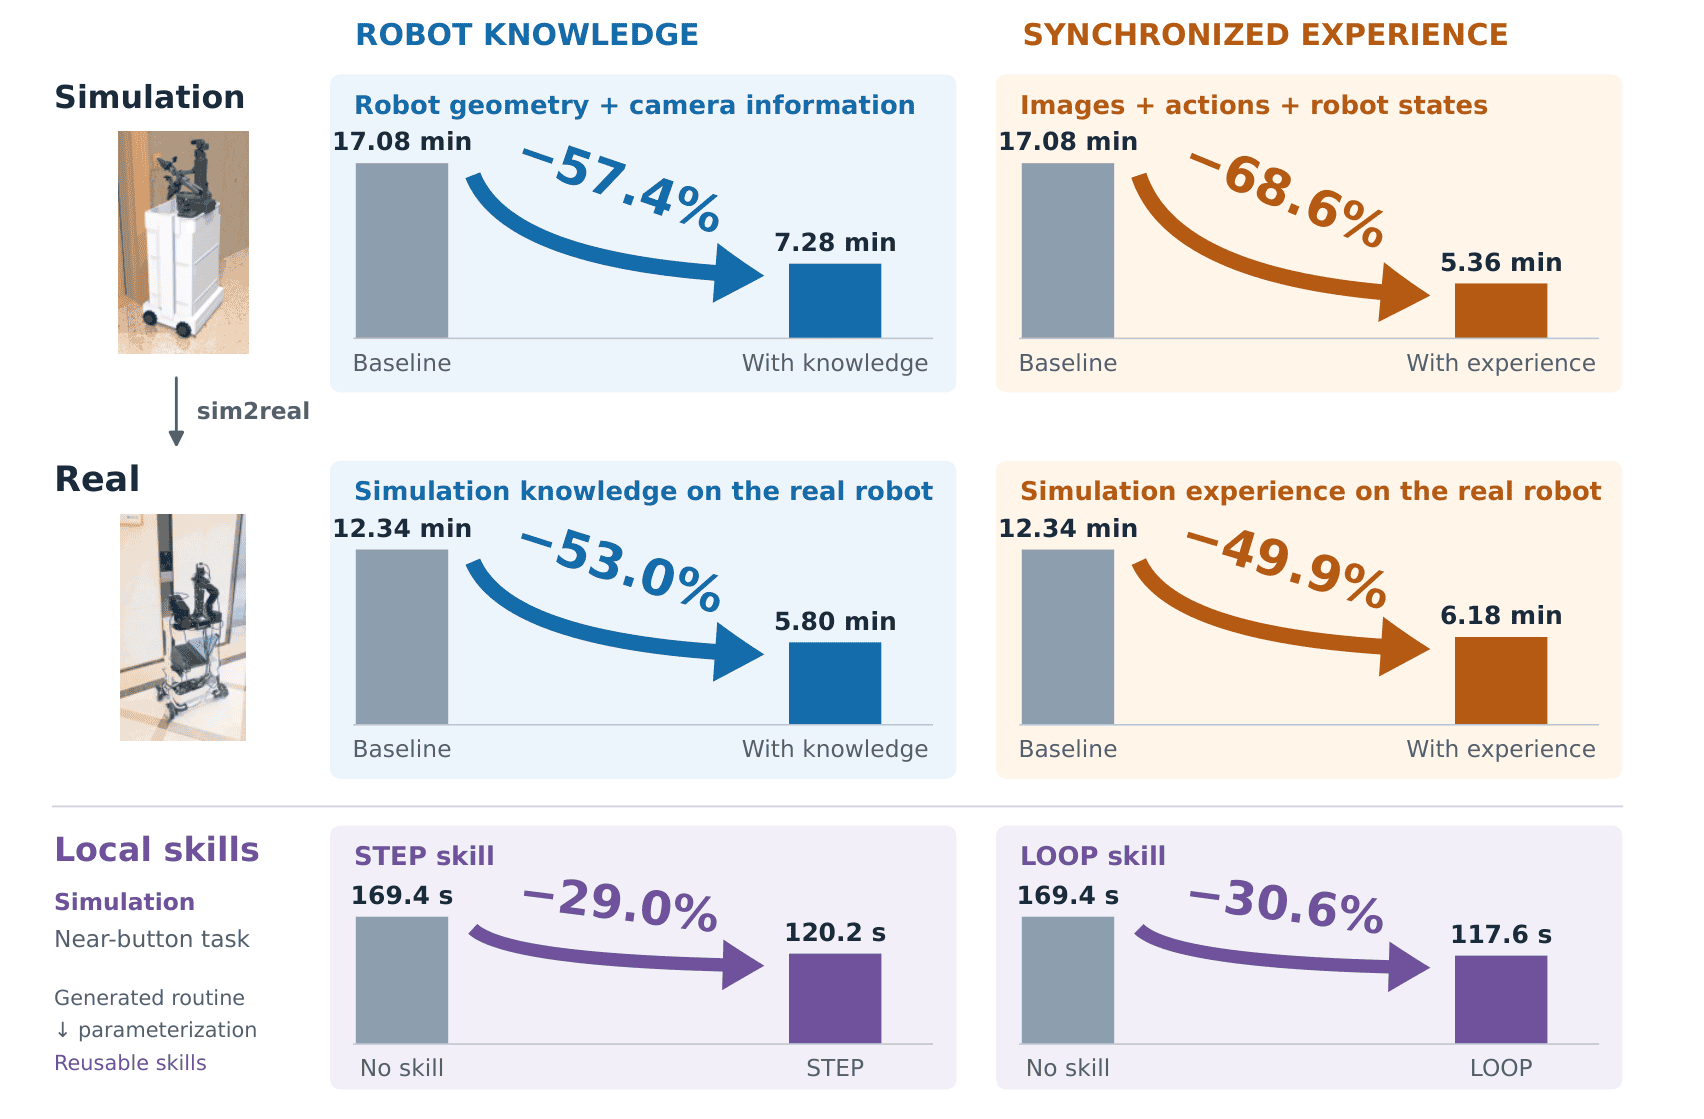
新しい点は、単に「大規模モデルでロボットを動かす」だけでなく、機体の形状情報やカメラ情報、同期した行動・状態記録を与えると、操作完了時間が短くなることを定量的に示した点です。30回の固定開始シミュレーションでは、完全なロボット幾何とカメラ情報で平均57.4%短縮、同期記録付き画像で68.6%短縮でした。
さらに、開始位置が10〜100cmずれた9組18試行では、元の開始位置で得た経験が新しい開始位置にも効き、平均58〜63%の時間短縮が確認されました。経験の再利用だけでなく、実験中にGPT-6-Astraが短い視覚フィードバック用プログラムを自発生成し、それを研究者が整えた技能は、27回のシミュレーションで29〜31%の時間短縮につながっています。実機12回でも、シミュレーションXML資産で53.0%、シミュレーション経験で49.9%の短縮が示されました。
GA Robotics編集部注目のポイント
注目すべきは、機体の機械可読なボディ記述と同期デモが、学習の効率に直接効いている点です。これは、現場導入で「モデルの賢さ」だけを見るのでは足りず、ロボットの形状情報、カメラ配置、状態ログをどこまで整備できるかが成果を左右することを示します。
また、実機12回でシミュレーション資産が転移した事実は、PoCを一度きりの実験で終わらせず、後続案件に再利用できる可能性を示します。ただし、今回の対象はボタン押下のような比較的単純な操作であり、把持物や環境変動が大きい作業にそのまま広がるとは限りません。
日本の現場で考えると
日本の製造・物流・施設運用で見ると、向いているのは、位置がある程度決まったボタン操作や、治具・設備の前で繰り返す単純な接触作業です。今回の結果は、開始位置が10〜100cmずれても経験が効いたため、設置誤差や搬送位置の微差がある現場でも、条件が合えば再利用の余地があります。
一方で、現場導入では通路幅や段差よりも、機体情報の整備と状態ログの取得方法が重要になります。既存のWMSやMES、PLCとどうつなぐかは本文では示されていないため、実際にはカメラ位置、開始姿勢の再現性、介入が必要な場面を先に確認しないと、シミュレーションで得た効果がそのまま出ない可能性があります。
導入・PoCで確認したいこと
- ボタン押下の成功率と、失敗時の復帰手順
- 1回あたりの完了時間と、経験再利用前後の差
- 開始位置が10〜100cmずれたときの性能変化
- シミュレーションXMLや状態ログを実機に流用できるか
- 人の介入回数と、介入後の再開時間
現時点で分かっていないこと
論文では実機12回の結果は示されていますが、日本の現場での発売時期や商用提供の有無は確認できません。また、対象タスクはエレベーターボタン操作であり、把持、搬送、複数工程の連続作業への適用範囲は本文だけでは不明です。
さらに、どの程度の機体センサー構成や制御基盤が必要か、既存設備との接続条件が何かも明示されていません。PoCでは、今回の効果が自社のレイアウトや運用条件でも再現するかを個別に確かめる必要があります。
操作学習やシミュレーション資産の整備は、導入前の設計次第で差が出ます。現場で何を揃えるべきかを整理したい場合は、まず要件の棚卸しから始めるのが近道です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。