arXiv論文が示す、ヒューマノイド歩行の省エネ学習手法
3行解説
- arXiv論文が、ヒューマノイド歩行の省エネ学習手法を提案した。
- Unitree G1で、前進歩行の機械的CoTを6.8〜15.2%低減した。
- 実機でも省エネ効果を示し、速度追従は損なわなかった。
ニュースの概要
2026年9月28日、arXivのRobotics分野に「Passive-Dynamic-Walking-Inspired Dynamics Guidance for Energy-Efficient Humanoid Locomotion」という論文が公開されました。著者はHyeonjin Choi氏、Joongheon Kim氏、Daekyum Kim氏です。
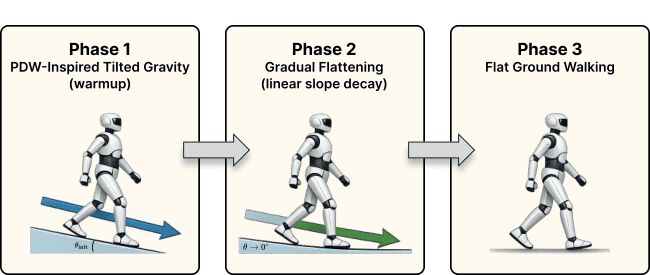
論文は、ヒューマノイドの歩行学習でエネルギー効率を高めるための枠組みを提案しています。対象は29自由度のUnitree G1で、前進歩行の学習と実機評価が含まれます。抽象では、初期学習で傾斜重力に相当する条件を与え、その後に通常の動力学最適化へ移る構成が説明されています。
何が新しいのか
この論文の新しさは、単に「報酬で消費エネルギーを下げる」のではなく、パッシブダイナミックウォーキングに着想した動力学の誘導を先に入れている点です。初期学習では、平坦な接触地形のまま傾斜重力場を使い、歩行に有利な条件を一時的に作ります。その後はPDW固有の誘導を外し、通常の最適化に移ります。
また、reference trajectories、gait phases、contact schedules を使わないと明記されています。5つのseedでの前進歩行では、0.5〜2.0m/sの速度帯で mechanical cost of transport を6.8〜15.2%下げ、速度追従は維持しました。さらに、実機では motion prior ありで16.3%、なしで4.5%の前進CoT低減が報告されています。
GA Robotics編集部注目のポイント
注目したいのは、motion prior の有無で実機結果が変わる点です。論文では、前進CoTの低減が motion prior ありで16.3%、なしで4.5%でした。つまり、省エネ学習の効果は手法単体だけでなく、既存の歩行知識や運動の事前条件に左右される可能性があります。
導入判断では、アルゴリズムの新規性だけでなく、現場で使うロボットにどの程度の歩行前提があるかを見ないといけません。歩行の省エネ化は魅力ですが、再現性が低いと運用設計に落とし込みにくいからです。研究としては有望でも、実装時には学習条件の作り方が成否を分けるとみられます。
日本の現場で考えると
日本の製造・物流・サービス現場で見ると、この研究は「長時間歩くヒューマノイド」の電力設計に関係します。巡回、搬送補助、案内などで歩行距離が伸びるほど、1回の充電でどこまで動けるかが重要になります。機械的CoTの低減は、稼働時間や充電回数の設計に影響します。
一方で、論文の初期学習は傾斜重力場を使うため、実運用の安全要件や学習環境の作り方は別途確認が必要です。通路幅や段差、床材の違い、人とのすれ違い、停止・再発進の安定性も日本の現場では重要です。歩行が省エネでも、既存設備との連携や安全停止の扱いが弱ければ導入は進みにくいでしょう。
導入・PoCで確認したいこと
- 速度帯ごとの機械的CoTの変化
- 目標速度に対する追従誤差
- 学習条件を変えたときの再現性
- 実機での省エネ効果のばらつき
- motion prior の有無による差分
現時点で分かっていないこと
この情報だけでは、日本の現場でそのまま使えるかは分かりません。論文はUnitree G1での結果を示していますが、他機種への移植性や、床材・段差・混雑環境での挙動は確認できません。
また、学習に必要な計算資源、学習時間、運用時の安全条件も本文要約からは不明です。実機での4.5%低減が試行間のばらつき内とされているため、量産運用で十分な差になるかは追加検証が必要です。
歩行の省エネ化は、ヒューマノイド導入時の稼働時間や運用設計に直結します。日本でのPoC設計や評価軸を整理したい場合は、導入前に論点を絞って検討することが重要です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。