LLM駆動ロボットの監査再現性を高めるシミュレーション手法を提案
3行解説
- LLM駆動ロボットの監査ベンチマーク向けに、接触物理を抑える設計を提案した論文です。
- MuJoCoのmocap-bodyを使い、1000回の再実行で監査ログの一致を確認しました。
- 一方で、実機移行前の検証や接触重視の学習には使うべきでないと明記しています。
ニュースの概要
arXivのcs.ROに、Xue Qin氏ら4名による論文「Bounded-Fidelity Sim-as-Demo-Stage: Mocap Handoff for Governance Benchmarks」が2026年7月9日に投稿されました。論文は、LLM駆動ロボットのガバナンス・ベンチマークにおいて、承認、ポリシー、契約、監査の各パイプラインが正しく動くかを示すための設計パターンを提案しています。
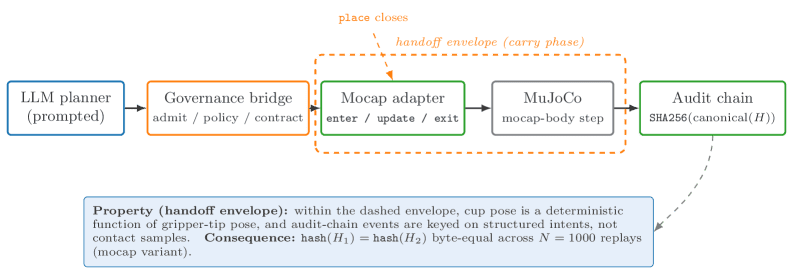
提案の中心は、把持・搬送・配置のような物体受け渡し区間だけ接触物理を抑え、それ以外は通常の動力学を保つことです。MuJoCoのmocap-body primitiveを、220行のPythonアダプタで制御し、構造化された意図を通じてガバナンス・ブリッジが呼び出す構成になっています。
何が新しいのか
この論文の新しさは、シミュレーションの「物理忠実度」を一律に高めるのではなく、監査再現性が必要な区間だけを切り分けて安定化した点にあります。著者らは、監査チェーンの安定性を、再実行時にハッシュ化したイベントログがbyte-equalになることとして定義しました。
結果として、mocap版は姿勢ごとに1つの監査チェーンハッシュに収束し、1000回中1000回が一致しました。対照的に、接触力ベースの条件では584個の異なるハッシュが出ており、993回で不一致でした。さらに、タイムステップを1、2、5、10msに変えても不一致は0.985で変わらず、問題が調整不足ではなく構造的であることを示しています。
GA Robotics編集部注目のポイント
注目すべきは、「ロボットが正しく動いたか」ではなく「監査ログが再実行で一致するか」を評価軸に置いている点です。これは、PoCでありがちな“動作デモは成功したが、条件を変えると結果が揺れる”問題に対して、検証の目的を明確に分ける考え方だといえます。
一方で、この手法は接触物理の忠実度を下げるため、実機移行前の検証や接触を伴う学習には向きません。つまり、導入企業にとっては「何を証明したいPoCなのか」を先に決めないと、便利な検証手法が逆に誤用される可能性があります。
日本の現場で考えると
日本の製造・物流現場で見ると、この論文は実機そのものより、検証環境の作り方に関係します。たとえば、搬送や受け渡しを含むロボット導入では、WMSやMES、PLCとの連携前に、イベントログが毎回同じ順序で残るかを確認したい場面があります。監査証跡や回帰テストが重要な案件では、こうした再現性の高いシミュレーションが役立ちます。
ただし、段差、滑り、把持の強さ、接触時の微妙な挙動を評価したい工程では慎重さが必要です。接触物理を抑える設計は、実機の失敗要因を隠す可能性があるためです。日本の現場では、通路幅や安全柵、人との協働条件まで含めた実機PoCと、監査再現性を見るシミュレーションを分けて考えるのが現実的です。
導入・PoCで確認したいこと
- 再実行時の監査ログ一致率がどこまで保てるか
- 把持・搬送・配置の各区間でのハッシュ差分の有無
- タイムステップ変更時に結果がどれだけ変わるか
- 連続した複数物体の受け渡しで再現性が落ちないか
- 実機検証に移す前に、どの条件で使うべきでないか
現時点で分かっていないこと
この情報だけでは、参考実装のURL先にある具体的なコード内容や再利用条件は確認できません。また、日本の産業用途でそのまま使えるかどうかも、本文には示されていません。
さらに、どの業種のベンチマークを主対象にしたのか、実機ロボットへの移植性をどこまで検証したのかも、要約文からは読み取れません。導入判断では、論文の目的が「監査再現性の確認」であって「接触性能の向上」ではない点を前提に見る必要があります。
ロボット導入では、動かすこと以上に「同じ条件で同じ結果が出るか」が重要になる場面があります。PoC設計や検証項目の整理で迷う場合は、まず何を再現性の対象にするかを切り分けることが出発点です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。