既存計画器で意図を見せるロボット計画研究、協働現場の判断材料に
3行解説
- 既存のPDDL計画器を使い、ロボットの計画を人に分かりやすくする手法を提案した。
- 人とロボットの協働場面で、ロボットが目的を暗黙に伝える使い方を想定している。
- 評価では、分かりやすさと効率の間にトレードオフがあることが示された。
ニュースの概要
arXivのRobotics分野で、Michele Persiani氏とThomas Hellström氏による論文「Probabilistic Plan Legibility with Off-the-shelf Planners」が公開された。本文では、既存のPDDLドメインに対して、専用の計画器を新たに作らずに、計画の「見えやすさ」を高める手法を提案している。
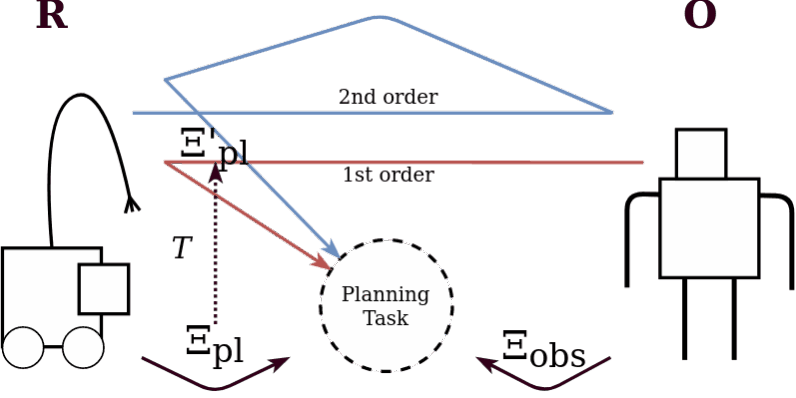
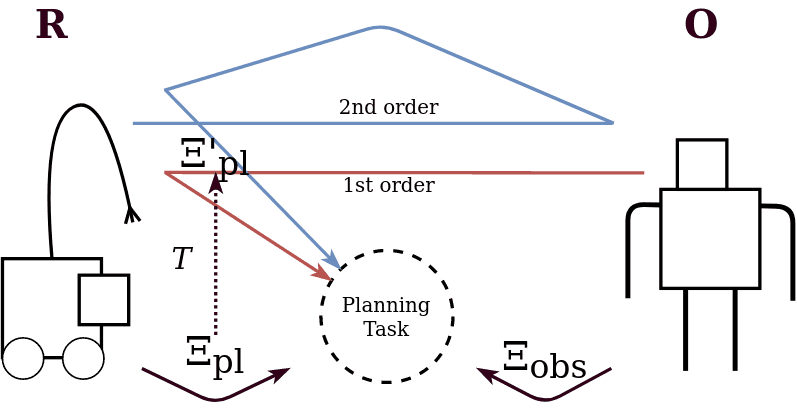
著者らは、観察者の視点を第二次心の理論で推定し、計画者と観察者のタスク空間をつなぐ考え方も示した。人とロボットが一緒に作業する場面で、ロボットが明示的に説明しなくても、動き方そのもので目的を伝える使い方を想定している。論文は複数のPDDL計画ドメインでベンチマーク評価を行っている。
何が新しいのか
新しい点は、既存の計画器をそのまま使いながら、計画のlegibility(意図の分かりやすさ)を扱えるようにしたことです。従来研究では、見えやすさを重視した専用の計画器を作る発想がありましたが、この論文は一般的なPDDLドメインに広げる方向を取っています。
また、評価結果として、legibilityを上げるほど効率が下がる傾向があり、両者の調整に正則化係数が必要だったとしています。さらに、どの計画ドメインでも同じように見えやすさを高められるわけではない点も示されており、現場適用では「見せ方」を一律に決めにくいことが分かります。
GA Robotics編集部注目のポイント
この論文で重要なのは、ad-hocな計画器を作らずに、既存の計画基盤の上で「人にどう見えるか」を調整している点です。導入側から見ると、ゼロから制御系を作り直す話ではなく、既存の計画ロジックに協働性の要素を足せる可能性があります。
一方で、論文自身が効率とのトレードオフを認めているため、単純に「分かりやすい動きが良い」とは言えません。日本の現場では、作業者とのすれ違い回避や、次の動作を読みやすくしたい工程では有効でも、搬送速度やタクトが厳しい工程では慎重な評価が必要とみられます。
日本の現場で考えると
この研究は、製造や物流で人とロボットが同じ通路や作業エリアを使う場面に関係します。たとえば、ピッキング補助、部材搬送、作業者の近くを移動する協働工程では、ロボットの進み方が人にとって読みやすいかが安全性や作業のしやすさに影響します。
ただし、実際の現場では通路幅、死角、段差、既存設備との干渉、WMSやMESとの連携、停止時の復帰手順まで見ないと判断できません。見えやすさを上げるために動きが遠回りになると、搬送時間やサイクルタイムに響く可能性があるため、効率を優先すべき工程と、協働の分かりやすさを優先すべき工程を分けて考える必要があります。
導入・PoCで確認したいこと
- 人がロボットの目的を正しく推定できる割合
- 通常計画と比べた1サイクル時間の増減
- 協働中の人の介入回数や停止指示の回数
- 連続稼働時に見えやすさが維持されるか
- 工程やレイアウト変更後の再調整にかかる時間
現時点で分かっていないこと
本文だけでは、この手法が実機ロボットのどの機種や制御基盤にそのまま適用できるかは確認できません。評価は複数のPDDLドメインでのベンチマークですが、日本の製造・物流現場での実地検証結果は示されていません。
また、どの程度の効率低下まで許容できるか、正則化係数をどう設定するかの実運用基準も本文からは分かりません。導入判断には、対象工程ごとのKPIと合わせた追加検証が必要です。
人と一緒に動くロボットでは、性能だけでなく「意図が伝わるか」も導入判断の材料になります。現場での協働設計を考える際は、動作の見え方まで含めて整理しておくと検討しやすくなります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。