
四足ロボットの静音・対人配慮ナビを示すTACET研究
3行解説
- 四足ロボットが病院・介護施設・静かなオフィスで動く際の、音と対人配慮を扱う研究です。
- 周囲の文脈を見て、進む場所だけでなく歩行音量も同時に決める方式を提案しています。
- 実機評価では、同速度で最大9.3dBAの騒音低減と、全シナリオで100%の対人距離遵守を示しました。
ニュースの概要
arXivに2026年10月2日付で、四足歩行ロボット向けの研究論文「TACET: Context-Appropriate Acoustic-Social Navigation for Quadrupeds」が公開されました。著者はSungsan Park氏、Young-Sik Shin氏、Sanghyun Kim氏です。
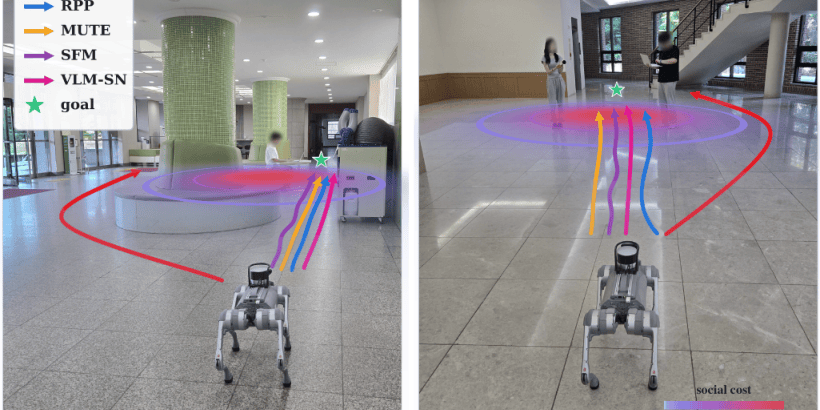
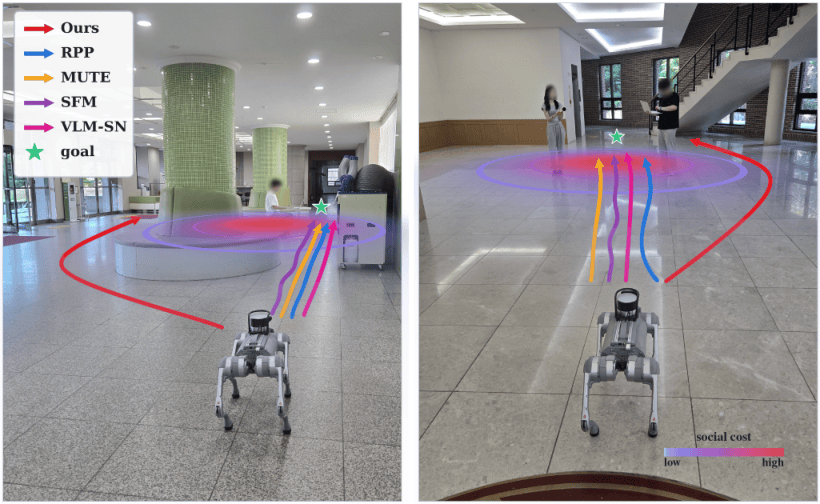
論文は、病院、介護施設、静かなオフィスのような環境では、ロボットは「どこを通るか」だけでなく「どれだけ静かに動くか」も重要だと位置づけています。そのうえで、ロボット自身の視点から社会的な文脈を推定し、移動経路と歩行音量を同時に決める手法を提案しています。
何が新しいのか
従来の社会的ナビゲーションは、人との距離や通行のしやすさを重視する一方で、ロボットの音を一様なものとして扱っていました。逆に静音化手法は、周囲の状況に関係なく、あらかじめ決めた静かさを目指すものが中心でした。
TACETは、
GA Robotics編集部注目のポイント
注目すべきは、単に「静かに動ける」ではなく、周囲の文脈に応じて静かさの度合いを変える点です。病院や介護施設では、同じ移動でも時間帯や周囲の会話量で許容される音が変わるため、固定的な静音設定より運用に近い考え方といえます。
一方で、この方式はロボットの視界と文脈推定に依存します。人が見えにくい曲がり角や、会話や雑音が多い場所では、期待した対人配慮がそのまま再現できるかをPoCで確かめる必要があります。研究としては有望ですが、現場導入では「静かさ」と「認識の安定性」を分けて見るべきです。
日本の現場で考えると
日本の病院、介護施設、オフィスで使うなら、まずは通路幅と人の往来が安定している場所が候補になります。受付周辺や夜間巡回のように、移動経路が比較的決まりやすい場面では、対人距離と騒音の両方を評価しやすいでしょう。
慎重に見るべきなのは、狭い廊下、曲がり角が多い区画、床材の違いで足音が変わる場所です。視界が遮られやすい環境では、論文が示す「見えている人を文脈として使う」前提が崩れやすくなります。既存のエレベーター連携や施設内ルール、夜間の静粛要件も含めて、実運用の条件を先に整理する必要があります。
導入・PoCで確認したいこと
- 同一速度での騒音低減量が、現場の床材や通路条件でも再現できるか
- 人との距離を保てる割合が、混雑時や曲がり角でも維持できるか
- 視界から人が外れた後も、文脈推定がどの程度安定するか
- 音量を下げたときに、移動速度や到達時間がどれだけ変わるか
- 介入回数や再計画回数が、実運用で許容できる水準か
現時点で分かっていないこと
提供情報だけでは、日本の施設での検証結果は確認できません。また、どの程度の照明条件や混雑条件で性能が変わるかも、要約文からは分かりません。
さらに、実機評価の対象となった四足ロボットの機種名や、再現に必要な計算資源も明示されていません。導入判断では、論文の数値だけでなく、現場条件で同じ結果が出るかを確認する必要があります。
静かさや対人配慮は、ロボット導入の成否を左右します。施設内での移動ロボット活用を検討する際は、現場条件に合わせた確認が重要です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

