IMU歩行推定を少ない校正で個人最適化する研究
3行解説
- 装着型IMUで歩行位相と歩行速度を同時推定する研究です。
- 3つの校正速度から個人差を反映する方法を提案しました。
- 組込み機器上でリアルタイム動作した一方、精度の有意差は限定的でした。
ニュースの概要
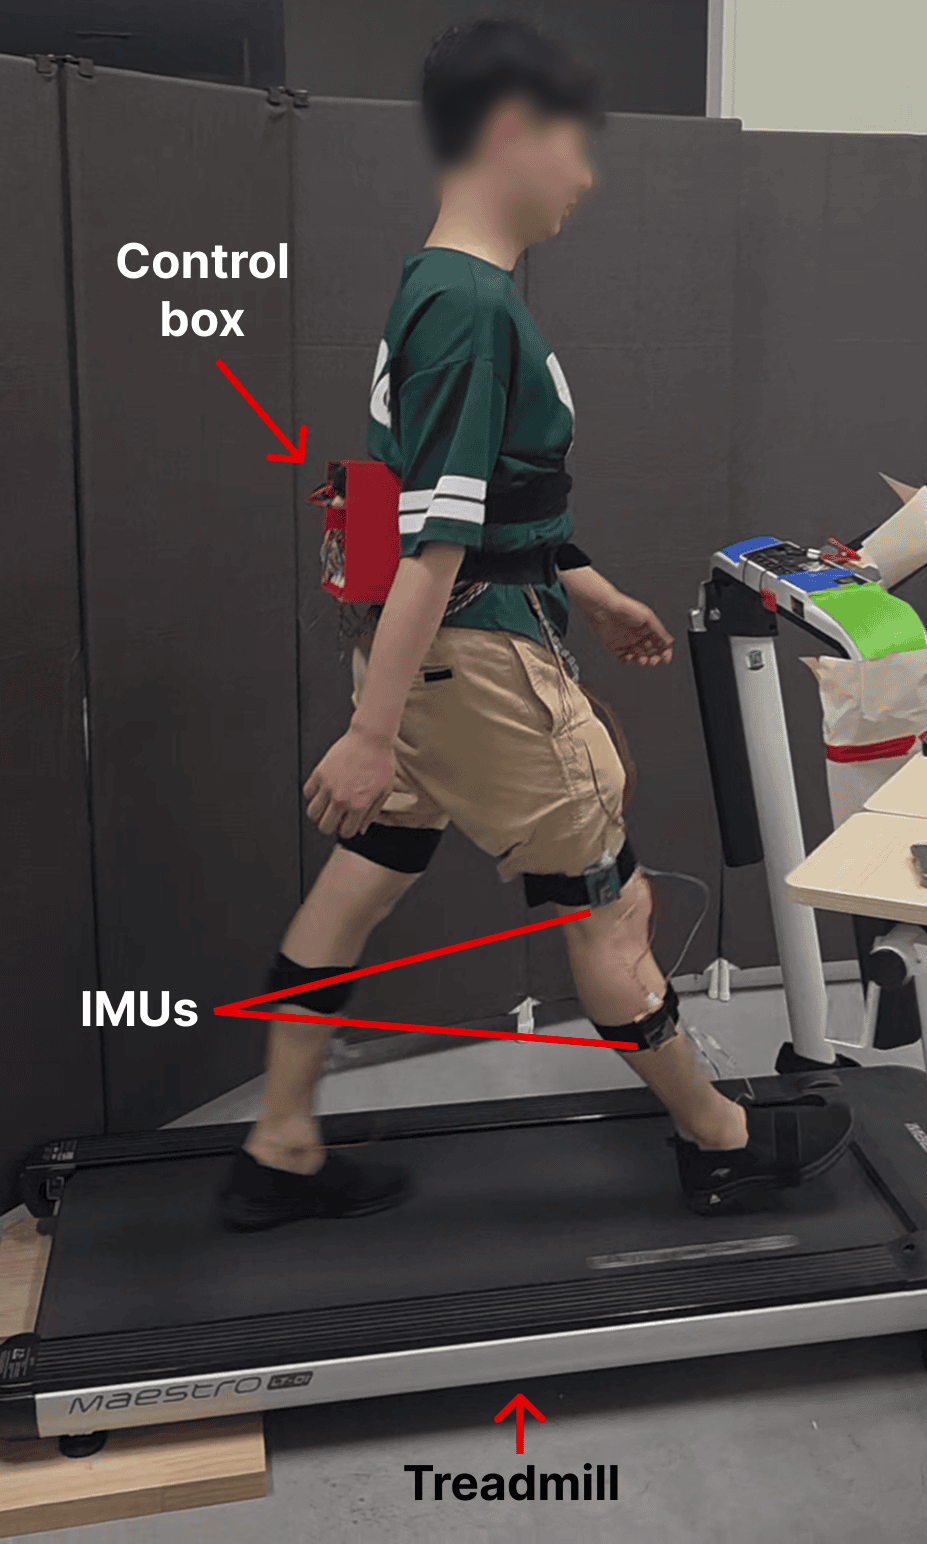
arXivのcs.ROに、Myeongju Cha氏とPilwon Hur氏による論文「Sparse Calibration-Based Personalization of Kernel-Based Gait Phase and Speed Estimation Using Wearable IMUs」が2026年10月2日に公開されました。研究は、ウェアラブルIMUを使って歩行位相と歩行速度を推定する手法を扱っています。
論文では、20人の歩行データから28速度分の参照ライブラリを構築し、人口平均のカーネルをそのまま使うのではなく、3つの校正速度で得た個人ベースラインを使って個人化しています。オフライン検証と、単一参加者によるオンライン予備評価が行われました。
何が新しいのか
新しい点は、少ない校正データで個人差を反映しようとしていることです。従来のように集団平均のモデルをそのまま当てるのではなく、3速度の校正から個人ベースラインを作り、そこからのずれを主成分モデルで扱っています。
論文要約によると、オフラインでは個人化カーネルが集団カーネルより位相誤差を下げました。さらに、単一参加者のオンライン予備評価では、平均位相誤差と速度誤差が数値上は小さくなり、組込みハードウェア上でリアルタイム動作しました。ただし、速度への効果は有意ではなく、位相差も多重比較補正後は有意に残っていません。
GA Robotics編集部注目のポイント
注目すべきは、3つの校正速度で個人化する設計と、組込み機器でリアルタイム動作したという2点です。歩行推定は、ロボットや装着型機器の制御で「使えるかどうか」を左右する基盤技術ですが、現場では精度だけでなく初期設定の手間が導入障壁になります。
一方で、今回の予備評価は単一参加者で、速度効果も有意ではありませんでした。つまり、現時点では「現場でそのまま使える」と判断する段階ではなく、少ない校正でどこまで再現できるかを追加検証する価値がある研究とみられます。
日本の現場で考えると
この研究は、歩行支援機器やヒューマノイドの歩行状態推定、あるいは作業者の移動状態を把握する用途に関係します。日本の現場では、装着のしやすさや、校正に何分かかるかが実運用の成否を左右します。3速度の事前計測が必要なら、現場での立ち上げ手順を簡素化できるかが重要です。
一方で、通路幅や段差、床面の滑りやすさが変わると、歩行データの分布も変わります。論文でも参照データとオンラインデータのミスマッチが示唆されているため、日本の工場や物流倉庫で使うなら、現場ごとの再学習や再校正がどこまで必要かを見極める必要があります。エッジ計算で動く点は有利ですが、センサ装着の安定性と通信・電源条件も確認が必要です。
導入・PoCで確認したいこと
- 3つの校正速度で、初期設定に何分かかるか
- 歩行位相と速度の推定誤差が、現場条件でどこまで維持できるか
- 連続稼働時に、再校正なしでどれだけ安定するか
- 装着位置のずれや個人差で、介入回数がどれだけ増えるか
- 組込み機器上での処理遅延が、制御用途に耐えるか
現時点で分かっていないこと
論文要約では、単一参加者の予備評価しか確認できず、複数人での再現性は不明です。また、どの程度の歩行条件の違いまで対応できるかも、提供情報だけでは分かりません。
さらに、参照データとオンラインデータのミスマッチが示唆されていますが、実運用でどの条件が弱点になるかは明示されていません。日本の現場で使う場合の装着手順や保守条件も、本文からは確認できません。
歩行推定のような基盤技術は、ヒューマノイドや装着型機器の実装難易度を左右します。現場導入を考える際は、センサ装着や初期校正の工数まで含めて整理することが重要です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。