
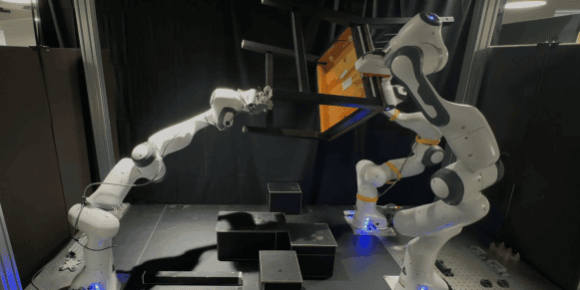
RMRRTが示す、制約付きロボット経路計画の新手法
3行解説
- 等式制約と不等式制約を、1つの幾何学的枠組みで扱う経路計画手法が提案された。
- 衝突に近い領域を避けるよう、探索方向と近傍探索に同じ距離指標を使う。
- 実験では、複数の制約付き操作課題で成功率100%と計画時間短縮を示した。
ニュースの概要
ロボット工学の論文投稿サイトarXivで、2026年7月25日に「RMRRT: Riemannian Barrier Metric RRT for Inequality-Aware Steering on Equality Manifolds」が公開された。著者はMinhyeong Kang氏とSanghyun Kim氏で、分野はRobotics(cs.RO)である。
論文は、高次元ロボットのサンプリングベース経路計画において、等式制約と不等式制約を単一の幾何学的定式化で扱う枠組みを提案している。提案手法のRMRRTは、制約面上での探索を行いながら、衝突などの不等式境界に近づきすぎないように設計されている。
何が新しいのか
従来のサンプリングベース計画では、等式制約は投影で満たし、不等式制約は衝突判定のような二値チェックで別々に扱うことが多かった。RMRRTは、まず不等式に敏感なバリア項から環境側の距離指標を作り、その後、等式制約に対応する接空間の距離指標へ落とし込む点が新しい。
この距離指標を、探索方向を決める steering と、近傍点を選ぶ nearest-neighbor selection の両方に使うため、探索が制約境界から離れやすくなる。論文では、signed-distance-based geometric proxy inequalities を使って衝突情報を反映しつつ、最終的な実現可能性は別途の validity checks で確認するとしている。
| 項目 | 論文の記述 |
|---|---|
| 制約の扱い | 等式制約と不等式制約を統一 |
| 探索の特徴 | 境界近傍を避ける方向に誘導 |
| 実験結果 | 複数課題で成功率100% |
| 比較結果 | 代表的手法より計画時間を短縮 |
GA Robotics編集部注目のポイント
注目したいのは、steering と nearest-neighbor selection の両方に同じ接空間メトリックを使う点です。これは、単に衝突判定を厳しくするのではなく、探索そのものを「通りやすい方向」に寄せる設計だと読めます。
実機導入では、計画が通るかどうかだけでなく、再計画の回数や待ち時間が運用に直結します。100% success rate と計画時間短縮が示されているため、狭い作業空間でのマニピュレーションや、障害物近傍を通る動作で効果が出やすい一方、自由空間中心の単純な移動では差が小さい可能性があります。
日本の現場で考えると
この研究は、製造現場の治具まわりや、物流現場の棚間、サービス現場の狭い通路でのアーム動作に関係します。特に、接触を避けながら目標姿勢に近づく必要がある作業では、経路計画の安定性がそのまま稼働率に響きます。
一方で、日本の現場では通路幅や段差だけでなく、既存の安全柵、周辺設備、PLCや上位システムとの連携も見なければなりません。論文は計画アルゴリズムの話なので、実際の導入では、衝突判定の精度、レイアウト変更時の再設定、停止から復帰までの運用を別途確認する必要があります。
導入・PoCで確認したいこと
- 制約付き課題での作業成功率が、レイアウト変更後も維持できるか
- 1回の計画にかかる時間が、現場のタクトタイムに収まるか
- 衝突回避のための再計画や人の介入が何回発生するか
- 狭い空間や障害物近傍で、経路長がどれだけ短縮されるか
- validity checks を含めた連続稼働時の安定性が保てるか
現時点で分かっていないこと
論文要約では、実験に使ったロボット機種やハード構成の詳細は確認できない。日本の現場でそのまま適用できるかは、対象機種と制御系の情報が必要になる。
また、公開されているのは論文要約であり、実運用での保守条件、計算資源、既存安全機能との具体的な役割分担は本文だけでは判断できない。
制約付きの経路計画は、実機導入では安全性とタクトの両方に効きます。日本の現場でどう評価すべきか、導入相談の前に整理しておく価値があります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

