
PanTactが示す全身接触学習 Unitree G1での実証が示す導入論点
3行解説
- PanTactは、手先だけでなく全身の接触を使う操作を学習する研究です。
- 人のデモはロボットなしで集め、接触位置とタイミングを学習に使います。
- Unitree G1で、追加の身体接触センサーなしに複数の全身動作を実証しました。
ニュースの概要
arXivのロボティクス分野に、2026年10月8日付で「PanTact: Teaching Whole-Body Dexterity with a Wearable Contact Interface」が投稿されました。著者らは、ヒューマノイドの操作を手先中心に限定せず、身体のさまざまな面を使う全身接触の能力を学習する枠組みを提案しています。
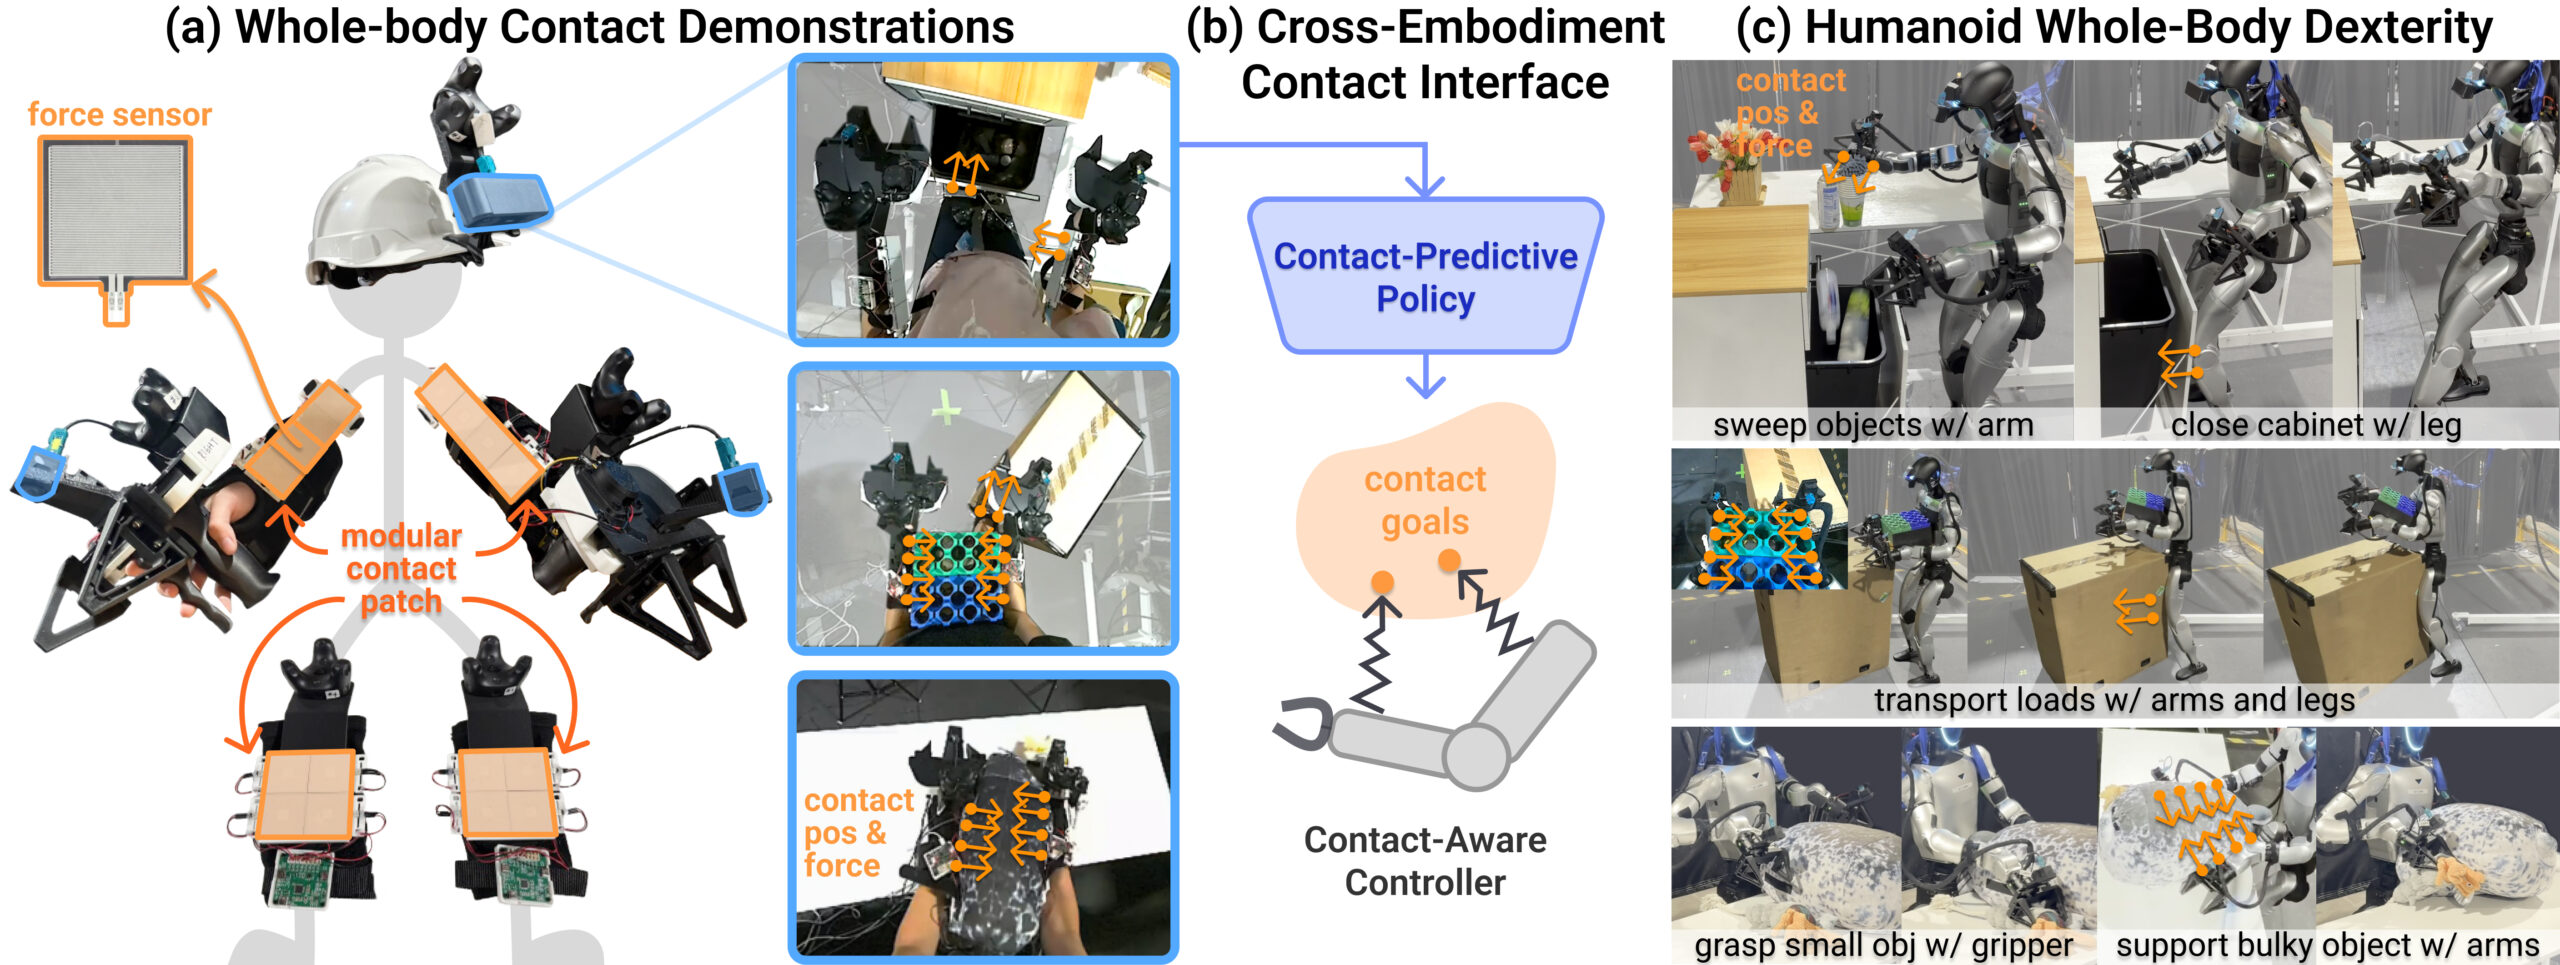
この研究では、ロボットを使わない人のデモから接触情報を集めるために、ウェアラブルの接触インターフェースを用います。さらに、視覚と両手グリッパーの情報、接触を意識した制御を組み合わせ、Unitree G1ヒューマノイドで実機デプロイしています。
何が新しいのか
新しい点は、操作の中心を「手」ではなく「接触」に置いていることです。論文では、接触位置と接触のタイミングがタスク達成に必要な情報であり、ロボットは自分の身体制約の中でその接触をどう実現するかを学ぶ、と整理しています。
また、データ収集の段階でロボット本体を使わず、ウェアラブルの接触パッチで身体接触を記録する点も特徴です。実機では追加の身体接触センサーを載せずに、body support、pushing、sweeping、load-sharing を示しており、全身接触の学習と実行を一つの流れで見せています。
GA Robotics編集部注目のポイント
注目すべきは、追加の身体接触センサーなしでUnitree G1に実装している点です。これは、全身接触の研究が「センサーを増やせばできる」段階だけでなく、既存の身体構成のままでも成立条件を探れる段階に入ってきたことを示します。
一方で、論文が示したのは研究デモであり、現場導入の難易度をそのまま下げるものではありません。接触を使う動作は、接触の再現性や安全確認が重要になるため、実務では「どの接触なら許容できるか」を先に切り分ける必要があるとみられます。
日本の現場で考えると
この研究は、製造や物流での押し込み、荷重の受け渡し、軽い支持動作のように、手先だけでは不十分な作業を考えるときに参考になります。特に、狭い場所で身体の一部を使って姿勢を安定させる、あるいは対象物を押しながら位置を整える作業では、全身接触の考え方が役立つ可能性があります。
ただし、日本の現場では安全柵、通路幅、段差、周辺設備との干渉を先に確認しないと、接触を増やすほどリスクも増えます。人と同じ空間で動く場合は、接触の強さ、接触位置のばらつき、停止時の挙動を見ないと、実運用に移しにくいでしょう。
導入・PoCで確認したいこと
- body support、pushing、sweeping、load-sharing の各動作成功率
- 接触位置とタイミングの再現性
- 1タスクあたりのサイクルタイム
- 連続稼働時の介入回数と復旧時間
- 追加センサーなしで成立する条件の範囲
現時点で分かっていないこと
論文本文の要約からは、実機デモの詳細な成功率や比較条件は確認できません。また、Unitree G1以外の機体で同じ手法がどこまで通用するかも、提供情報だけでは分かりません。
日本の現場での安全要件、通信要件、保守条件、量産時の運用手順も未確認です。導入判断では、研究結果と現場条件を分けて評価する必要があります。
全身接触を使うヒューマノイド研究は、作業設計や安全確認の考え方にも影響します。自社の現場でどこまで人の動きを置き換えられるか、PoCの切り方から整理したい場合はご相談ください。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

