
Contact-UANが示すヒューマノイド実機転移の課題と評価ポイント
3行解説
- ヒューマノイド制御向けに、接触を含む力のずれを補正する研究が発表された。
- 実機の歩行データ6.5分で学習し、力追従誤差や走行トルクの改善を示した。
- 歩行だけでなく、荷重保持や衝撃を伴う作業のPoC設計に関係する。
ニュースの概要
arXivのロボティクス分野で、Nolan Fey氏ら5名の研究チームが「Contact-UAN: Unsupervised Actuator Networks as a Residual World Model for Humanoid Control」を公開しました。掲載日は2026年10月13日です。
論文は、シミュレーションで学習したヒューマノイド方策が、実機では力の相互作用やアクチュエータの違いでうまく移らない問題を扱っています。提案手法のContact-UANは、シミュレータの物理前提を保ちながら、実機の軌跡に合うようアクチュエータ動特性を補正する残差world modelです。
何が新しいのか
新しい点は、単に動作を模倣するのではなく、接触時の力のずれまで含めてシミュレーション側を補正しようとしていることです。論文では、実機再生をシミュレーションで行う際に接触状態がずれていると、残差モデルが本来のアクチュエータ差ではなく「再開時のずれ」を学習してしまうと指摘しています。
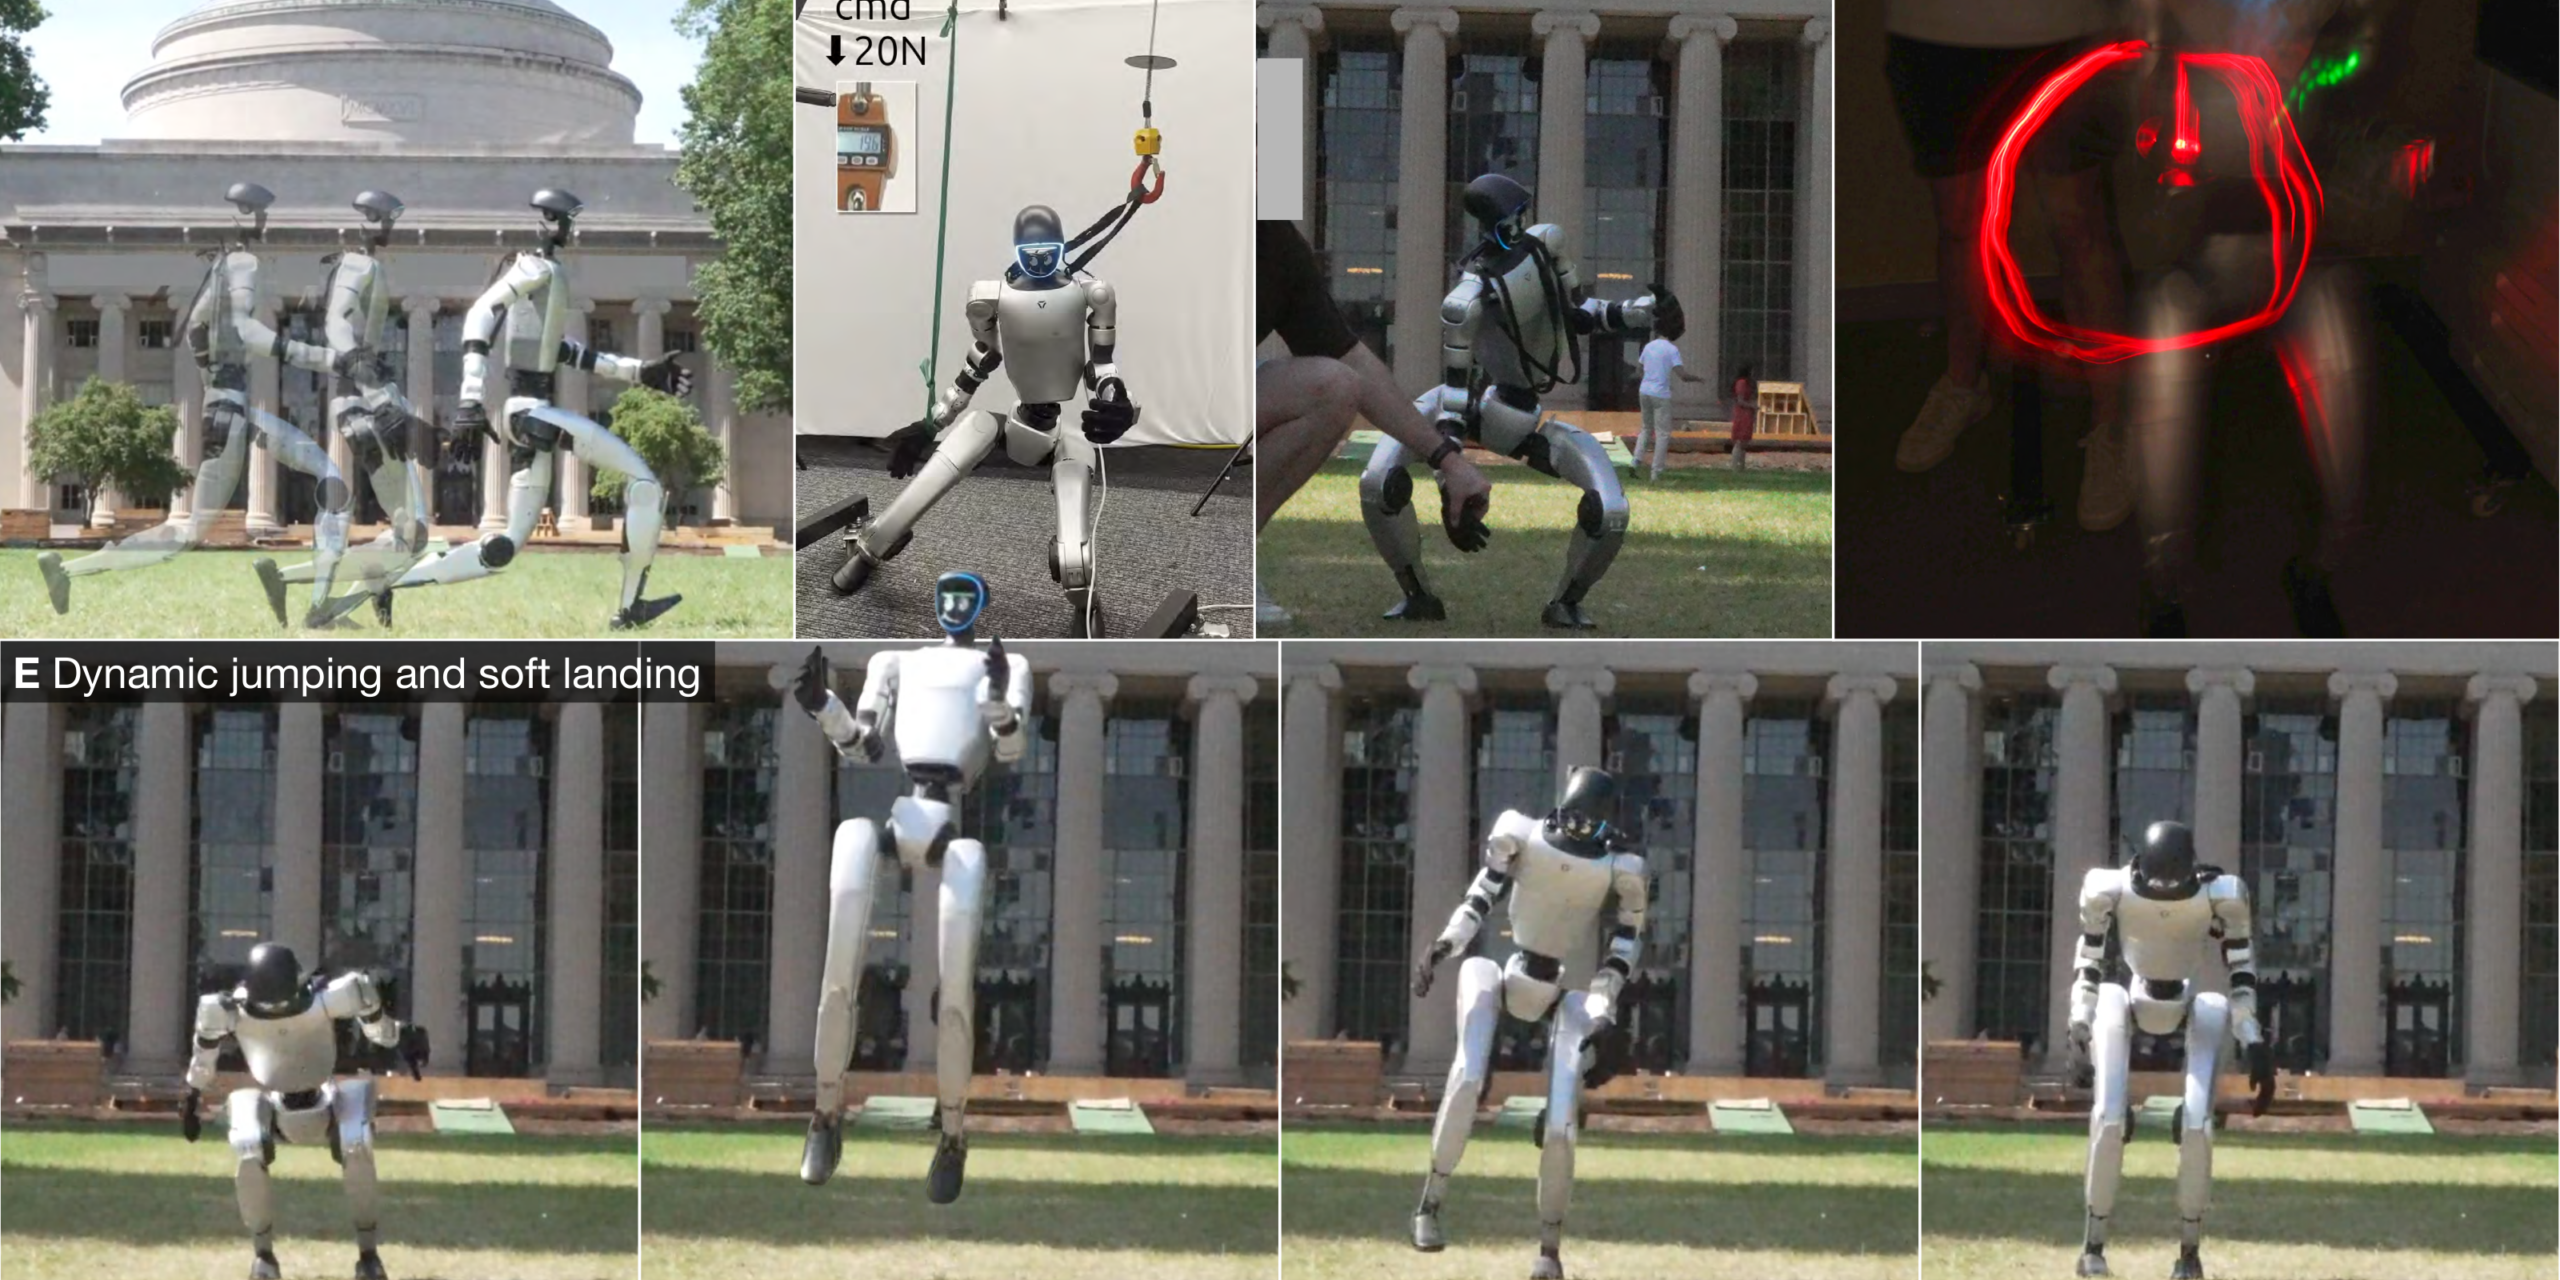
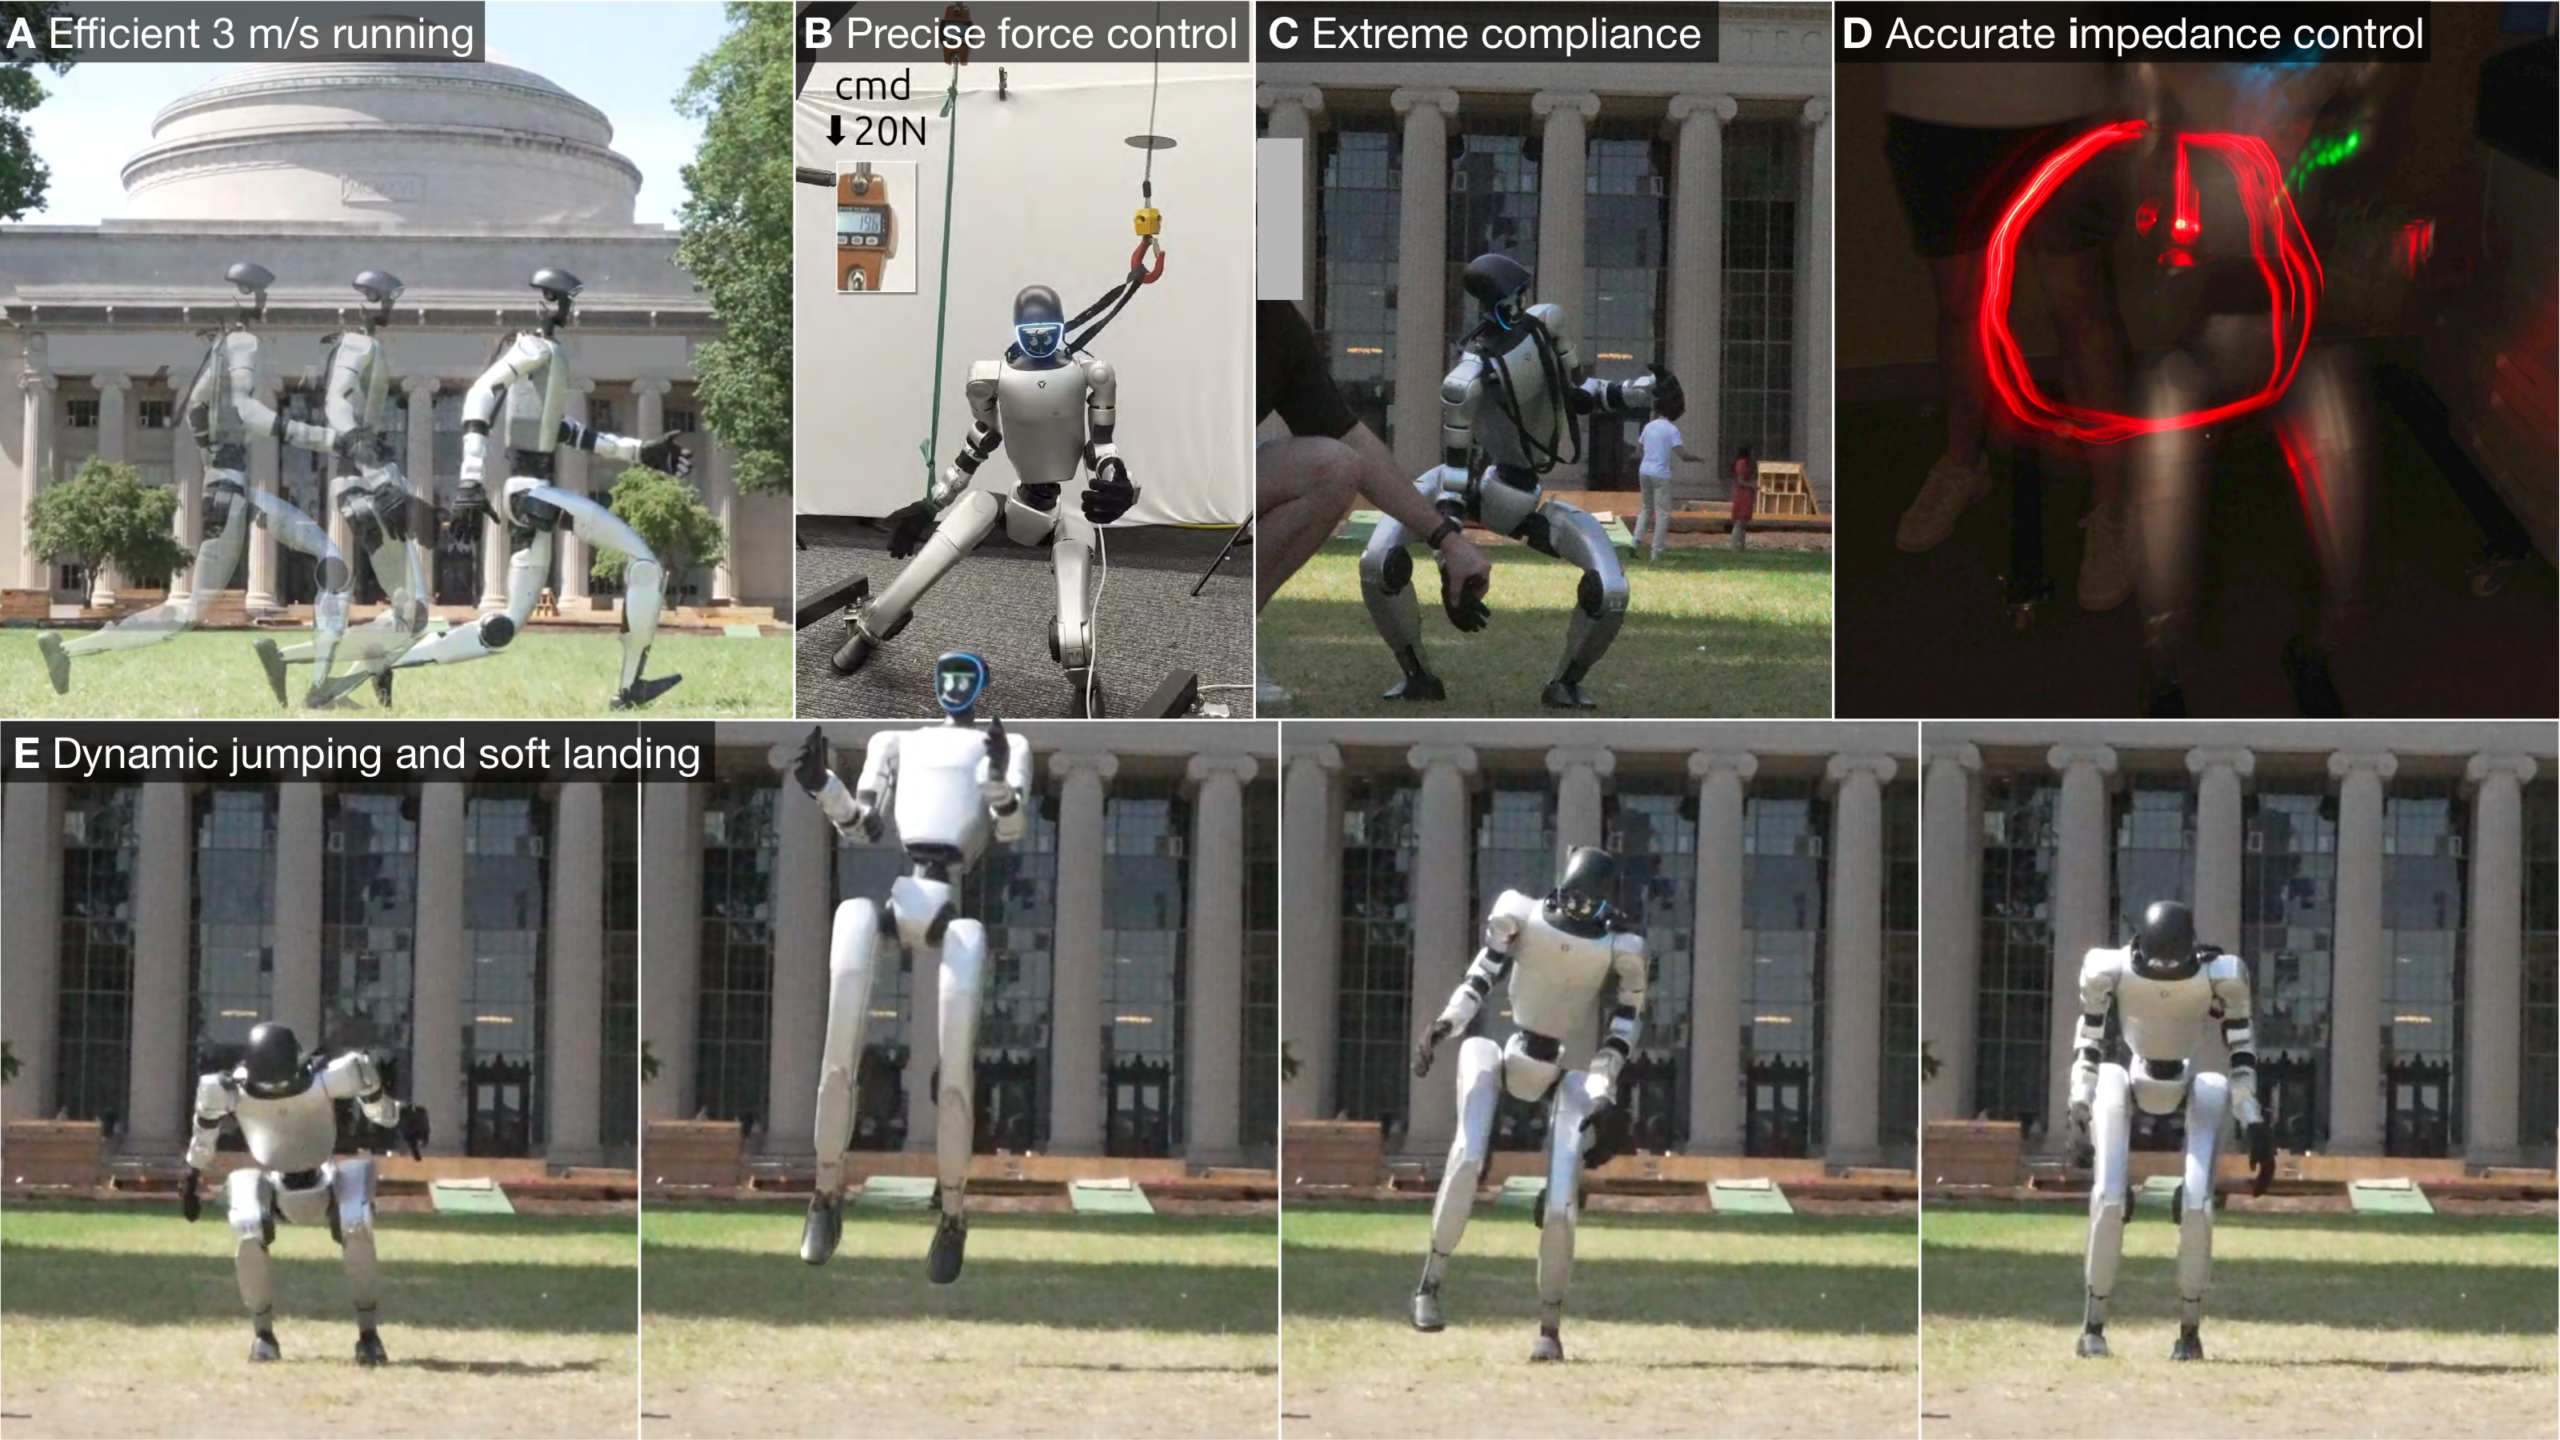
そのため、Contact-UANはオンボードの固有感覚情報だけを使って、再生開始に必要なスタンスフット姿勢を推定します。著者らは、6.5分の実機歩行データで学習したモデルが、力や衝撃の制御が重要なタスクに一般化し、走行トルク20%低減、力追従誤差43%低減、インピーダンス制御の精度向上、動的で頑健なジャンプを示したとしています。
GA Robotics編集部注目のポイント
注目すべきは、6.5分の実機歩行データという少ないデータ量を前提にしている点です。ヒューマノイド導入では、学習に大量の実機データが必要だとPoCが長期化しがちですが、この研究は「少量でも力制御の改善余地がある」ことを示しています。
一方で、論文が示したのは歩行データを起点にした評価です。日本の現場で必要になるのは、歩行だけでなく、停止・再始動、荷物保持、段差や狭通路での接触回避などに同じ考え方が通るかです。つまり、導入判断では「動けるか」より「接触を伴う作業で力を安定して出せるか」を見る必要があります。
日本の現場で考えると
この研究は、製造や物流での接触を伴う移動・姿勢制御に関係します。たとえば、狭い通路での歩行、荷物を持ったままの移動、接触しやすい場所での停止・再開などでは、見た目の安定性だけでなく、力の出し方が重要になります。
逆に、単純な非接触搬送や、接触条件がほぼ一定の作業では、この方式の価値は相対的に小さい可能性があります。日本の現場では、床面の状態、段差、通路幅、人とのすれ違い、安全柵の有無、既存の制御系との連携条件を見ないと、論文の結果をそのまま当てはめることはできません。
導入・PoCで確認したいこと
- 実機データを何分集めれば、対象作業で再現性が出るか
- 力追従誤差がどの程度まで下がるか
- 連続稼働時に介入回数が増えないか
- 停止・再始動や接触時の復旧時間が許容内か
- 歩行以外の動作に転用したときの成功率
現時点で分かっていないこと
論文要約だけでは、日本の現場でそのまま使える条件は確認できません。たとえば、対象ロボットの機種、学習に使った環境条件、評価したタスクの詳細は本文要約からは分かりません。
また、実機導入時に必要な計算資源、制御周期、既存システムとの接続方法も不明です。日本での商用利用を考えるなら、再現性の範囲と安全条件を追加で確認する必要があります。
ヒューマノイドの導入では、見た目の動作だけでなく力の再現性が重要です。実機PoCで何を測るべきか整理したい場合は、現場条件に合わせて検討する価値があります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

