
RGBが使えない夜間も走る、ASV向け障害物認識の新手法
3行解説
- 小型自律水上艇向けに、RGB・熱赤外・mmWaveレーダーを統合する認識手法が提案された。
- 夜間や反射の強い条件で、RGBが使えない場合でも走行入力を保つ設計を示した。
- 低照度データでは、提案手法が単純ルール融合より高い精度と較正性を示した。
ニュースの概要
arXivのcs.ROで、Pranav Kedia氏ら3名が「Context-Aware RGB-Thermal-Radar Obstacle Perception for Resource-Constrained ASVs」を公開しました。対象は、計算資源や搭載機器が限られる小型自律水上艇です。
論文では、RGB画像、長波長赤外線(LWIR)、FMCW方式のmmWaveレーダー、さらに慣性情報を組み合わせる構成を提案しています。障害物の有無だけでなく、センサーの状態も含めてナビゲーション制御に渡す点が特徴です。
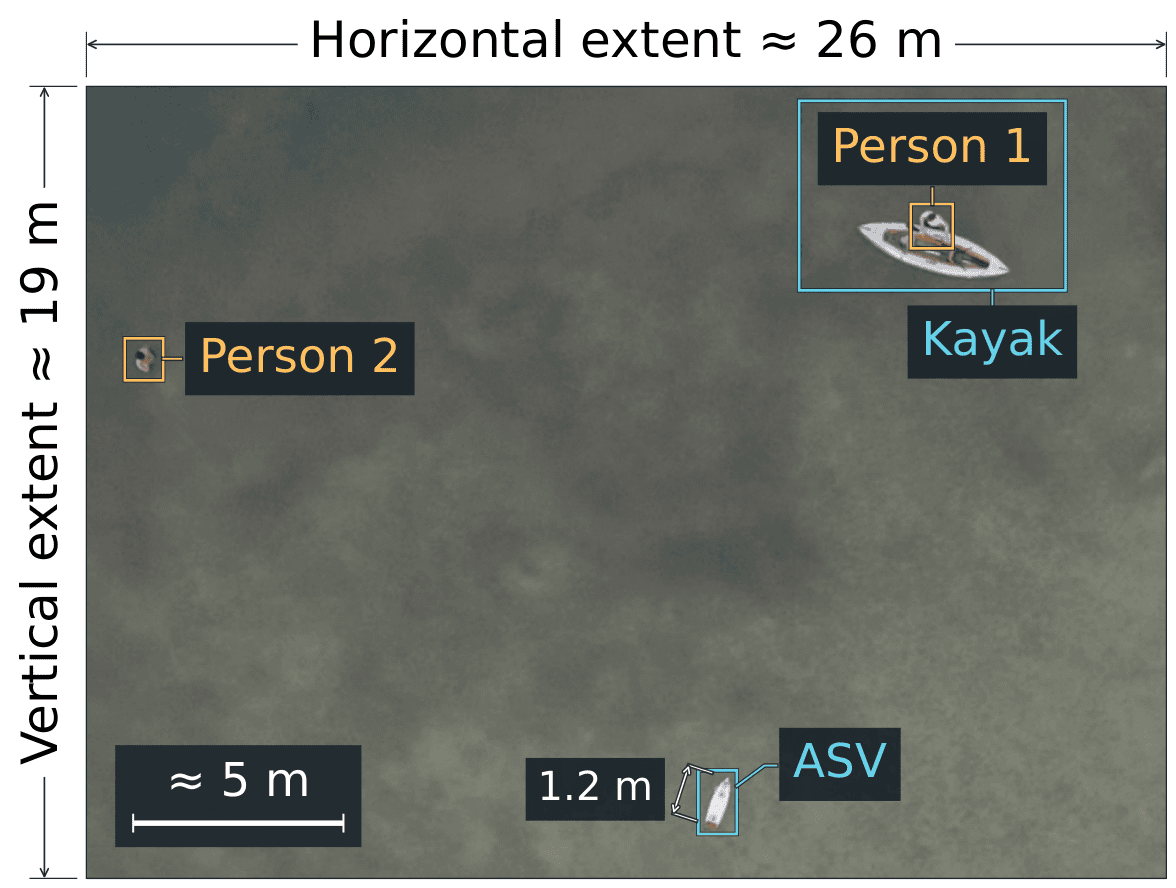
また、湖での24区間の閉ループ試験を行い、昼16回、夕方4回、夜4回の条件で351mを走行しました。夜間区間ではRGBが使えず、LWIRとレーダーの情報だけで走行したとしています。
何が新しいのか
この研究の新しさは、単に複数センサーを足し合わせるのではなく、状況に応じて使える情報を切り替える点にあります。論文は、センサーの欠落を「障害物なし」と誤解しないよう、sensor dropoutとvalid observation with no detected obstacleを区別する設計を示しています。
低照度の保留データでは、較正済み融合モデルのAPが0.869、ECEが0.108でした。比較対象は、rule-based fusionがAP 0.673、gated fusionが0.620、RGB単独が0.903です。RGBが使える場面ではRGB単独が強い一方、使えない場面では融合が入力を残す、というトレードオフが数値で示されました。
GA Robotics編集部注目のポイント
注目すべきは、夜間にRGBが使えない前提で、LWIRとレーダーだけでも走行入力を維持した点です。これは、認識精度の高さだけでなく、視界が崩れたときにシステムがどう振る舞うかを設計対象にしていることを意味します。
導入判断では、平均精度だけを見るより、センサーが落ちた瞬間に安全停止するのか、限定条件で継続走行するのかを決める必要があります。今回の論文は、その切り分けを「センサー状態を制御側へ渡す」形で示しており、実運用の設計に近い研究だといえます。
日本の現場で考えると
日本でこの考え方が生きるのは、夜間の屋外巡回、港湾周辺、構内の屋外搬送、雨上がりで反射が強い通路などです。特に、照明条件が変わる場所では、カメラ単独よりもレーダーや赤外線を足した方が、認識の抜けを減らせる可能性があります。
一方で、工場内の狭い通路や人が多い場所では、センサーを増やせばよいわけではありません。通路幅、段差、金属反射、既存の安全柵、通信の安定性、そして異常時にどう止めるかまで含めて見ないと、低照度での強さがそのまま導入価値にはなりません。
導入・PoCで確認したいこと
- 夜間・薄暮・昼間での障害物検出成功率
- RGBが使えない条件での継続走行率
- センサー欠落時の誤停止率と見逃し率
- 障害物検出から制御反映までの遅延
- 24時間運用時の介入回数と復旧時間
現時点で分かっていないこと
この情報だけでは、日本の現場で使う際の搭載コストや保守条件は分かりません。論文は研究結果を示していますが、量産機としての価格や運用体制は記載されていません。
また、湖での試験結果は示されていますが、港湾、河川、雨天、波浪のある環境で同じ性能が出るかは確認できません。日本での実機提供や商用展開の予定も、提供情報にはありません。
屋外や低照度での認識冗長化は、搬送や巡回の設計にも通じます。現場でどこまでセンサーを重ねるべきかを考える材料としてご覧ください。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

