
RLWRLD、KDDI SUMMIT 2026で5本指ロボットの物流出荷デモを公開
3行解説
- RLWRLDがKDDI SUMMIT 2026で、物流出荷を想定したライブデモを公開した。
- 自社開発の基盤モデル「RLDX-1」と5本指ハンドで、小物の識別とパッキングを自律実行した。
- 人手不足が深刻な出荷工程で、実用化のイメージを示した展示として注目された。
ニュースの概要
リアルワールド株式会社(RLWRLD)は2026年10月30日、KDDIグループのビジネスイベント「KDDI SUMMIT 2026」へのブース出展を発表した。会場はTAKANAWA GATEWAY Convention Centerで、開催日は10月27日と28日の2日間だった。
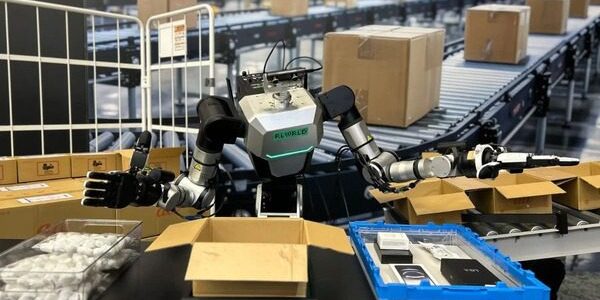
同社は会場で、自社開発のロボティクス基盤モデル「RLDX-1」を活用したライブデモンストレーションを披露した。デモは物流倉庫での出荷作業を想定したもので、5本指ハンドを備えたロボットが、コンベアから段ボールを取り出し、小物を識別して順にパッキングする流れを見せた。
何が新しいのか
今回のポイントは、単にロボットを見せたのではなく、出荷工程の一連の流れをライブで示したことです。対象はスマートフォンアクセサリーなどの小物で、形状や材質が異なる品を識別しながら扱う点が特徴でした。
また、ロボットの手先として5本指ハンドを使い、箱詰めまで含めて自律的にこなしたとされています。従来の単純な搬送や定型ピッキングよりも、把持の自由度や作業の連続性を前面に出した展示であり、フィジカルAIの実装イメージを具体化した点に新しさがあります。
GA Robotics編集部注目のポイント
注目すべきは、RLDX-1が「認識モデル」だけでなく、出荷作業の流れ全体に使われている点です。小物の識別、箱からの取り出し、パッキングまでをつなげるには、個別の動作精度だけでなく、工程の切り替えや失敗時の立て直しも重要になります。
このため、導入判断では「何ができるか」より「どこまで工程を任せられるか」を見る必要があります。5本指ハンドは柔軟ですが、現場では必ずしも最適とは限りません。品目が安定しているなら専用治具の方が速い可能性もあり、基盤モデルの価値は、品目変動がある現場でどこまで吸収できるかに出るとみられます。
日本の現場で考えると
日本の物流現場では、出荷工程の中でも小物のピッキングとパッキングは人手依存が残りやすい領域です。今回のデモは、スマートフォンアクセサリーのようにサイズや材質が異なる品を扱うため、品目のばらつきがある現場に近い一方、箱サイズや供給姿勢が安定していることが前提になりやすいと考えられます。
一方で、通路幅が狭い、コンベア位置が一定でない、箱の向きが乱れる、例外品が多いといった現場では、ロボット単体の性能だけでは足りません。WMSや上位システムとの連携、作業順序の制約、異常時の人の介入手順まで含めて設計しないと、実運用では止まりやすくなります。向いているのは定型に近い小物出荷、慎重に見るべきなのは品目変動が大きい混在出荷です。
導入・PoCで確認したいこと
- 小物の識別成功率と、誤把持・取り違えの発生率
- 1箱あたりのパッキング時間と、連続稼働時のばらつき
- コンベア供給の安定性に対する追従性と、停止時の復帰手順
- 箱サイズや材質の違いが作業成功率に与える影響
- 人の介入回数と、例外発生時の復旧時間
現時点で分かっていないこと
提供情報では、RLDX-1の具体的な性能指標や学習方法は確認できません。また、今回のデモが実機の継続運用を前提としたものか、展示用の構成かも明示されていません。
さらに、日本の物流現場での導入時期、対応できる品目の範囲、既存のWMSや設備との接続方法も不明です。導入可否を判断するには、デモ映像だけでなく、例外処理や連続稼働の条件を確認する必要があります。
物流の小物出荷は、認識精度だけでなく工程設計が導入可否を左右します。自社現場でどこまで自動化できるかを整理したい場合は、まず要件を分解して検討するのが近道です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。
出典: ロボスタ

