
WorldBridgeが示す、動画と行動を分けたロボット汎化学習
3行解説
- WorldBridgeは、動画予測と行動生成を分けて学習するWorld Action Modelsの研究です。
- RoboTwin 2.0では、動画追加と少量の行動ラベル追加でOODタスク成功率が大きく改善しました。
- 複数ベンチマークで高い成績を示し、汎化にはデータの集め方が重要だと示しています。
ニュースの概要
arXivのcs.ROに、2026年10月29日付で「WorldBridge: Bridging Video and Action for Task Generalization in World Action Models」という論文が公開されました。著者はJun Cen氏ら12名です。論文は、物理環境でロボットが新しい作業へどこまで一般化できるかを、World Action Modelsの枠組みで検討しています。
焦点は、動画から将来の見た目を予測する能力と、その予測を実行可能な行動に変える能力の2つです。著者らは、動画教師あり学習と行動ラベル付き学習の組み合わせを変えながら、タスク転移への寄与を比較しています。
何が新しいのか
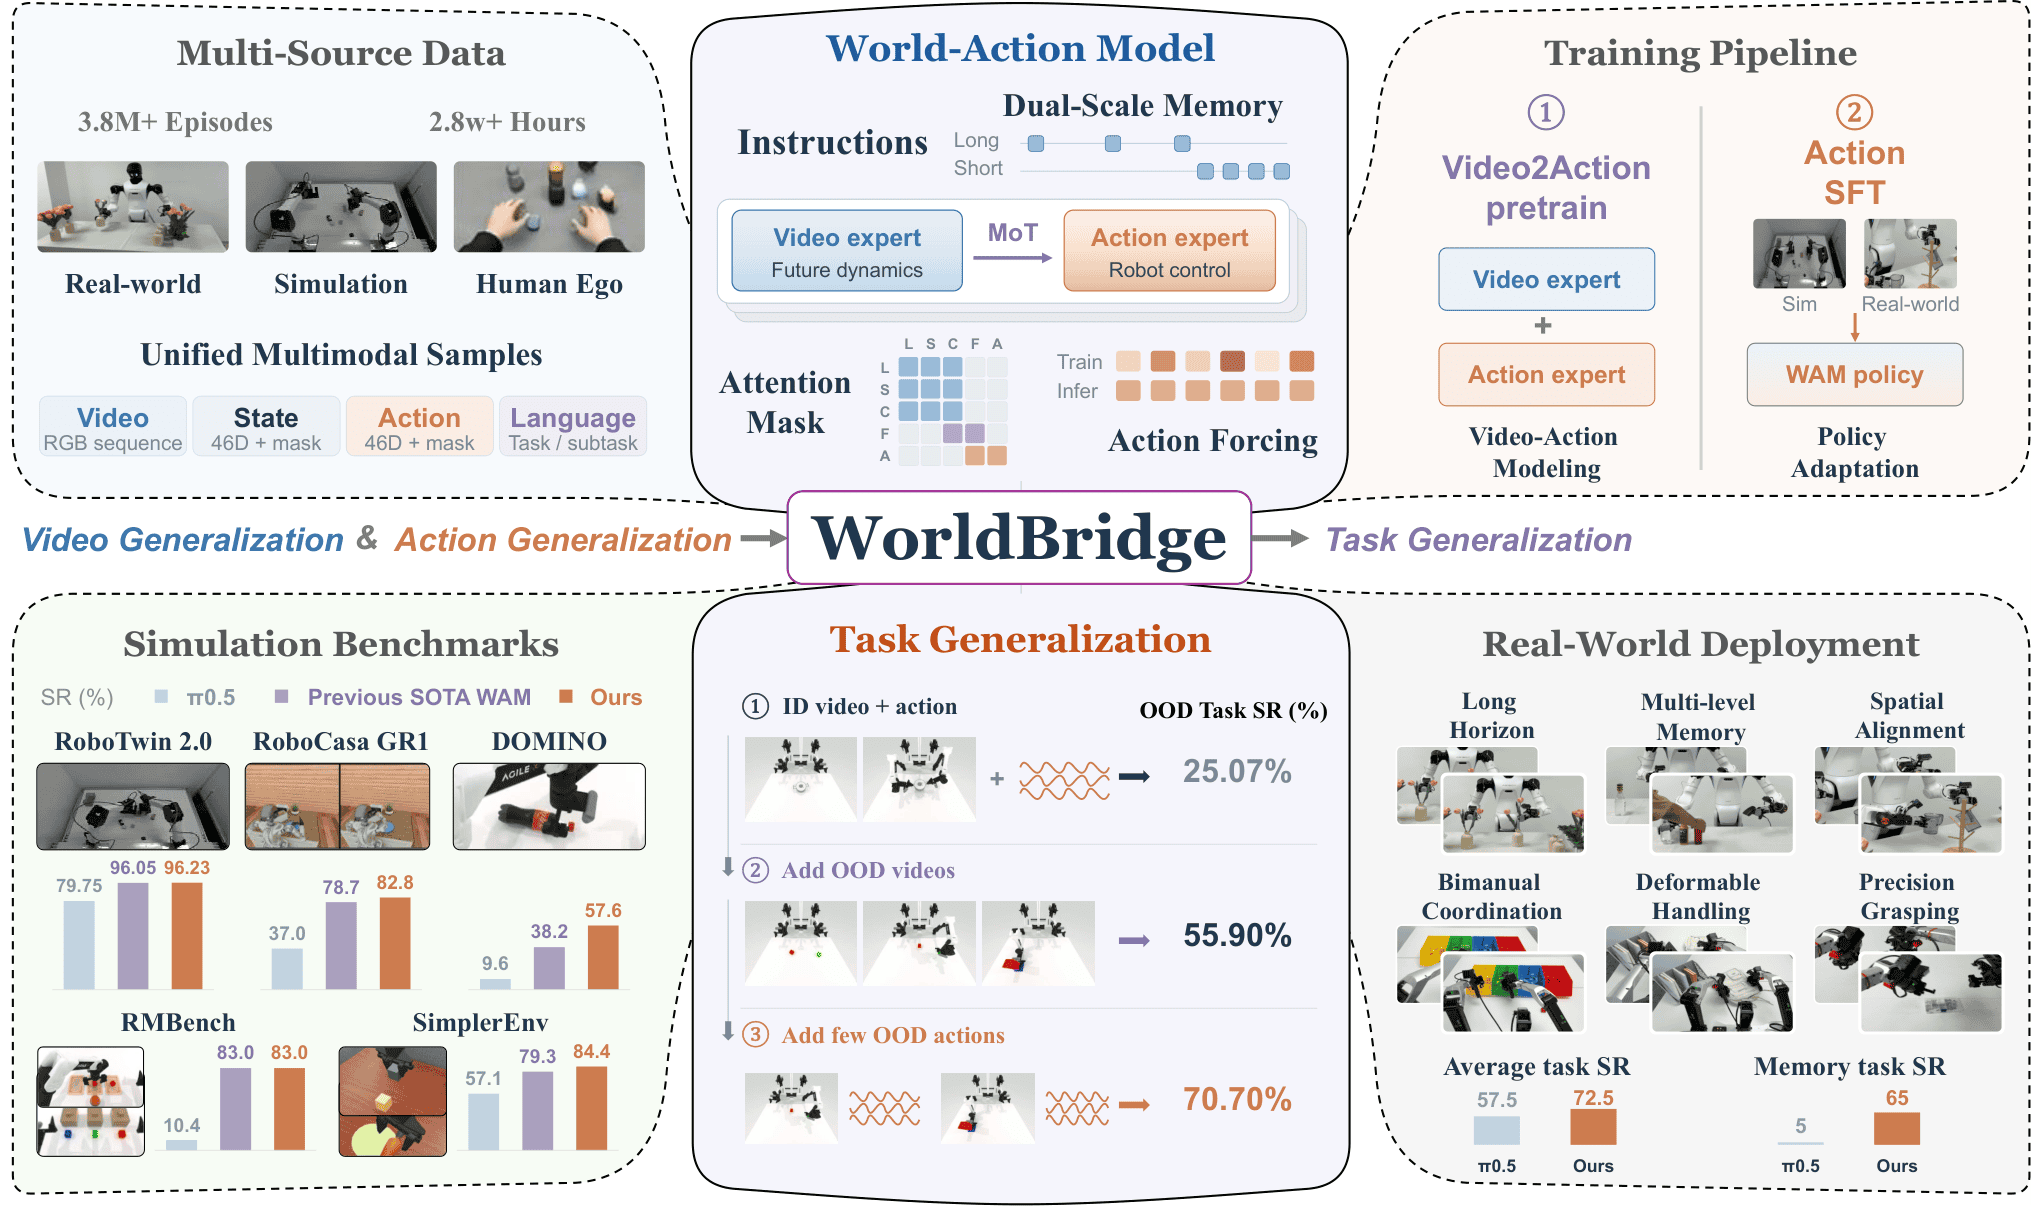
この論文の新しさは、動画の広いカバー範囲と少量の行動ラベルが、それぞれ別の役割で汎化を押し上げると定量的に示した点です。RoboTwin 2.0では、分布内の動画・行動教師あり学習だけだとOODタスク成功率は25.07%でしたが、OODタスクの動画を追加すると55.90%まで上がりました。さらに各タスクに1件だけ行動ラベル付きデモを足すと70.70%まで改善しています。
手法面では、WorldBridgeは動画専門エキスパートと行動専門エキスパートを分け、structured attentionでつなぎます。加えて、joint flow matching、visual memoryの2つの時間スケール、action forcing、異種ロボット軌跡と手元視点の教師を標準化・フィルタリングするデータ処理系を組み込んでいます。著者らは複数ベンチマークでSOTAを主張しており、RoboTwin 2.0 full dataで96.23%、clean to randomで80.9%、RoboCasa GR1 TableTopで82.8%、DOMINO Level-1で57.6%を示しています。
GA Robotics編集部注目のポイント
注目すべきは、RoboTwin 2.0で「動画だけ追加した場合」と「各タスク1件の行動デモを足した場合」の差が明確に出ていることです。これは、現場導入でも映像収集だけで済むケースと、少数でも実演データが必要なケースを分けて考えるべきだと示します。学習済みモデルの性能だけでなく、どの工程にラベル付きデモを入れるかが成果を左右する可能性があります。
また、動画エキスパートと行動エキスパートを分離している点は、視覚認識と実行制御を同じものとして扱わない設計思想を示しています。日本の現場では、見えているのに動けない、あるいは動けても例外処理に弱い、という課題が起きやすいため、この分離はPoC設計の考え方として参考になります。
日本の現場で考えると
この研究は、製造や物流でのピッキング、部品の受け渡し、簡単な組立補助のように、作業パターンが似ていても対象物や配置が変わる工程と相性がよいテーマです。動画を広く集めて汎化を狙い、必要な工程だけ少数の実演デモを足す、という進め方は、日本の現場でもPoCの負担を抑えやすい考え方です。
一方で、通路幅や段差、治具のばらつき、安全柵との距離、人との同時作業など、現場条件が強く効く工程では、ベンチマークの数値をそのまま当てはめにくいです。既存のWMS、MES、PLCとどうつなぐか、通信が不安定な環境で再現できるか、例外時に人がどこまで介入するかは、実運用では別途確認が必要です。
導入・PoCで確認したいこと
- OOD条件での作業成功率が、動画追加だけでどこまで伸びるか
- 各タスク1件程度の行動デモ追加で、成功率がどれだけ上積みされるか
- 例外発生時の人の介入回数と、復旧までの時間
- 同一工程での連続稼働時に、性能がどの程度維持されるか
- レイアウトや対象物が変わったときの再学習・再設定の手間
現時点で分かっていないこと
論文本文の要約からは、日本の現場でそのまま使える実装条件は確認できません。たとえば、対象ロボットの種類、推論速度、必要な計算資源、実機での安全要件は明示されていません。
また、RoboTwin 2.0やRoboCasa、DOMINOでの結果は示されていますが、実際の工場や倉庫での長期運用結果は提供情報では確認できません。どの程度の現場差まで吸収できるかは、追加検証が必要です。
ロボット導入では、学習モデルの性能だけでなく、どのデータをどれだけ集めるかが成果を左右します。現場データの集め方やPoC設計を整理したい場合は、導入検討の観点から相談する価値があります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

