
arXiv論文が示す「検証できる自律ロボット」への道筋
3行解説
- arXivに、検証可能な自律ロボットを目指す博士論文の概要が掲載されました。
- 自然言語の理解、3Dシーン更新、行動と記号効果の同時生成を組み合わせています。
- 現場導入では、精度だけでなく説明可能性や再計画のしやすさが論点になります。
ニュースの概要
arXivのRobotics分野に、Benedict Quartey氏による論文「Scaling Trusted Autonomy: Towards Generally Capable Verifiable Robots」が2026年10月30日に投稿されました。本文は博士論文の概要で、基盤モデルを使うロボットの自律性を、より一般的で検証可能な形に広げることを主題にしています。
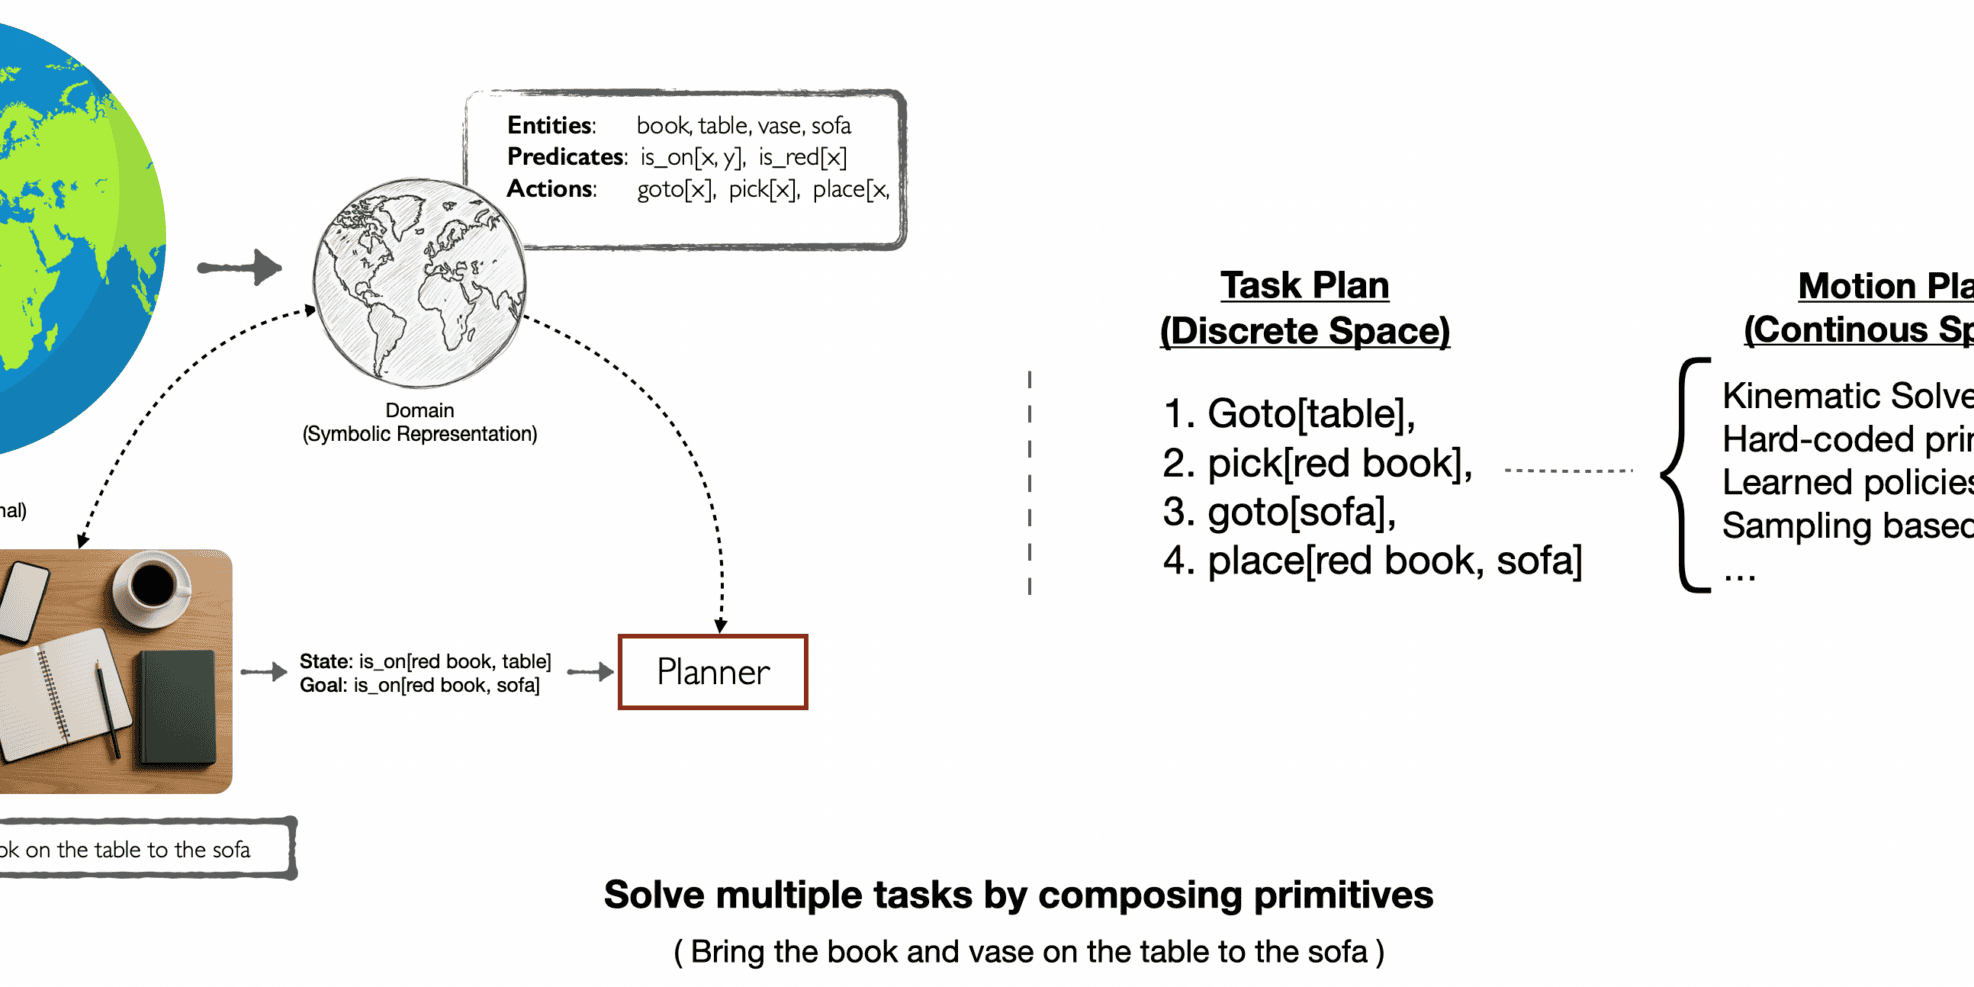
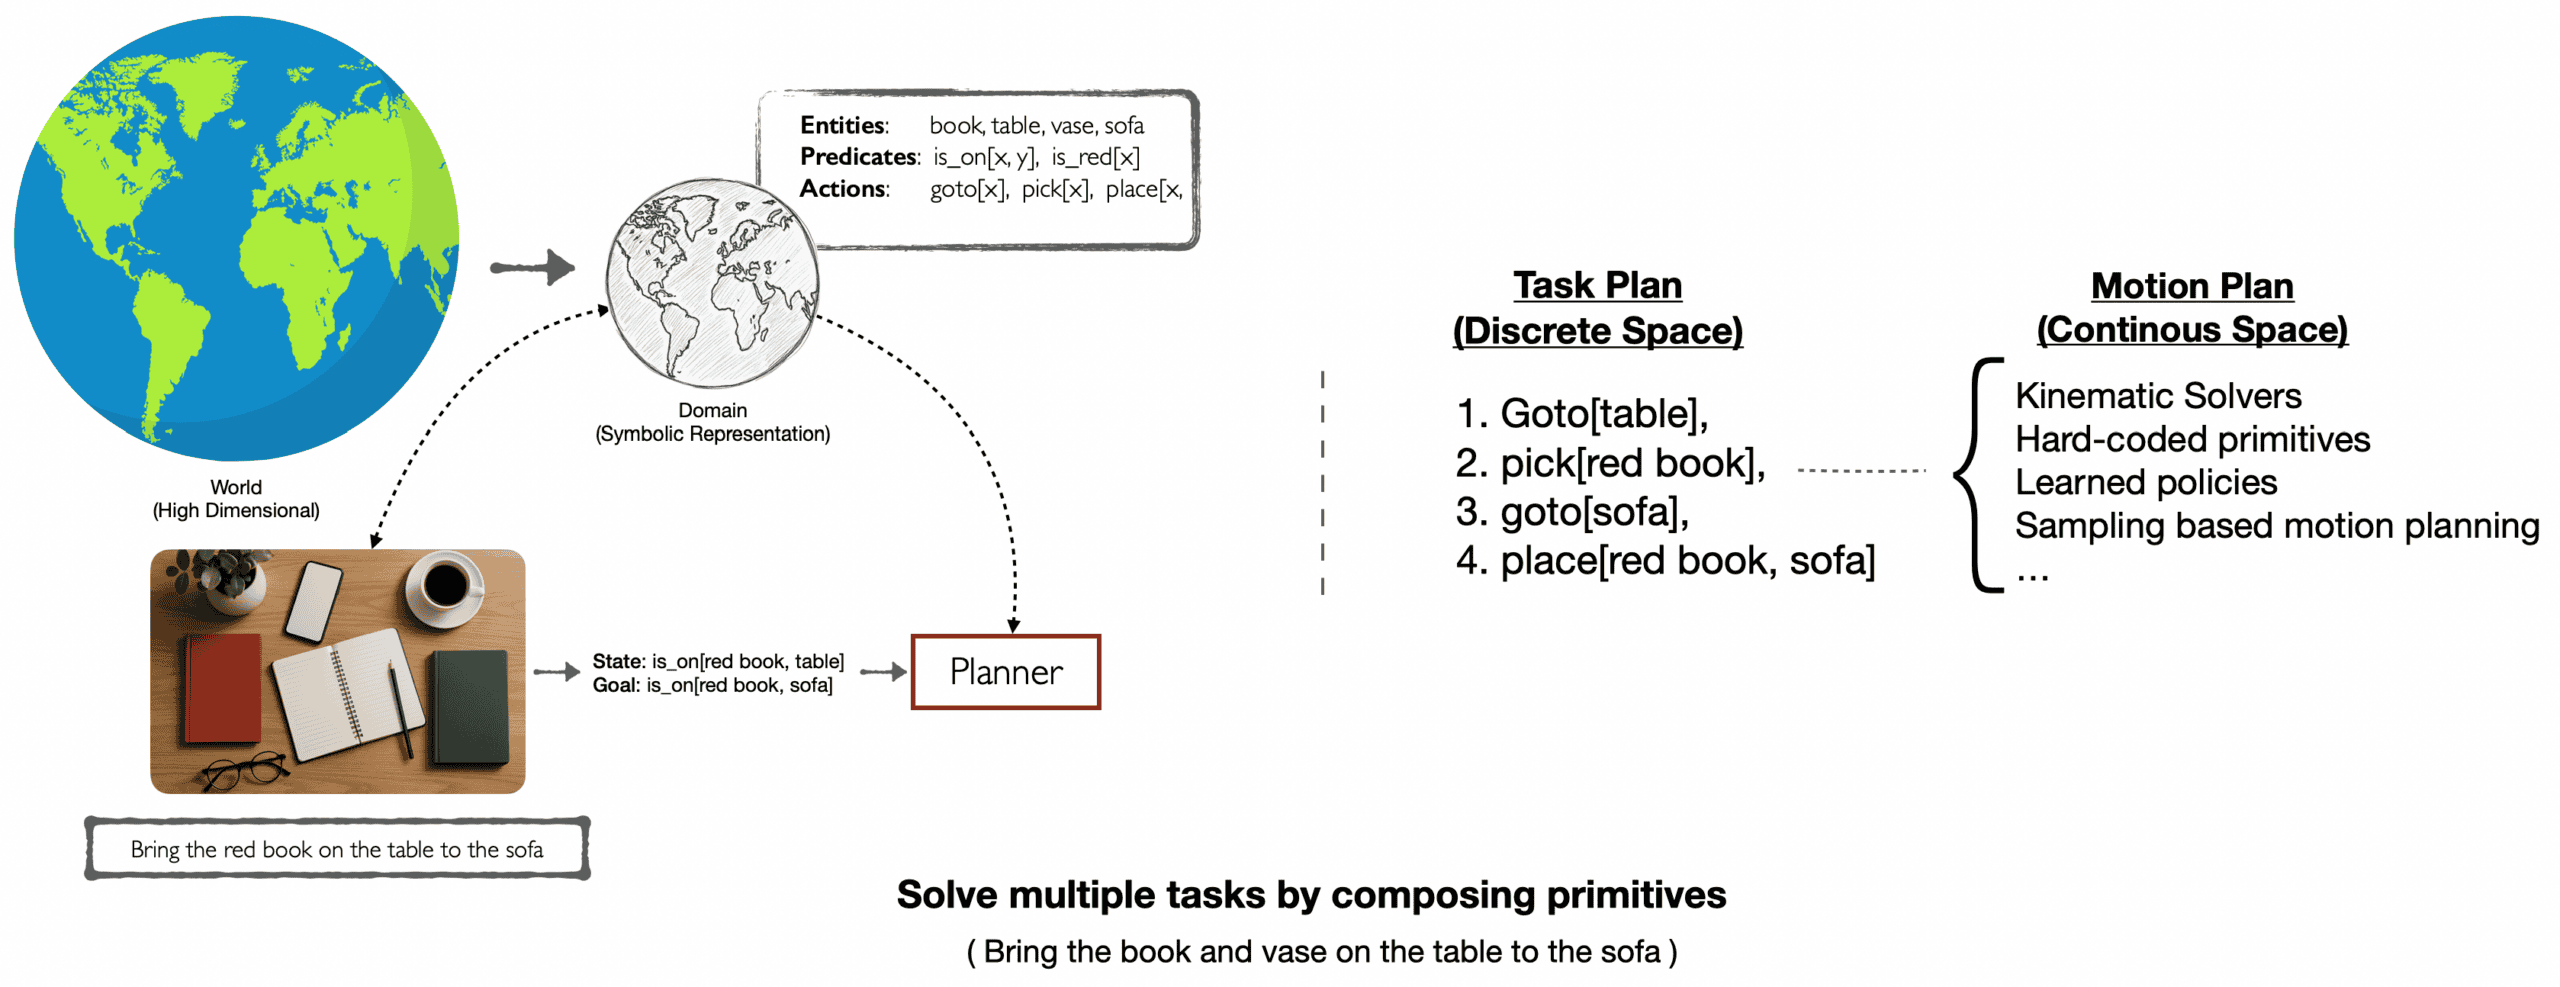
要旨では、従来の記号的計画は構造化と検証に強い一方で手作業の技能や表現に依存し、学習ベースの方策は能力を広げる一方で何が起きるかの保証が弱いと整理しています。そのうえで、神経記号的アプローチにより、一般性と検証性を両立させる方向を提案しています。
何が新しいのか
この論文の新しさは、ロボットの「できること」を増やすだけでなく、「なぜその動きになるか」「結果がどうなるか」を追える構造を残そうとしている点です。要旨では、LIMP、REALM、PACTSという3つの方向を示し、それぞれが自然言語の制約化、3Dシーンの更新、技能と記号効果の同時生成を担います。
LIMPは、自然言語の指示を明示的なタスク制約と意味地図に落とし込み、計画の前提を見える化します。REALMは、編集可能な写実的3D Gaussian sceneを保ち、操作結果を予測して局所的に整合させます。PACTSは、行動軌跡と記号的な効果予測を同時に学び、進捗監視や再計画を支えます。能力の拡張と検証性の両立を、単一手法ではなく複数の補完的な仕組みで狙っている点が特徴です。
GA Robotics編集部注目のポイント
注目したいのは、LIMPが「指示をどう解釈したか」を明示的な制約と意味地図として扱う点です。現場導入では、ロボットが動けるかどうかだけでなく、その判断を後から確認できるかが重要になります。説明可能性があると、誤動作時の切り分けや、現場側の承認プロセスに乗せやすくなる可能性があります。
一方で、これは論文概要であり、実機での成功率や安全認証の話ではありません。したがって、導入判断では「高性能そうか」よりも、「失敗時にどこまで追跡できるか」「再計画がどの条件で走るか」を見るべき段階だと考えられます。
日本の現場で考えると
製造や物流で考えると、この研究は、自然言語で作業を指示するピッキング、仕分け、簡易搬送、設備周辺の点検補助のような用途と相性がありそうです。特に、作業対象が日々変わる現場では、指示の解釈を意味地図やシーン更新に結びつける考え方が役立つ可能性があります。
ただし、日本の現場では通路幅、段差、反射物、照明変動、人とのすれ違いなど、環境条件が厳しいことが多いです。さらに、WMSやMES、PLCとの連携、通信断時の挙動、停止判断の基準も重要です。「賢く見える」ことと「止めるべき時に止まれる」ことは別なので、実装時は安全設計と運用ルールを先に詰める必要があります。
導入・PoCで確認したいこと
- 自然言語指示を、意図したタスク制約に変換できる再現率
- 未知物体や環境変化があったときの認識・再計画の成功率
- 3Dシーン更新後に、次の指示へ反映されるまでの遅延
- 失敗時に人が介入する回数と、復旧までの時間
- 作業ログから、判断根拠を後追いで確認できるか
現時点で分かっていないこと
本文だけでは、実機での性能、対象タスク、評価条件は確認できません。安全要件や、どの程度の環境変化まで想定しているかも記載がありません。
また、LIMP、REALM、PACTSがそれぞれどのハードウェア構成で動くのか、現場導入を前提にした検証かどうかも不明です。日本の現場で使う際の通信要件や保守条件も、提供情報からは読み取れません。
研究段階の話でも、現場導入では「何をどこまで検証できるか」が重要です。自社の作業に当てはめると、どの条件をPoCで見るべきか整理しやすくなります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

