
arXiv論文「Learning to Live」 連続観測と記憶でロボットを学習させる新枠組み
3行解説
- ロボットが連続観測し、必要な情報だけを選んで記憶する枠組みが提案された。
- 記憶は画像と構造化記録で保持し、後から項目や索引を追加できる設計になっている。
- 24時間の実ロボット動画を使い、日常的な質問に答えるケーススタディも示された。
ニュースの概要
arXivのRobotics分野に、2026年10月30日付で「Learning to Live: A Step Toward Lifelong Embodied Intelligence」という論文が投稿された。著者はLirong Che氏ら14人で、ロボットが経験をためながら能力を広げる枠組み「LIFE(Lifelong Intelligence from Experience)」を提案している。
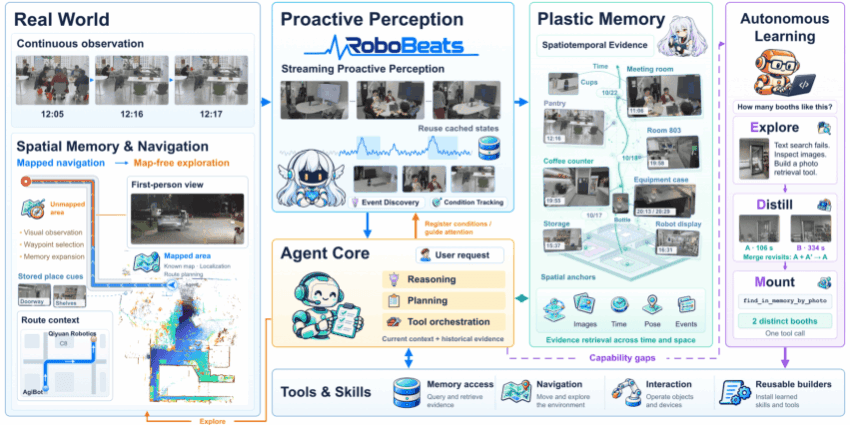
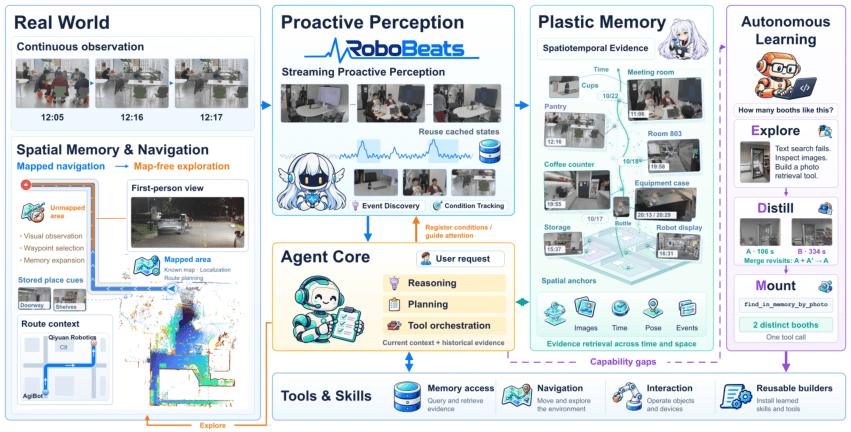
論文では、ロボットが継続的に周囲を観測し、必要な場面だけを選んで記憶に残し、問題解決で得た解法を再利用可能なツールやスキルに変える流れを示している。あわせて、実ロボットが記録した24時間分の連続動画を再生し、日常的な質問に答える小規模なケーススタディも紹介している。
何が新しいのか
新しい点は、単に認識精度を上げるのではなく、観測・記憶・再利用を一つの流れとして設計していることだ。RoboBeatsという軽量なストリーミングゲートが、条件に合う観測だけを拾い、記憶に書き込むかどうかを判断する。
記憶層のPlastic Memoryは、画像だけでなく構造化記録も保持し、後から必要になった項目や索引を追加できる。さらにEDMは、問題解決の途中で見つけた解法を、検証済みの再利用可能なツールやスキルへ変える役割を持つ。論文では、同じ書き込み予算で一様サンプリングより有用な証拠を多く残せたこと、条件追跡でもベースモデルより改善したことが示されている。
GA Robotics編集部注目のポイント
注目したいのは、RoboBeatsが「何を記憶するか」を自動で選ぶ点と、Plastic Memoryが後から項目を増やせる点だ。現場導入では、ロボットが見たものを全部残すより、後で業務に使える形で残せるかが重要になる。
この論文は、長時間運用で問題になりやすい「ログが多すぎて使えない」「後から必要な情報が足りない」という課題に対し、記憶の設計そのものを扱っている。実運用では、認識モデルの性能だけでなく、記録の粒度や再利用性まで含めて評価する必要があるとみられる。
日本の現場で考えると
製造や物流では、巡回、設備監視、在庫確認、異常の記録のように、長時間の観測が前提になる作業と相性がある。特に、後から「いつ、何が起きたか」を追えることは、保全や品質確認の価値につながる。
一方で、現場の導入では、通路幅や段差、安全柵、人とのすれ違いだけでなく、既存の記録方式とのつながりも重要になる。画像と構造化記録をどう業務項目に落とすか、WMSやMES、保全記録とどう合わせるかが曖昧だと、記憶があっても運用に乗りにくい。逆に、記録項目が固定されていない現場では、後から項目を増やせる設計が有利になる可能性がある。
導入・PoCで確認したいこと
- 24時間級の連続稼働で、必要なイベントをどれだけ取りこぼさず記録できるか
- 記憶書き込みの頻度を変えたときの、回答精度と保存量のバランス
- 日常質問や異常確認に対する応答の成功率と、根拠として残る情報の質
- 後から新しい項目や索引を追加した際の再設定時間と運用負荷
- 問題解決で得た手順を、再利用可能なツールやスキルとして使い回せるか
現時点で分かっていないこと
この情報だけでは、LIFEが実機のどのロボット形態にそのまま載るのかは分からない。ケーススタディは24時間の連続動画を使った小規模なものとされており、現場導入に必要な規模感は確認できない。
また、日本の製造・物流・サービス現場での検証結果や、既存の業務システムとの接続方法も本文からは確認できない。どの程度の計算資源や通信条件を要するかも、提供情報だけでは不明だ。
長時間稼働や記憶の持たせ方は、実機導入の成否に直結します。現場で何を記録し、どう再利用するかを整理したい場合は、導入相談の前に論点を一度洗い出しておくと判断しやすくなります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

