
全身操作向けヒューマノイド制御「Anchor 1」発表 精度と安定性をどう見るか
3行解説
- Archon Roboticsが、全身操作向けのヒューマノイド制御手法「Anchor 1」を発表した。
- 精度、連続動作の安定性、到達性を測るベンチマークもあわせて提案した。
- 実機評価では、最も厳しい条件で追従誤差を30〜80%下げたとしている。
ニュースの概要
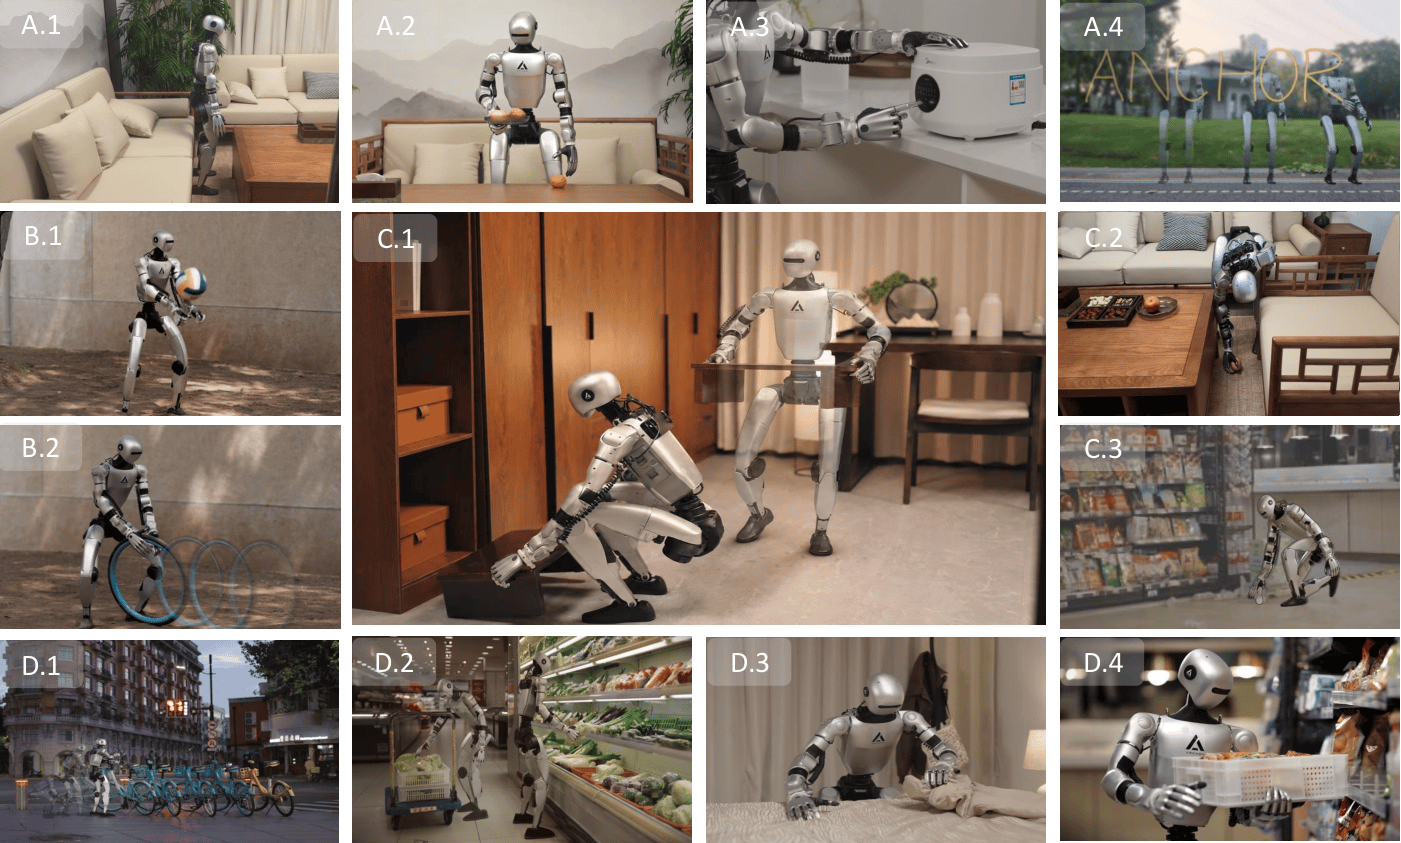
Archon Roboticsは、ヒューマノイドの全身操作をより正確かつ安定して行うための制御手法「Anchor 1」を発表した。論文はarXivのロボティクス分野に30日付で公開されている。
発表では、全身協調が必要な作業を対象にしたベンチマークも提案した。評価項目は、精度、連続実行時の安定性、到達可能性で、シミュレーションと実機の両方で検証したとしている。
何が新しいのか
Anchor 1の特徴は、オンラインでの関節空間リターゲティングを使わない点にある。代わりに、較正済みの疎な動作参照を使い、人の動きの構造を保ちながら、制御の自由度を残す設計になっている。
さらに、動作表現とは切り離した明示的な誤差フィードバックを入れ、精度を上げつつ、柔軟な指令インターフェースにも対応しやすくしている。論文では、最も厳しい実世界の採点条件で、既存制御器と比べて追従誤差を30〜80%低減し、少ない先読み入力で動作できたとしている。
GA Robotics編集部注目のポイント
注目したいのは、単に「うまく動く」ではなく、精度・安定性・到達性を分けて評価している点です。全身操作の現場では、1回の成功よりも、同じ条件で何回続けても崩れないかが重要になります。
また、リターゲティング不要という設計は、学習済みの動作を現場に合わせて都度変換する負担を減らす可能性があります。一方で、実運用では対象物の形状差や作業姿勢のばらつきが大きいため、論文の改善幅がそのまま現場に出るとは限りません。PoCでは、制御性能だけでなく、運用時の再現性まで見る必要があります。
日本の現場で考えると
この研究は、製造や物流での部品取り扱い、治具の操作、遠隔支援のように、腕だけでなく体幹や姿勢制御も必要な作業と相性があると考えられます。特に、作業中の小さな誤差が失敗につながる工程では、追従誤差の低減は意味があります。
一方で、日本の現場では通路幅や段差、安全柵、人との近接作業、既存設備との干渉が制約になります。今回の発表は制御手法の話であり、現場導入に必要な通信、WMS/MES/PLC連携、保守性までは示していません。したがって、実装可否はロボット本体よりも、現場レイアウトと運用設計で決まる可能性があります。
導入・PoCで確認したいこと
- 全身操作タスクでの作業成功率が、条件を変えても安定するか
- 1サイクルあたりの追従誤差と、そのばらつきがどの程度か
- 連続実行時に姿勢崩れや介入が何回発生するか
- 少ない先読み入力で同等の結果が出るか
- 対象物や姿勢条件を変えたときの到達可能範囲がどこまで広いか
現時点で分かっていないこと
論文本文からは、実機評価に使ったロボット機種や、具体的な作業内容は確認できない。日本の現場でそのまま使えるかどうかは、この情報だけでは判断できない。
また、商用化の時期、対応ハードウェア、既存制御系との統合方法も提供情報では不明である。導入検討では、研究成果と製品実装の間にある差を切り分けて見る必要がある。
全身操作の精度や安定性は、実機デモだけでは見えにくい論点です。日本での導入を考えるなら、PoCで何を測るかを先に決めておくことが重要です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

