
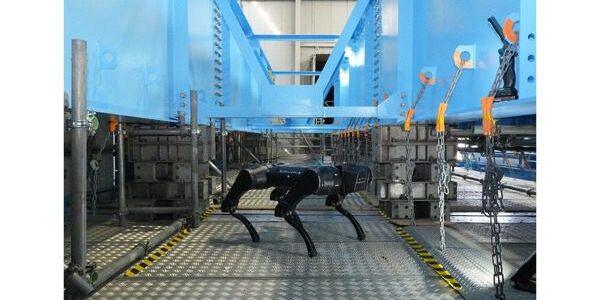
川田工業とHighlanders、四足歩行ロボットで建設現場可視化へ
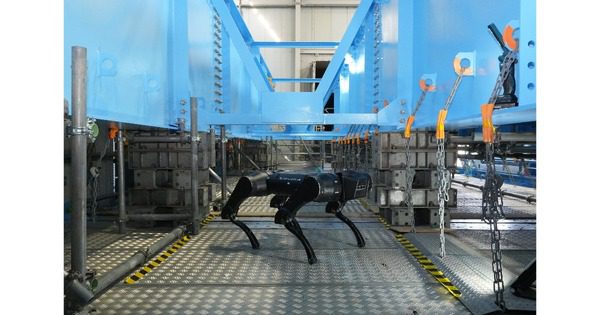
3行解説
- 川田工業とHighlandersが、四足歩行ロボットとAIで建設現場を分析する仕組みを共同開発する。
- 2026年度は実寸大橋梁模型で、危険箇所や資材、施工進捗の把握機能を検証する。
- 2027年度の現場導入を目指しており、建設DXの実運用に近い検証段階に入る。
ニュースの概要
川田工業株式会社と株式会社Highlandersは、四足歩行ロボットと現場可視化AIシステムを組み合わせ、建設現場の状況を自動的に収集・分析するシステムの共同開発を進めている。発表では、2026年度に川田工業の多目的実験センター内にある実寸大橋梁模型を使い、危険箇所の抽出、資材管理、施工進捗の把握などの機能を開発するとした。2027年度の現場導入を目指す計画も示された。
役割分担として、川田工業はロボットが取得した映像を解析する「現場可視化AIシステム」の開発と、実寸大橋梁模型での評価・検証を担う。Highlandersは、国産四足歩行ロボット「HLQ EDGE」をベースに、建設現場での活用を見据えたフィジカルAI技術の開発と機体のカスタマイズを担当する。
何が新しいのか
新しい点は、単にロボットを現場に持ち込むのではなく、四足歩行ロボットの移動能力とAIによる現場解析を一体で設計していることです。対象も、危険箇所の抽出、資材の所在や数量の確認、施工進捗の把握と、建設現場で実務に直結する項目に絞られています。
さらに、2026年度は実寸大橋梁模型という常設環境で試行と改良を繰り返す点が重要です。建設現場は高所や狭隘部が多く、実地でいきなり本番運用するのは難しいため、模擬環境で検証してから2027年度の導入を狙う流れは、実装を前提にした開発として意味があります。
GA Robotics編集部注目のポイント
注目したいのは、2026年度の検証先が「実寸大橋梁模型」であることです。これは、机上のデモではなく、橋梁工事に近い空間条件でロボットの移動、撮影、AI解析を詰める段階に入っていることを示します。建設現場では、通路幅や段差、視界の悪さが性能を左右するため、こうした実環境に近い検証は導入可否を判断するうえで重要です。
一方で、発表時点では、どの程度の自律移動ができるのか、どの条件で人の介入が必要かは分かりません。現場可視化は見た目より運用設計が難しく、認識精度だけでなく、日々の点検業務に組み込めるかが成否を分けるとみられます。
日本の現場で考えると
この取り組みは、橋梁工事や大型インフラ工事のように、広い範囲を歩いて確認する必要がある現場と相性がよさそうです。高所や狭い場所での巡回、資材の置き場確認、施工の進み具合の記録などは、人が毎回見回る負担を減らせる可能性があります。
ただし、日本の現場では、段差や仮設材、雨天時の床面状態、立入制限などが運用の壁になります。既存の施工管理システムや写真台帳、現場の安全ルールとどうつなぐかも重要です。ロボットが撮った映像を、誰がどの頻度で確認し、どの業務に反映するかまで決めないと、可視化だけで終わる可能性があります。
導入・PoCで確認したいこと
- 危険箇所の検知精度と、見逃し・誤検知の割合
- 資材の所在・数量確認が、現場の実数とどれだけ一致するか
- 施工進捗の把握が、日次・週次の管理業務に使えるか
- 実寸大橋梁模型での連続稼働時間と、介入回数
- 現場条件が変わったときの再設定や再学習にかかる手間
現時点で分かっていないこと
発表では2027年度の現場導入を目指すとされていますが、具体的な導入先や対象工種は明示されていません。また、実運用時の自律走行範囲や、どの程度の環境変化に対応できるかも提供情報では確認できません。
さらに、既存の施工管理システムや資材管理システムとどう連携するか、保守体制をどう組むかも不明です。建設現場では運用負荷が導入成否を左右するため、これらはPoC段階で確認したい論点です。
建設現場の可視化は、ロボットの移動性能だけでなく、現場データをどう運用に落とすかが重要です。導入を検討する企業は、自社の現場条件に照らしてPoC設計を詰める必要があります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。
出典: ロボスタ

