
NTTのフィジカルAIが荷崩れを事前予測 空港・倉庫の積み降ろしに示す意味
3行解説
- NTTが、行動前に荷崩れや落下を予測するフィジカルAI技術を発表した。
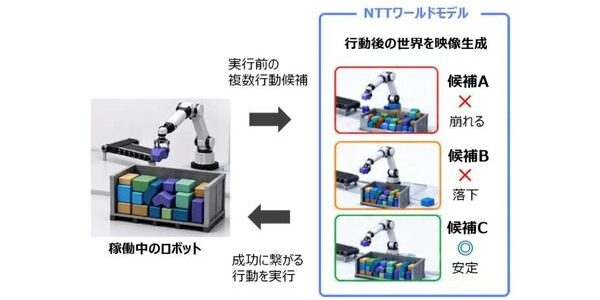
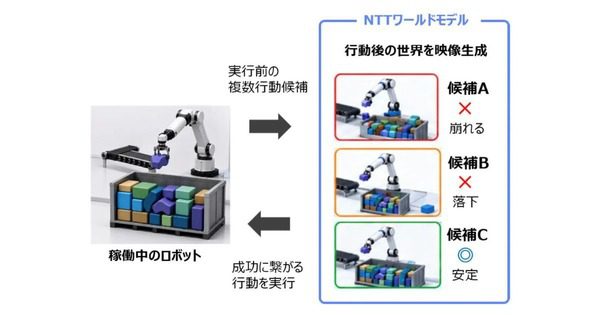
- 物理量を明示的に扱うワールドモデルで、複数の行動候補を比較できる。
- 棚積み模擬タスクでは、成功率が73.1%から92.3%に向上した。
ニュースの概要
NTT株式会社は2026年11月11日、ロボットが実際に動く前に、複数の行動候補について荷崩れや落下などの結果を予測・評価し、成功につながる行動を選べる技術を開発したと発表した。基盤には、物体の重さや向き、速度などの物理量を明示的に扱うワールドモデルを用いている。
独自開発の「物理制御アダプタ」を映像生成モデルに統合し、物体どうしの相互作用を高精度に予測する構成だという。最初の適用領域としては空港手荷物の積込み・積降ろしを想定し、今後はMujinと連携しながら物流・倉庫事業者などへの展開も視野に入れている。
何が新しいのか
新しい点は、ロボットの行動を「実行してから学ぶ」のではなく、実行前に未来の結果を比べて選ぶところにある。従来のワールドモデルは、映像の中で物体が消えたり変形したり、衝突をうまく表せない課題があった。NTTは物理法則に基づいて状態変化を予測し、学習データにない場面にも対応しやすくしたとしている。
検証では、小型ロボットによる棚積みタスクで成功率が73.1%から92.3%に向上した。さらに、公開ベンチマーク「OBJ3D」では、複数物体の衝突を含む場面で従来手法より高い予測精度を確認したという。つまり、単なる映像生成ではなく、行動計画の評価に使える予測層として位置づけている点が特徴だ。
GA Robotics編集部注目のポイント
注目すべきは、この技術が既存のロボット制御ソフトウェアと連携し、VLAやモーションプランナが出した複数候補を事前評価できる点だ。新しいロボット本体を置き換える話ではなく、制御の上流に予測層を足す発想なので、導入の論点は機体性能よりも、どの判断をどこで行うかに移る。
一方で、棚積みの数値は模擬タスクの結果であり、実際の空港や倉庫で同じ改善幅が出るとは限らない。荷姿が不規則な現場ほど有効とみられるが、現場ごとの例外処理や遅延許容を詰めないと、予測精度が高くても運用に乗らない可能性がある。
日本の現場で考えると
この技術が合いそうなのは、空港手荷物、宅配便、倉庫の小口荷物など、荷姿が毎回変わる積込み・積降ろしだ。日本の現場では、通路幅や荷台の高さ、段差、周辺の人の動きが制約になりやすく、ロボットが「持てるか」だけでなく「崩さずに置けるか」が重要になる。
逆に、荷姿が揃っていて治具や搬送設備で安定化できる工程では、まず設備側の改善を優先した方がよい場合がある。既存のWMSや搬送制御、現場の安全ルールとどうつなぐかも重要で、予測結果をそのまま動作に使うのか、停止判断や再試行の条件に使うのかを分けて考える必要がある。
導入・PoCで確認したいこと
- 荷崩れ・落下を含む作業成功率がどこまで上がるか
- 1サイクルあたりの予測・判断にかかる時間
- 連続稼働時に介入回数が増えないか
- 例外荷姿や見えにくい配置での予測安定性
- 既存制御やWMSとの接続時の遅延と再設定時間
現時点で分かっていないこと
提供情報では、実際の空港や倉庫での運用実績は確認できない。棚積みの73.1%から92.3%という数値は模擬タスクの結果であり、現場導入時の再現性は不明だ。
また、日本での提供形態、導入条件、必要なセンサー構成、既存設備との具体的な接続方法は示されていない。Mujinとの連携も「今後」とされており、どの範囲まで実装が進むかは現時点では分からない。
こうした予測型の制御は、現場の荷姿や例外処理をどう扱うかで実用性が大きく変わります。導入を考える際は、既存設備とのつなぎ方まで含めて整理することが重要です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。
出典: ロボスタ

