
arXiv論文CAFE、個別指示なしで清掃・整理を自律化する研究
3行解説
- CAFEは、個別の指示がなくても観測からタスクを立てて実行する研究です。
- 対象は清掃・安全・収納/整理の3カテゴリで、共有状態を使って判断します。
- 12の仮想環境で、カバー率や制約遵守、実行指標を比較しています。
ニュースの概要
arXivのRobotics分野で、Mingjia Chen氏ら6名による論文「CAFE: Closed-Loop Autonomous Task Formulation and Execution without Instance-Specific Instructions」が公開されました。投稿日は2026年11月8日です。
この研究は、清掃・安全・収納/整理というあらかじめ定めたカテゴリの中から、ロボットが場面を見てタスクを組み立て、実行まで進める枠組みを扱います。個別の目的や手順をその都度与えない点が特徴です。
何が新しいのか
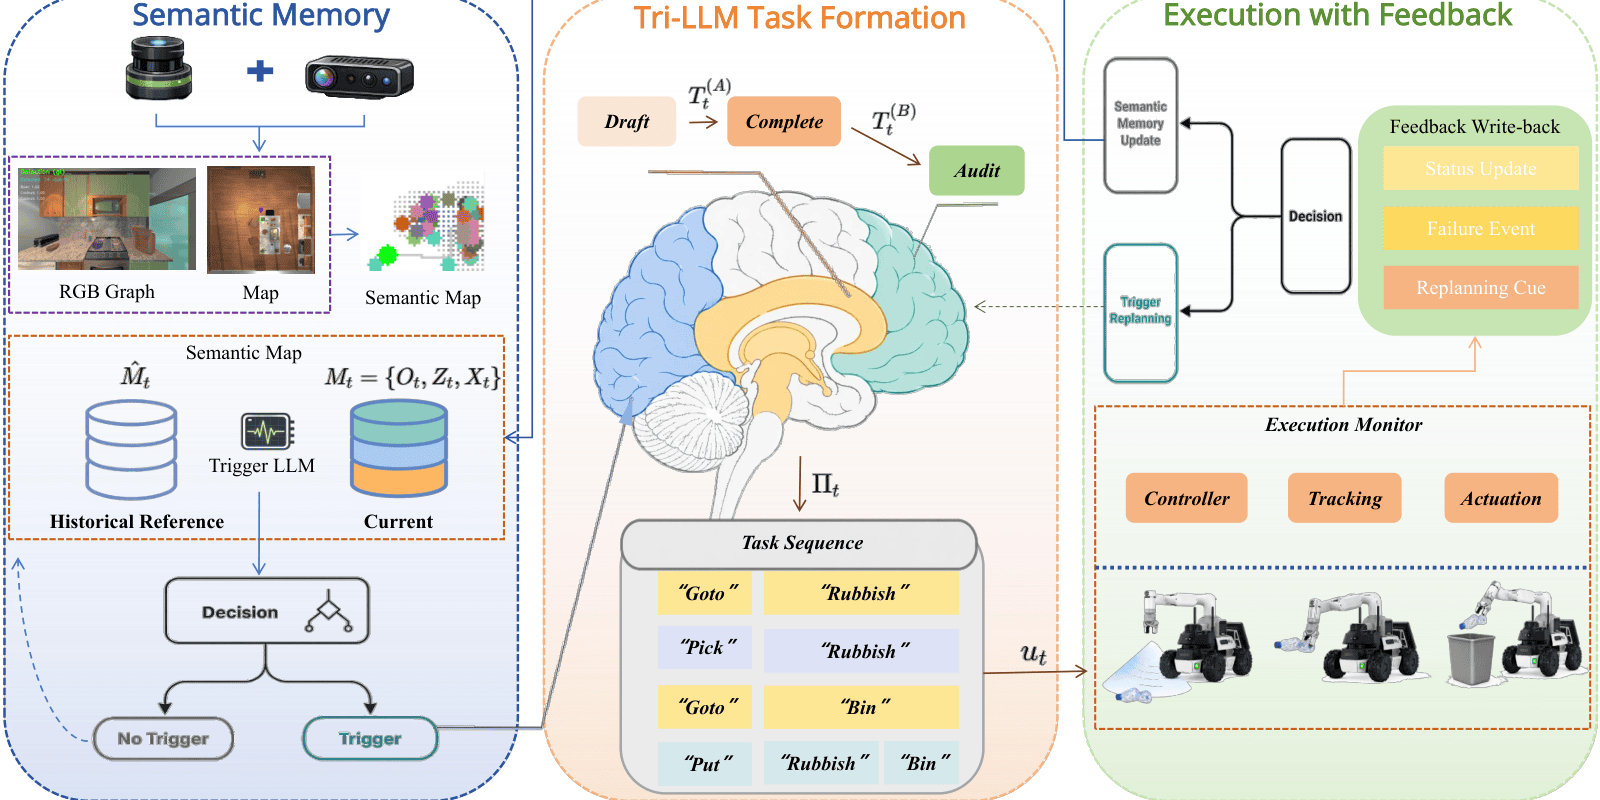
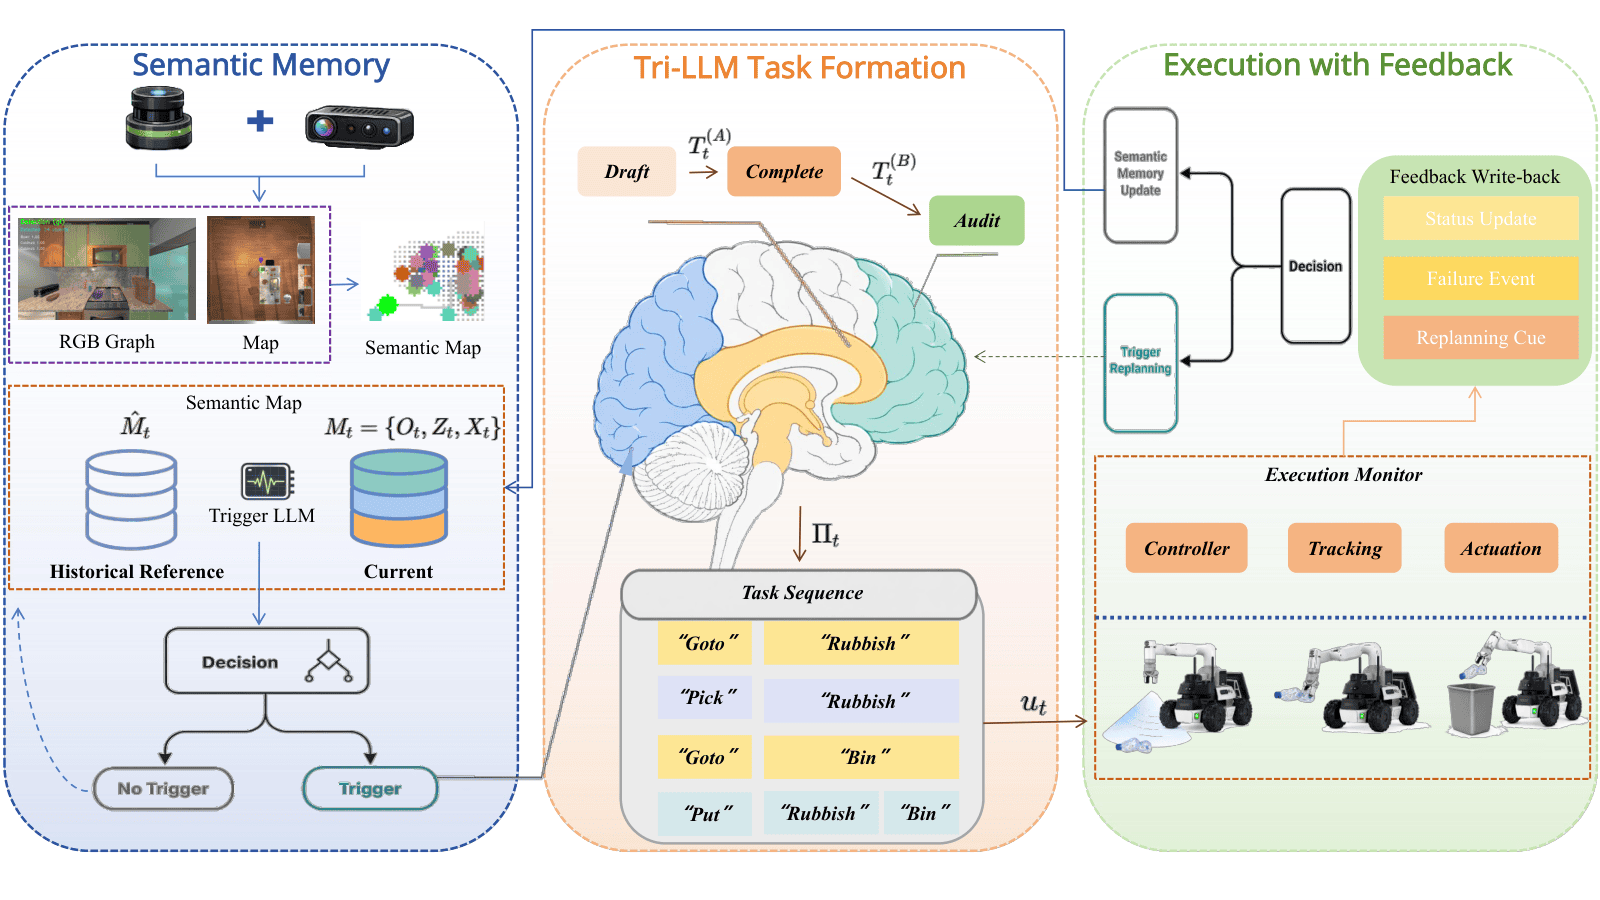
新しい点は、タスクを「与えられた命令の実行」ではなく、「場面から見つけて組み立てる」流れとして扱っていることです。CAFEは、物体、機能ゾーン、実行状態をオンラインで記憶し、その蓄積をもとに次の行動を決めます。
さらに、Trigger-LLM、Draft、Complete、Auditという役割分担で、タスク生成、実行詳細の補完、依存関係の確認を回します。評価では12のAI2-THOR環境で、3種類のバックボーンとタスク難度を比較し、CAFEのTri-LLMがGCRスコアで既存手法を上回ったとされています。
GA Robotics編集部注目のポイント
注目すべきは、個別指示なしでタスクを立ち上げる設計と、失敗後の復帰まで評価している点です。LimoCobotの例では、収納、清掃、把持失敗からの回復が示されており、単発の成功率だけでなく、途中で崩れたときに状態をどう戻すかが論点になります。
現場導入では、ロボットが「何をすべきか」を自分で決めるほど、運用の自由度は上がります。一方で、禁止エリアや優先順位の解釈がずれると事故や手戻りにつながるため、実用化には共有状態の安定性と制約の守り方を厳しく見る必要があります。
日本の現場で考えると
日本の製造・物流・サービス現場では、床面の清掃、棚まわりの整理、共用スペースの片付け、立入禁止エリアの回避確認のような作業が候補になります。特に、作業対象が毎回少しずつ変わる場所では、個別指示を減らせるかが導入価値になります。
ただし、通路幅が狭い、段差がある、人の往来が多い、置き場のルールが厳しい現場では、場面理解の誤りがそのまま運用リスクになります。WMSやMES、PLCと直接つなぐ前に、まずは限定エリアで、どのゾーンを安全に扱えるかを切り分けて確認するのが現実的です。
導入・PoCで確認したいこと
- 清掃・整理・安全確認の各カテゴリで、タスクを自律生成できる割合
- 制約条件を守れた割合と、禁止エリアへの誤進入回数
- 1タスクあたりの完了率と、途中での介入回数
- 把持失敗や実行失敗の後に、どれだけ早く復帰できるか
- 物体・ゾーン・実行状態の記憶が、環境変化後も維持されるか
現時点で分かっていないこと
提供情報では、実機での検証範囲や、仮想環境以外での再現性は確認できません。また、日本の現場条件に近い通路幅、段差、人流、騒音環境での評価も示されていません。
さらに、どのロボット本体やセンサー構成を前提にした運用か、現場システムとの接続方法がどうなるかも不明です。論文段階のため、導入コストや保守負荷はこの情報だけでは判断できません。
この研究は、現場でロボットに何をどこまで任せられるかを考える材料になります。導入相談では、清掃・整理・安全確認のどの工程から試すべきかを一緒に整理できます。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

