
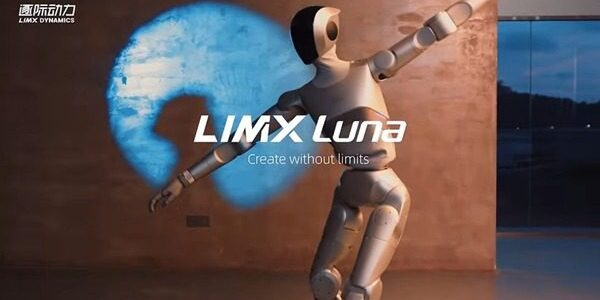
LimX Lunaがダンス映像を公開 群制御とOpen SDKが示す実証価値
3行解説
- LimX Dynamicsがヒューマノイド「LimX Luna」のダンス映像を公開した。
- 身長160cm、アクティブ自由度27、ミリ秒精度の群制御を示した。
- Open SDKと、近日公開予定の動画から動きを学ぶ機能も紹介された。
ニュースの概要
LimX Dynamicsは2026年11月12日、ヒューマノイドロボット「LimX Luna」のダンスに焦点を当てた映像を、公式YouTubeやSNSで公開した。動画では、複数台のLunaが同じ振付を踊る様子や、Open SDKの案内、今後公開予定の学習機能が示されている。
あわせて、Lunaの身長は160cm、アクティブな自由度は27と説明された。外装は布地で包まれたデザインとされ、全身運動制御モデル「Sys 0」の第2世代や、ミリ秒精度で同期する群制御も紹介された。
何が新しいのか
今回の新しさは、単体の動作デモではなく、複数台を同時にそろえて動かす群制御を前面に出した点にある。群舞では、各機体の遅れやズレが見栄えに直結するため、同期精度は見た目以上に重要だ。LimX Dynamicsは、その制御をミリ秒精度と説明している。
もう一つのポイントは、Open SDKによる二次開発を明示したことだ。さらに、動画の最後で「全身のダンス学習」を近日公開と予告しており、単なる完成済みデモではなく、機能拡張を前提にした開発姿勢が見える。現時点では、何が標準機能で何が今後追加されるのかを切り分けて見る必要がある。
GA Robotics編集部注目のポイント
注目したいのは、ミリ秒精度の群制御と、Open SDKを同時に打ち出している点だ。群制御は展示や演出での見栄えに直結する一方、SDKは現場ごとの動作追加や外部システム連携の余地を示す。つまり、この製品は「見せる用途」と「作り込む用途」の両方を意識していると読める。
ただし、動画で確認できるのはダンス中心のデモであり、業務動作の安定性までは分からない。日本で導入を考える企業は、演出用途なら同期の再現性、研究用途ならSDKの拡張範囲、実証用途なら更新のしやすさを分けて評価する必要がある。見た目の完成度だけで判断すると、実運用とのギャップを見落としやすい。
日本の現場で考えると
このニュースは、展示会デモ、研究開発、商業施設での演出、教育用途のように、複数台をそろえて見せる場面と相性がある。特に日本では、限られたスペースでの設置や、来場者との距離をどう取るかが重要になる。群制御が安定していても、会場の通信環境や床条件で見え方が変わる可能性はある。
一方で、製造や物流の実作業にそのまま当てはめるには慎重さが必要だ。今回の情報では、搬送、把持、検査のような業務動作は示されていない。したがって、現場導入を考えるなら、通路幅や段差対応だけでなく、既存設備との連携、停止時の復旧、複数台運用時の通信遅延まで確認したい。
導入・PoCで確認したいこと
- 複数台運用時の同期ずれの有無と、許容できる誤差
- 連続稼働時に振付や群制御が崩れないか
- 通信遅延や会場条件が動作同期に与える影響
- Open SDKで追加できる機能の範囲と実装難易度
- 動画から動きを学ぶ機能の公開後に、再現性をどう確認するか
現時点で分かっていないこと
動画では「全身のダンス学習」が近日公開予定とされているが、学習方法の詳細はまだ確認できない。また、Open SDKでどこまで制御できるのか、公開範囲は本文情報だけでは分からない。
さらに、日本での提供時期、サポート体制、業務用途での実績は本文にない。導入判断では、デモ映像だけでなく、実機での再現性と更新方法を確認する必要がある。
ヒューマノイドの導入では、見た目の印象よりも同期精度や開発自由度が重要になります。日本での実証や業務適用を考える際は、要件整理から始めるのが近道です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。
出典: ロボスタ

