
VLNの探索方策を予算条件で学習、救助ロボットの判断を見直す研究
3行解説
- 行動予算を明示した物体探索を扱うVLN研究がarXivで公開された。
- 全体地図を使う最適経路の模倣より、部分観測下の学習が有効と示した。
- 2000ステップでは、Bellman教師のVLNが71.4%の対象を発見した。
ニュースの概要
arXivのcs.ROに、Maitree Meher氏らによる論文「Racing the Clock: Teaching VLNs Budget-Conditioned Object Search」が掲載された。公開日は2026年11月12日で、視覚と言語を使って移動するVLN(vision-language-navigation)モデルを対象にしている。
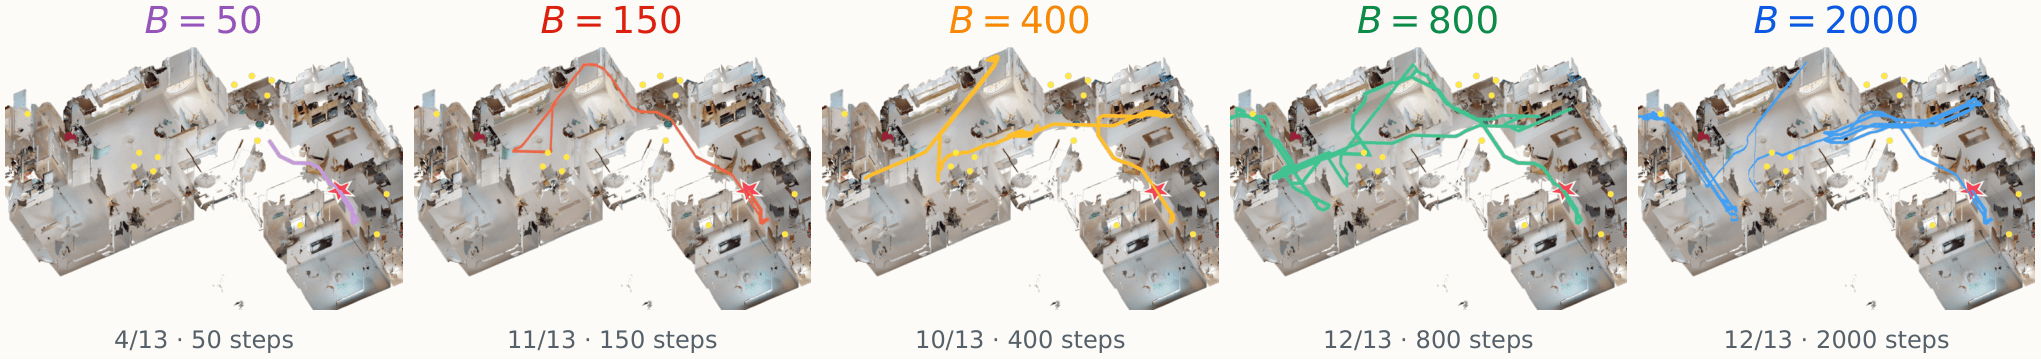
論文では、対象カテゴリと明示的な行動予算を与え、予算が尽きる前にできるだけ多くの異なる対象インスタンスを見つける課題を扱う。救助ロボットのように、残り時間や移動可能距離に応じて探索の仕方を変える必要がある場面を想定している。
何が新しいのか
この研究の新しさは、「最適な経路」ではなく「部分観測下での探索判断」を学習させる点にある。比較対象として、全地図と真の対象位置を使うTSP expertと、部分観測下で高レベルの意味的先験知識を使うroom-level Bellman expertを比べている。
結果として、TSP expert自体の性能は高い一方で、そのデモンストレーションは探索学習には必ずしも有効ではなかった。Held-outのHM3Dシーンでは、Bellman教師のVLNが一貫してTSP教師のVLNを上回り、2000ステップでは71.4%の到達可能対象を発見したのに対し、TSP教師は65.5%、事前学習済みVLNは44.8%だった。長い予算ほど差が広がる点も示されている。
GA Robotics編集部注目のポイント
注目すべきは、「全体を知っている前提の最短経路」より、「見えていない状況での判断」を学習した方が、探索では良い結果につながった点です。これは、現場ロボットの評価で単純な移動効率だけを見ると、実運用に近い性能を見落とす可能性があることを示します。
特に、救助や巡回のように、最初から目的地や対象位置が分からない用途では、どこへ向かうかの優先順位づけが重要です。今回の結果は、PoCで「正解ルートをなぞれるか」だけでなく、「限られた予算内でどれだけ対象を見つけられるか」を測るべきだと示しているとみられます。
日本の現場で考えると
日本でこの種の技術を考えるなら、災害対応、広い倉庫内の探索、設備点検の巡回などが主な対象になります。特に、通路が複雑で、対象物の位置が事前に固定されていない現場では、残り時間や移動距離に応じて探索方針を変える考え方が役立ちます。
一方で、実運用では段差、狭い通路、人とのすれ違い、安全停止、通信断への対応が効いてきます。さらに、WMSや設備台帳とつなぐ場合は、どの情報を事前に持たせるかで探索効率が変わるため、単なる認識精度よりも、現場データとの連携設計が重要になります。
導入・PoCで確認したいこと
- 予算内での対象発見率がどこまで伸びるか
- 短時間予算と長時間予算で性能差が出るか
- 探索範囲と発見数のバランスがどう変わるか
- 部分観測下での再探索や戻り判断の頻度
- 予算消化後にどこまで未探索領域が残るか
現時点で分かっていないこと
論文要約からは、日本の実環境での検証有無は確認できない。HM3Dシーンでの結果は示されているが、工場、倉庫、病院などの実地条件で同じ傾向が出るかは不明である。
また、実機ロボットへの搭載条件、計算資源、通信要件、移動機構との組み合わせは提供情報では確認できない。探索性能の向上が、実際の安全運用や保守負荷にどう影響するかも、現時点では判断材料が足りない。
探索ロボットの評価では、性能だけでなく「限られた時間で何を優先するか」が重要になります。現場での導入検討でも、同じ観点でPoC条件を整理しておくと判断しやすくなります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

