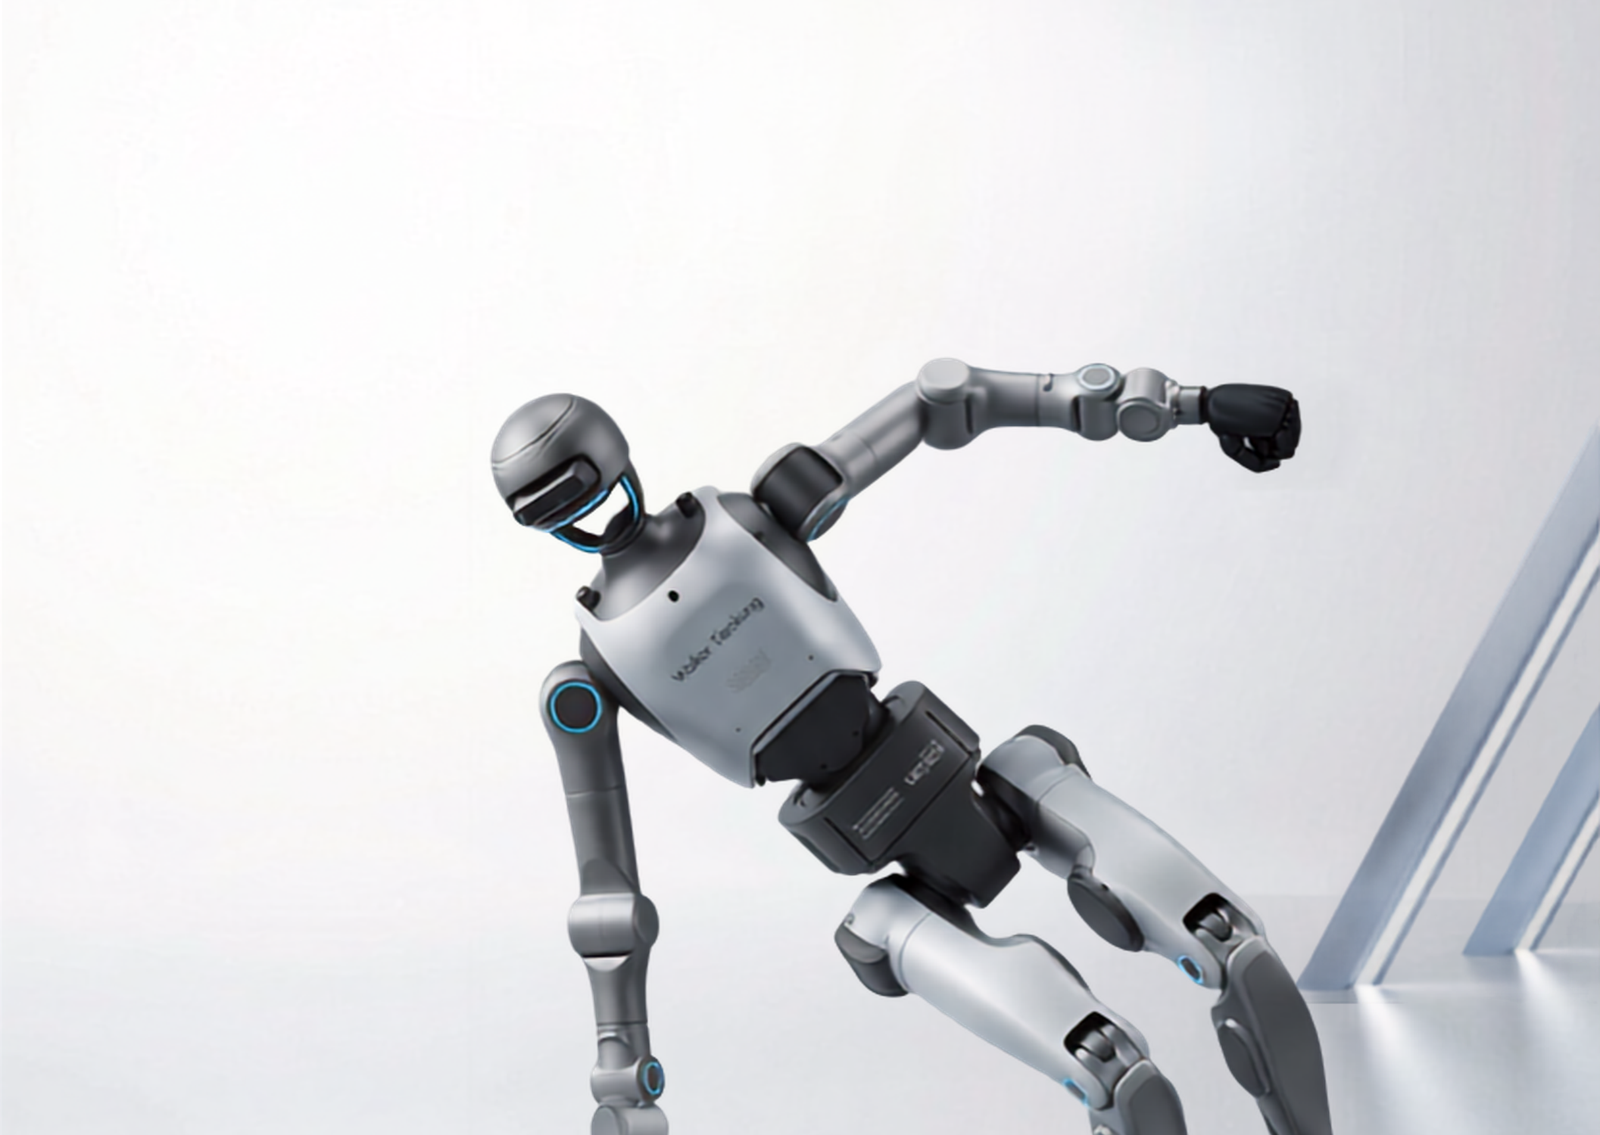
Walker Tienkung DEXでできる研究開発、SDK・ROS2・URDF・シミュレーション
フィジカルAI研究機として注目されるWalker Tienkung DEXは、「動くデモ機」ではなく「改造・実験してよい研究基盤」である。実際に何ができるのかを整理する。
「実際、何がどこまでできるのか」研究者からいただくこの質問に、正面から答えてみる。
フィジカルAI研究の機体として注目されるWalker Tienkung(天工)DEX。今回は研究開発の観点から利用できる機能を整理します。
※本稿は概要のご紹介です。正確な仕様・対応バージョンは、必ず最新の公式ドキュメントおよび当社までご確認ください。
1. Tienkung DEXの位置づけ、「開かれた研究プラットフォーム」
Tienkungシリーズは、オープンなヒューマノイドプラットフォームとして開発されてきた系譜の機体です。商用機にありがちな「ブラックボックスの完成品」ではなく、研究者が中身に手を入れることを前提とした設計思想がDEXの最大の特徴です。SDKはGitHub上で公開されており、研究コミュニティの共通基盤の上で開発を進められます。
2. 開発環境、ROS2ベースのワークフロー
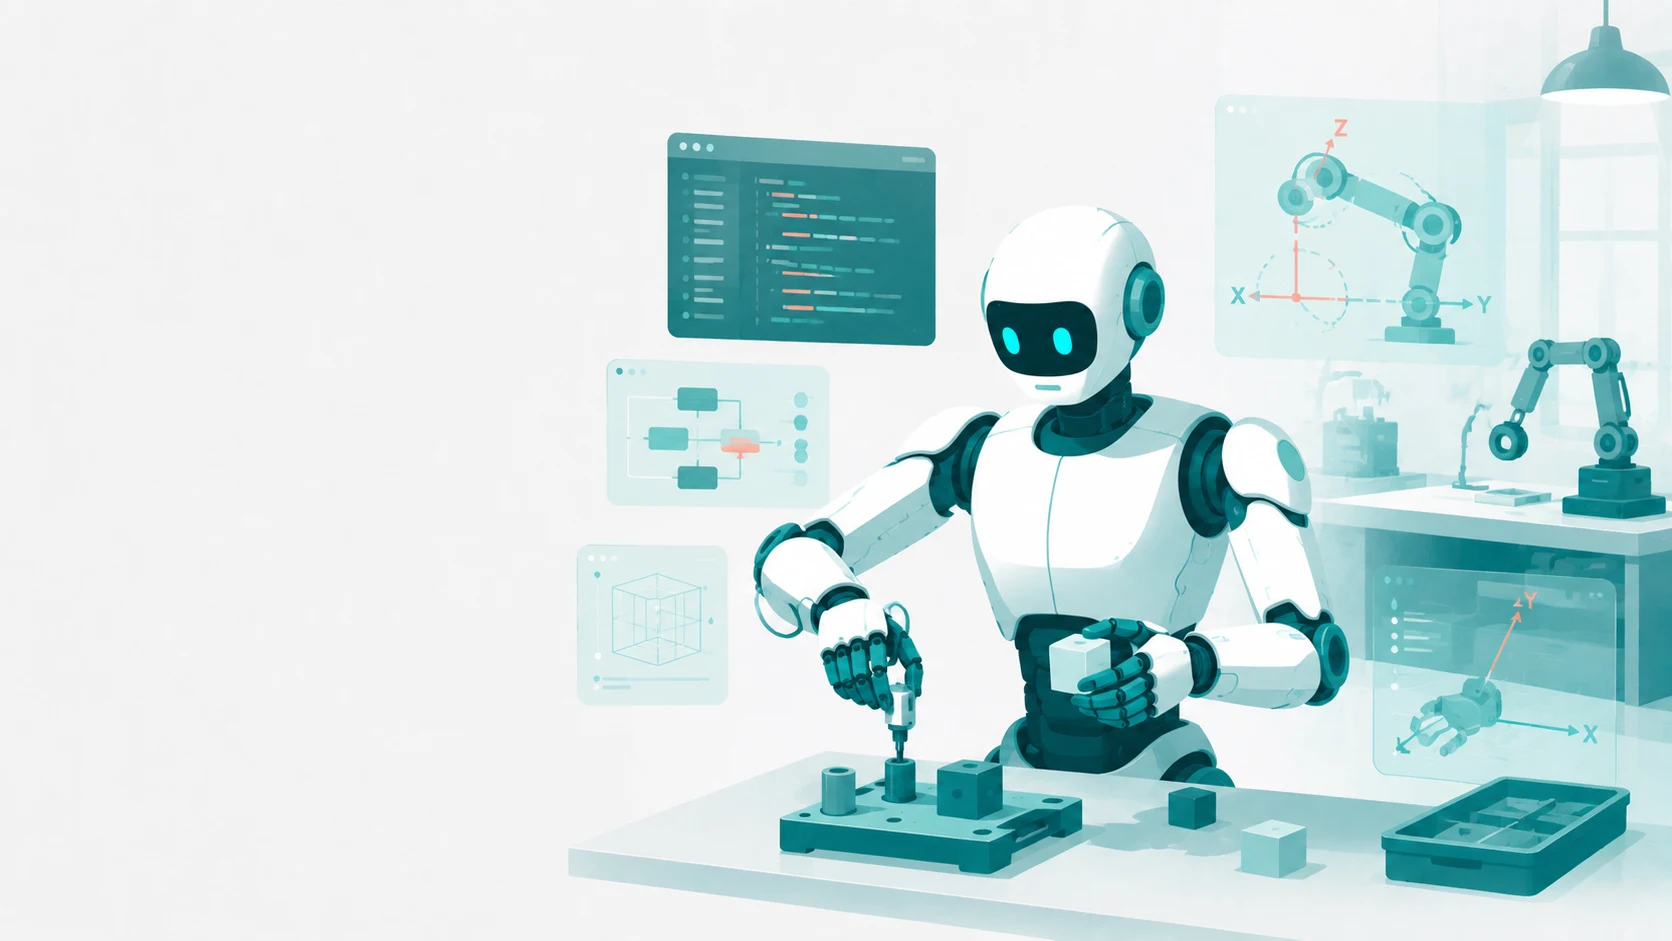
開発はROS2ベースで行えます。研究室で使い慣れたトピック・サービスの枠組みで機体と対話でき、既存のROS2資産(可視化ツール、記録ツール、自作ノード)をそのまま持ち込めることは、立ち上げ速度の面で大きな利点です。
機体のURDFが提供されるため、シミュレーション環境での事前検証が可能です。シミュレータ上で制御則や動作計画を検証してから実機に移す、Sim-to-Realの標準的な研究ワークフローを組めます。強化学習による全身制御の学習、模倣学習用のデモデータ収集と再現といった研究の土台がそろっています。
Tienkung DEXの開発環境
3. マニピュレーション研究、上半身とハンド
DEXの名が示す通り、両腕・多指ハンドによる巧緻動作(Dexterous Manipulation)は中心的な研究領域です。上半身の両腕協調動作、ハンドによる把持の研究に加え、LLM/VLM/VLAモデルとの接続による「言語指示からの動作生成」は、当社でもデモ実績のある構成です(上半身での対話とマニピュレーションのデモなど)。
さらに踏み込んだテーマとして、ハンドの換装・カスタマイズがあります。他社製多指ハンドへの換装は、機械(フランジ形状)・電気(電源)・通信(CAN等のプロトコル)・ソフトウェア(ドライバ)の4層で互換性を検証する必要があり、当社ではこの技術検証・メーカー照会の支援経験があります。ハンド研究をお考えの方は、構想段階からご相談いただくのが確実です。
4. センサー・演算基盤
ビジョン系センサーと機体搭載の演算基盤を活用でき、外部計算機と接続した構成(大規模モデルは外部で推論し、機体側で実行)も組めます。研究テーマに応じて、エッジ完結型か外部推論型かのシステム設計からご相談いただけます。
どんな研究テーマに向くか
具体的には、VLAモデルの実機評価、模倣学習によるタスク獲得(テレオペでのデータ収集を含む)、両腕協調・巧緻マニピュレーション、Sim-to-Real転移、ハンド・エンドエフェクタの開発評価といったテーマとの相性が良い機体です。逆に、屋外走破性や耐環境性が主眼の研究には別のアプローチをご提案します。機体選定全般の考え方は研究用ヒューマノイドロボット比較、確認項目のチェックリストは研究開発向けヒューマノイドロボットの選び方で整理しています。
着手前に確認しておきたいこと
DEXに限らず、オープンなプラットフォームで研究を始める際は、次のような点を事前に押さえておくと立ち上がりがスムーズになります。
- SDKのバージョンと研究期間の整合
研究期間中にSDKやファームウェアが更新される可能性があるため、どのバージョンで固定して実験を進めるかを事前に決めておくと再現性を保ちやすくなります - ドキュメントは英語が中心になりやすい
オープンプラットフォーム全般にいえることですが、技術文書は英語のみのことが多く、日本語での補足が必要な場面は珍しくありません - ハンド換装は構想段階からの相談が前提
4層の互換性検証には一定の時間がかかるため、実験スケジュールを組む前に技術的な実現可能性を確認しておくことをおすすめします
よくある質問
Q. Isaac SimとMuJoCo、どちらで検証すればよいですか。
研究テーマや研究室の既存資産によって向き不向きがあります。どちらでの動作実績があるかは、着手前に当社までご確認ください。
Q. LLM/VLAモデルとの接続は自分たちで実装する必要がありますか。
基本的な接続構成の実装は研究室側で行っていただく前提ですが、当社でもデモ実績のある構成についてはご相談に応じて情報提供が可能です。
Q. ハンドを他社製に換装した場合、保証はどうなりますか。
改造の内容によって保証への影響は異なります。ハンド換装をご検討の場合は、契約前に保証範囲について確認することをおすすめします。
まとめ
Tienkung DEXは、「動くデモ機」ではなく「改造・実験してよい研究基盤」です。GA Roboticsでは、SDK・技術資料のご提供、日本語での技術照会の仲介、導入後の保守までを一貫してご支援しています。研究テーマをお聞かせいただければ、実現構成を一緒に設計します。