
NVIDIAのヒューマノイド開発基盤を整理するオンラインセミナー、導入判断の論点も確認
3行解説
- ロボスタがNVIDIAのヒューマノイド・フィジカルAI開発基盤を扱うオンラインセミナーを告知した。
- GR00T、Cosmos、Isaac、Jetson Thorの役割を、学習から実機展開までの流れで解説する内容。
- GTC Berlin 2026で公開されたIsaac Lab 3.0やHuman 1M Datasetも話題に含まれる。
ニュースの概要
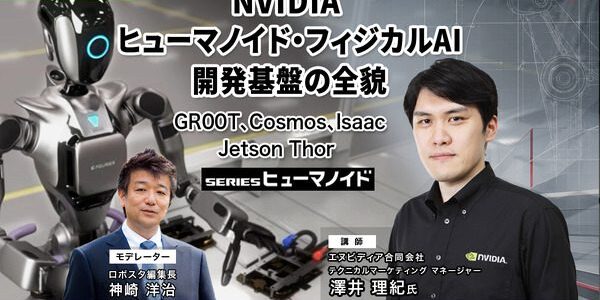
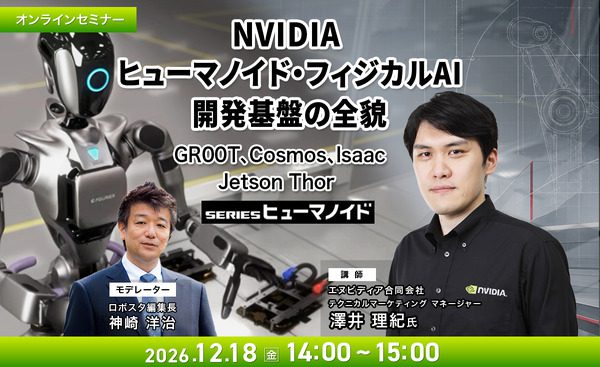
ロボスタは、NVIDIAのヒューマノイド・フィジカルAI開発基盤をテーマにしたオンラインセミナー#33を案内した。開催日時は2026年12月18日で、約45分の講演と約10分の質疑応答を含む全体約60分の構成としている。
講師はエヌビディア合同会社の澤井理紀氏、モデレーターはロボスタ編集長の神崎洋治氏。セミナーでは、Isaac GR00T、Cosmos、Isaac、Jetson Thor、Omniverseなどを使い、データ生成から学習、シミュレーション、実機展開までの流れを説明するとしている。
何が新しいのか
このセミナーの新しさは、NVIDIAの個別製品を並べるだけでなく、開発工程全体のつながりを整理している点にある。本文では、基盤モデルの活用、ロボット学習、シミュレーション、実機への展開という一連の流れを、各基盤がどう担うかまで示している。
さらに、2026年10月のGTC Berlin 2026でIsaacが大幅拡張され、Isaac Lab 3.0、人間の動作データセットHuman 1M Dataset、実機向けのIsaac OSが公開されたことも紹介されている。つまり、単なる概念説明ではなく、学習データ生成から実機適用までを支える開発環境が具体化してきた、という文脈で理解できる。
GA Robotics編集部注目のポイント
注目したいのは、本文が「データ生成から学習・検証、実機への展開まで」を一つの開発フローとして扱っている点だ。ヒューマノイド導入では、機体そのものよりも、学習データの作り方やシミュレーションでどこまで再現できるかが成否を分けやすい。
その意味で、Isaac Lab 3.0やHuman 1M Datasetのような要素が公開されたことは、開発の入口が広がった一方で、実機評価の重要性はむしろ増しているとみられる。日本の現場では、通路幅や段差、作業者との距離、既存設備との干渉など、シミュレーションだけでは埋まらない条件をどう確認するかが判断材料になる。
日本の現場で考えると
この話題は、製造業や物流でのヒューマノイド導入を考える企業に関係する。特に、繰り返し作業の一部を自動化したい場合や、既存の設備を大きく変えずにロボット活用を進めたい場合に、学習・検証・実機展開の流れをどう組むかが論点になる。
一方で、日本の現場は通路幅が限られたり、床面の段差や障害物があったり、作業者との共存が前提になりやすい。本文には日本の製造業との取り組みも含まれるが、実際の導入では、WMSやMES、PLCとの接続、通信の安定性、保守体制まで含めて確認しないと、開発基盤の良さだけでは運用に乗らない可能性がある。
導入・PoCで確認したいこと
- 学習データやシミュレーション結果が、実機でどの程度再現できるか
- 作業成功率と、失敗時に人が介入する回数
- 1サイクルあたりの処理時間と、連続稼働時の安定性
- レイアウト変更後に再設定が必要な範囲と時間
- 実機上でのAI推論が現場の通信条件で安定するか
現時点で分かっていないこと
本文だけでは、NVIDIAの各基盤を使った場合に、どの作業までを標準機能でカバーできるかは確認できない。また、日本の現場での具体的な導入事例や、製造業での実運用結果も本文には示されていない。
さらに、セミナーは開発基盤の全体像を扱う内容であり、個別企業の導入条件に対する適合性までは分からない。日本での実装時に必要な周辺機器、既存システム連携、保守条件も、提供情報だけでは判断できない。
ヒューマノイドやフィジカルAIの導入を考えるなら、まず開発基盤の役割分担を整理することが近道です。自社の現場で何をPoCで確かめるべきかを考える材料としても役立ちます。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。
出典: ロボスタ

