
テックマンロボット、名古屋で双腕連携とAMR実演へ
3行解説
- テックマンロボットがSSIと共同で、名古屋の展示会に出展予定です。
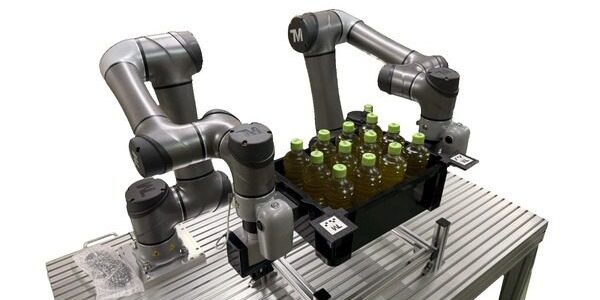
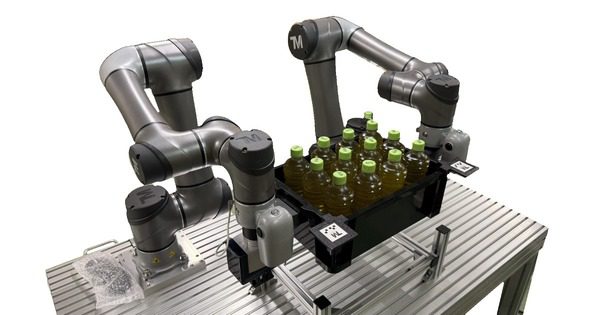
- 双腕連携のデモと、TM20をAMRに載せた搬送・作業連携を実演します。
- 多指ハンド、高速外観検査、IEC 62443-4-2 SL2取得機も展示されます。
ニュースの概要
台湾の協働ロボットメーカー、テックマンロボットは、日本の正規販売代理店であるSSI株式会社と共同で、2026年11月25日から27日まで愛知県国際展示場で開かれる「ファクトリーイノベーションWeek 名古屋 2026」に出展すると発表しました。ブースはHall EのN16-6で、会期中の11月26日にはSSIの竹内千洋氏による講演も予定されています。
展示の中心は、「製造現場で使えるフィジカルAI」をテーマにした実機デモです。2台の協働ロボットが連携する双腕の動きと、協働ロボット「TM20」をAMRに搭載したモバイルマニピュレーションを見せる構成です。あわせて、多指ハンド、高速外観検査、IEC 62443-4-2 SL2を取得した「TM AI Cobot S Series」も紹介されます。
何が新しいのか
今回の新しさは、単体の協働ロボットではなく、双腕連携と
つまり、搬送だけでなく、移動先でのピック&プレースまで含めた自動化を見せる構成です。AMRに高い停止精度を求めなくてもよいという説明は、搬送ロボットの導入条件を少し広げる可能性があります。一方で、実際の現場でどこまで再現できるかは、レイアウトや対象物の条件に左右されるとみられます。
GA Robotics編集部注目のポイント
注目したいのは、TM20をAMRに載せ、ランドマークで停止位置のずれを補正するという点です。これは、AMR単体の走行精度だけでなく、上に載せたロボット側で誤差を吸収する考え方です。現場では床面状態や停止位置のばらつきが残るため、この設計は導入のハードルを下げる可能性があります。
ただし、補正が効く範囲には限界があります。ランドマークの設置位置、視認性、対象物の置き方が崩れると、再現性は落ちるはずです。展示会デモで確認できるのは有益ですが、本番導入では「どの程度のずれまで許容できるか」を数値で詰める必要があります。
日本の現場で考えると
このニュースは、自動車、電子機器、精密機器のように、搬送と組み立てが混在する現場と相性がよさそうです。特に、1本のアームでは持ちにくい大型ワークや、搬送先での位置合わせが必要な工程では、双腕連携の価値が出やすいでしょう。逆に、単純な箱搬送や軽い繰り返し作業だけなら、双腕構成は過剰になる可能性があります。
AMR連携を日本で考える場合は、通路幅、床の段差、停止位置のばらつき、ランドマークの設置場所が重要です。さらに、既存のWMSやMES、PLCとどうつなぐか、停止時の安全確保をどう設計するかも確認が必要です。人と同じエリアで動かすなら、介入時の復旧手順まで含めて運用を決める必要があります。
導入・PoCで確認したいこと
- 双腕連携時の作業成功率と、同期動作の安定性
- TM20搭載時のピック&プレース再現性と停止位置許容差
- ランドマーク認識の安定性と、設置条件の制約
- 1サイクル時間と、人の介入回数
- レイアウト変更時の再設定時間と復旧手順
現時点で分かっていないこと
提供情報では、展示されるデモの具体的な対象ワーク、処理速度、稼働条件は確認できません。また、日本での個別案件に対する導入価格や、標準構成の詳細も示されていません。TM Landmarkの適用範囲も、どの程度の停止誤差まで吸収できるかは不明です。
協働ロボットやAMR連携は、現場の工程設計で効果が大きく変わります。導入を検討する際は、作業条件と周辺設備を含めて整理することが重要です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。
出典: ロボスタ

