Unitree R1で建設現場を遠隔記録 360度カメラ実証の論点
3行解説
- NossaがUnitree R1を使い、建設現場で360度映像の遠隔臨場を実証した。
- あわせて、歩行・停止・撮影を繰り返す自動記録も検証した。
- 論点は「誰がカメラを持って歩くか」をロボットで置き換えられるかだ。
ニュースの概要
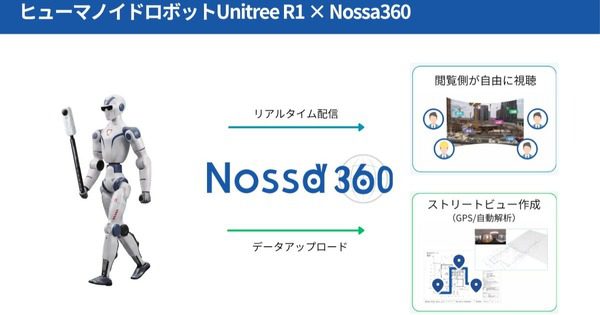
360度カメラを活用した現場向け状況共有ソリューション「Nossa360」を開発・提供する株式会社Nossaは、守屋建設株式会社、合同会社yasstyleの協力のもと、ヒューマノイドロボット「Unitree R1」とNossa360を組み合わせた建設現場での実証を、2026年9月24日に実施した。
実証では、Unitree R1に360度カメラを装着して現場内を歩かせ、遠隔地へ映像を配信する「遠隔臨場」を行った。さらに、あらかじめ設定した動作で歩行・停止・撮影を繰り返し、現場のストリートビューを生成する「自動記録」も検証している。国土交通省 中部地方整備局 天竜川上流河川事務所を含む関係者が現地と遠隔から参加し、適用可能性について意見交換した。
何が新しいのか
今回の新しさは、ヒューマノイドを「高度な作業者」としてではなく、カメラを持って歩く役割に絞って使った点にある。Nossa360は、リアルタイム配信の遠隔臨場と、撮影データを図面・地図上で管理するアーカイブ機能を持つが、現場側で撮影要員を確保する必要が残ることが課題だった。
そこでUnitree R1を使い、遠隔操作での歩行撮影と、プログラムに従う歩行・停止・撮影の両方を試した。人が担っていた巡回・撮影をロボットに置き換えられるかを見た点が、単なる映像共有サービスの紹介より一歩進んでいる。現場データを「記録」から「資産」へ変える狙いも示された。
GA Robotics編集部注目のポイント
注目すべきは、実証の対象が「現場作業」ではなく、撮影と巡回の省人化に絞られていることです。これは、ヒューマノイド導入の初期段階として現実的です。複雑な判断や力作業を求めず、まずは歩行・停止・撮影という単純な反復業務に限定しているため、PoCの成否を測りやすいからです。
一方で、記事でも不整地対応、移動速度、バッテリー、安定性、安全性、遠隔操作性が課題として挙げられています。つまり、見た目のデモ成功だけでは導入判断できず、現場での継続運用に耐えるかを別途確認する必要があります。日本の建設・インフラ現場では、この「単純業務から始める」設計が重要だといえます。
日本の現場で考えると
日本の建設現場で見ると、この実証は遠隔臨場や定期巡回の省人化に近い用途です。特に、現場を歩いて360度撮影し、遠隔地の発注者や管理者が確認する運用とは相性がよさそうです。国交省の関係者が参加した点からも、公共工事の確認フローにどう組み込むかが論点になります。
ただし、実運用では通路幅、段差、不整地、足場周辺の安全確保が大きな制約になります。人と同じ場所を歩く以上、接触リスクや立入制限への対応も必要です。また、撮影データを既存の図面管理や進捗管理にどうつなぐか、遠隔臨場の承認を誰が行うかも重要です。WMSやMESではなく、建設現場では図面・工程・写真台帳との連携が焦点になります。
導入・PoCで確認したいこと
- 歩行中の撮影成功率と、撮り直しの発生回数
- 遠隔臨場時の映像遅延と、確認に足りる画質か
- 段差や不整地での歩行安定性と、停止位置の再現性
- 1回の巡回でどこまで連続稼働できるか
- 人の介入回数と、復旧にかかる時間
現時点で分かっていないこと
今回の情報だけでは、Unitree R1を使った運用がどの程度の頻度で回せるかは分かりません。バッテリーや連続稼働時間は課題として挙げられていますが、具体的な数値は示されていません。
また、日本の建設現場での正式導入時期、必要な通信環境、既存の現場管理システムとの連携範囲も不明です。実証は適用可能性の確認段階であり、量産導入や標準運用の段階にはまだ達していないとみられます。
建設現場でのヒューマノイド活用は、まず「何を任せるか」を絞るほど検討しやすくなります。導入相談では、現場条件に合わせた役割分担やPoCの切り方を整理できます。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。
出典: ロボスタ