
アイリスオーヤマとNTT西日本、JILBYとugo Nova連携を実証 施設運用の分担設計が焦点
3行解説
- アイリスオーヤマとNTT西日本が、JILBYとugo Novaの連携実証成果を発表した。
- カメラ解析から清掃指示、異種ロボットの役割分担まで、技術的成立性を確認した。
- 施設内設備をクラウドで一元管理する構想で、現場運用の設計が焦点になる。
ニュースの概要
アイリスオーヤマ株式会社とNTT西日本株式会社は2026年11月16日、フィジカルAIを使った共同実証の成果を発表した。対象は、清掃ロボット「JILBY」とヒューマノイドロボット「ugo Nova」を含む、施設内の設備とロボットをまとめて扱う「マルチロボティクスプラットフォーム」である。
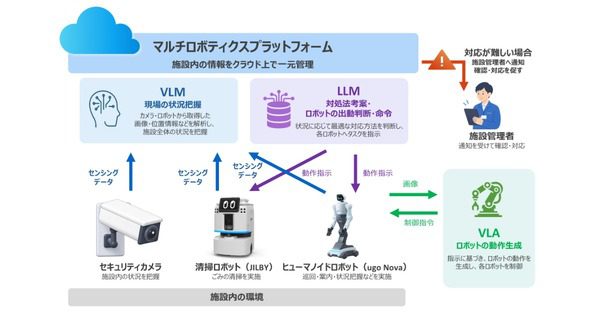
このプラットフォームは、セキュリティカメラ、エレベーター、フラッパーゲート、各種ロボットなどをクラウド上で一元管理し、AIが施設全体の状況を把握して連携・制御することをめざす。両社は2025年10月に業務提携の基本合意覚書を結んでおり、今回の実証はその取り組みの一環だ。
何が新しいのか
今回の新しさは、単体ロボットの実証ではなく、カメラ・清掃ロボット・ヒューマノイドを同じ運用基盤でつなぐ点にある。第一弾ではJILBYにAIエージェントを実装し、タブレットやスマートフォンからのテキスト・音声で双方向にやり取りできること、蓄積データから最適な清掃ルートや頻度、時間帯を提案することを確認した。
第二弾では、VLM、LLM、VLAを使って、画像解析から指示生成、ロボットの自律動作までを検証した。さらにJILBYとugo Novaが情報を共有し、役割や特性に応じてタスクを分担する仕組みも試している。清掃、警備、搬送を横断して施設全体を運営する構想に近づいた点が、今回の成果といえる。
GA Robotics編集部注目のポイント
注目したいのは、JILBYとugo Novaの異種ロボット連携が、単なるデモではなく「役割分担の技術検証」として示されたことです。清掃ロボットだけでは難しい確認作業や例外対応を、ヒューマノイド側が補う設計に発展する可能性があります。
一方で、実証で確認されたのは技術的成立性であり、現場でそのまま使える完成度とは別です。導入判断では、ロボット同士の連携よりも、施設側の設備情報をどこまで標準化できるかが重要になります。既存のカメラ、ゲート、エレベーターをどう接続するかで、実装難易度は大きく変わるとみられます。
日本の現場で考えると
このニュースは、商業施設、オフィス、工場、病院などでの清掃・巡回・搬送の組み合わせに関係します。日本の現場では、通路幅や段差、エレベーター連携、フラッパーゲート通過、夜間運用の安全確認が重要です。ロボット単体の性能だけでなく、施設設備とネットワークをどうつなぐかが導入可否を左右します。
向いているのは、定型的な清掃や、カメラで状況を見ながら指示を出せる巡回支援です。慎重に見るべきなのは、人が多く動く時間帯の運用や、例外対応が多い現場です。JILBYとugo Novaのように役割を分ける構成でも、どの作業をロボットに任せ、どこで人が介入するかを先に決めないと、運用が複雑になりやすいです。
導入・PoCで確認したいこと
- カメラ画像から作業指示までの遅延時間
- 清掃ルート・頻度・時間帯の提案精度
- JILBYとugo Nova間の情報共有の安定性
- 例外時に人が介入する回数と条件
- 施設設備連携時の再設定にかかる工数
現時点で分かっていないこと
今回の情報では、商用化・事業化の時期は明示されていません。展示会でのデモ予定は示されていますが、実運用での提供条件までは確認できません。
また、JILBYとugo Novaの連携がどの施設規模まで適用できるか、既存設備との接続要件がどこまで必要かも不明です。日本の現場での導入コストや保守体制も、提供情報だけでは判断できません。
異種ロボットをどう役割分担させるかは、導入効果を左右する重要な論点です。自社の現場で何をロボットに任せ、何を人が担うかを整理したい場合は、まず要件の切り分けから検討すると進めやすくなります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。
出典: ロボスタ

