
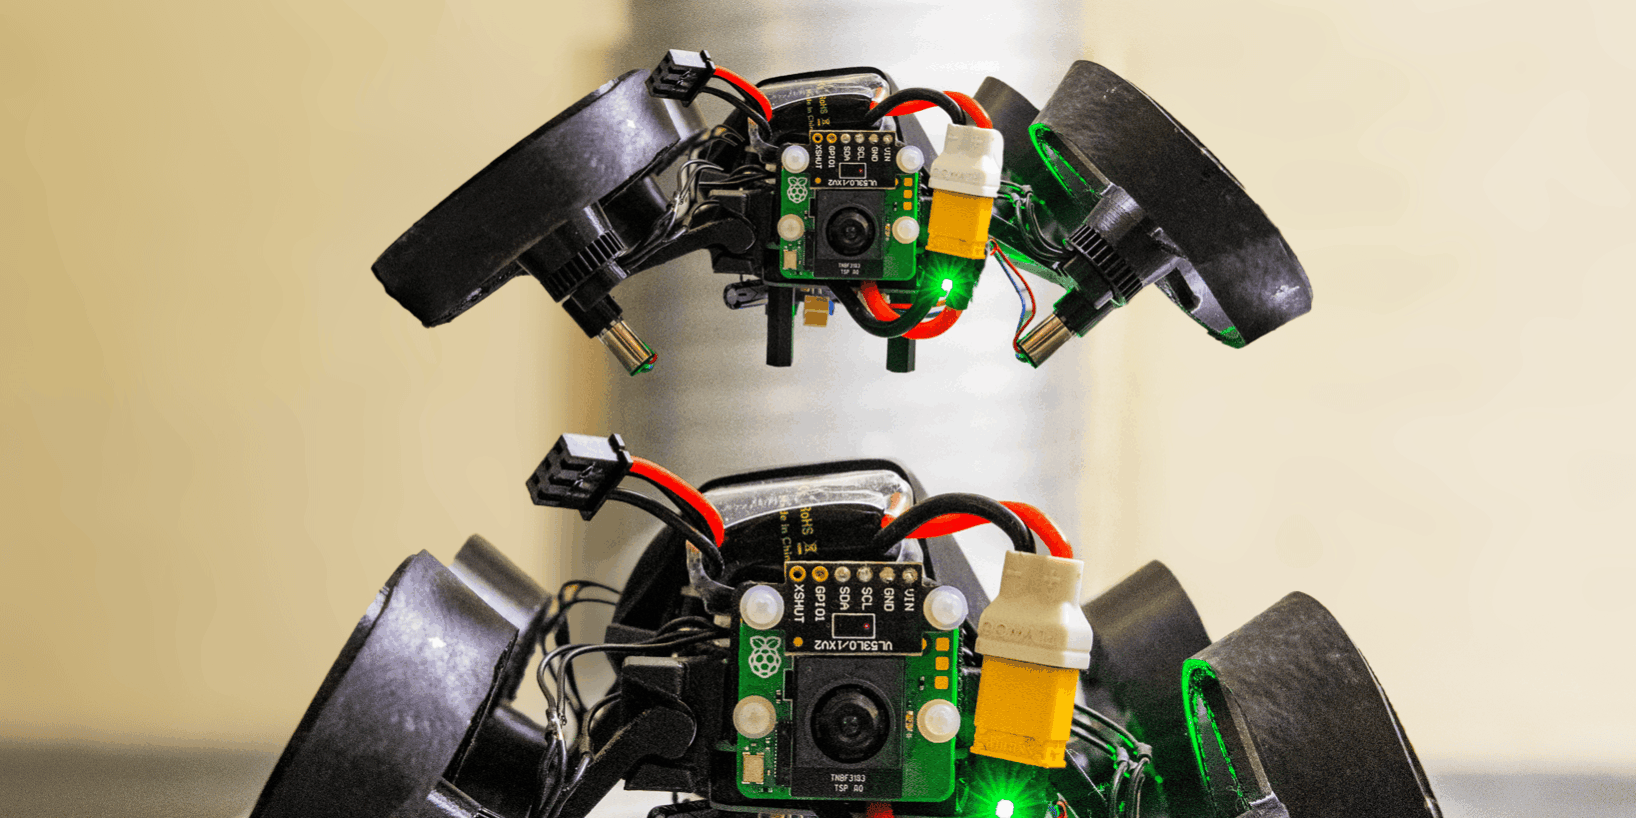
配管近接点検向け空陸両用ロボット「AeRove」研究、走行と飛行を200msで切替
3行解説
- 配管の近接点検向けに、空中移動と地上走行を切り替える研究機が発表されました。
- 地上では配管上を転がり、障害物だけ飛び越える設計で、消費電流を抑えています。
- ガス検知では、停止姿勢や機体下部の気流の使い方で応答が変わることも示されました。
ニュースの概要
arXivのRobotics分野で、Caleb Polillio氏とPetras Swissler氏による論文「AeRove: A Compact Bimodal Aerial-Terrestrial Drone with Rapid Bistable Reconfiguration for Close-Range Pipeline Inspection」が公開されました。掲載日は2026年9月17日で、ICRA 2027への投稿論文として示されています。
論文は、配管の近接点検では通常のドローンが苦手とする課題があると整理しています。具体的には、ホバリング時の電力消費、風の影響を受けやすいこと、プロペラの風がガス検知を妨げることです。これに対し、AeRoveは空陸両用の小型ロボットとして提案されました。
何が新しいのか
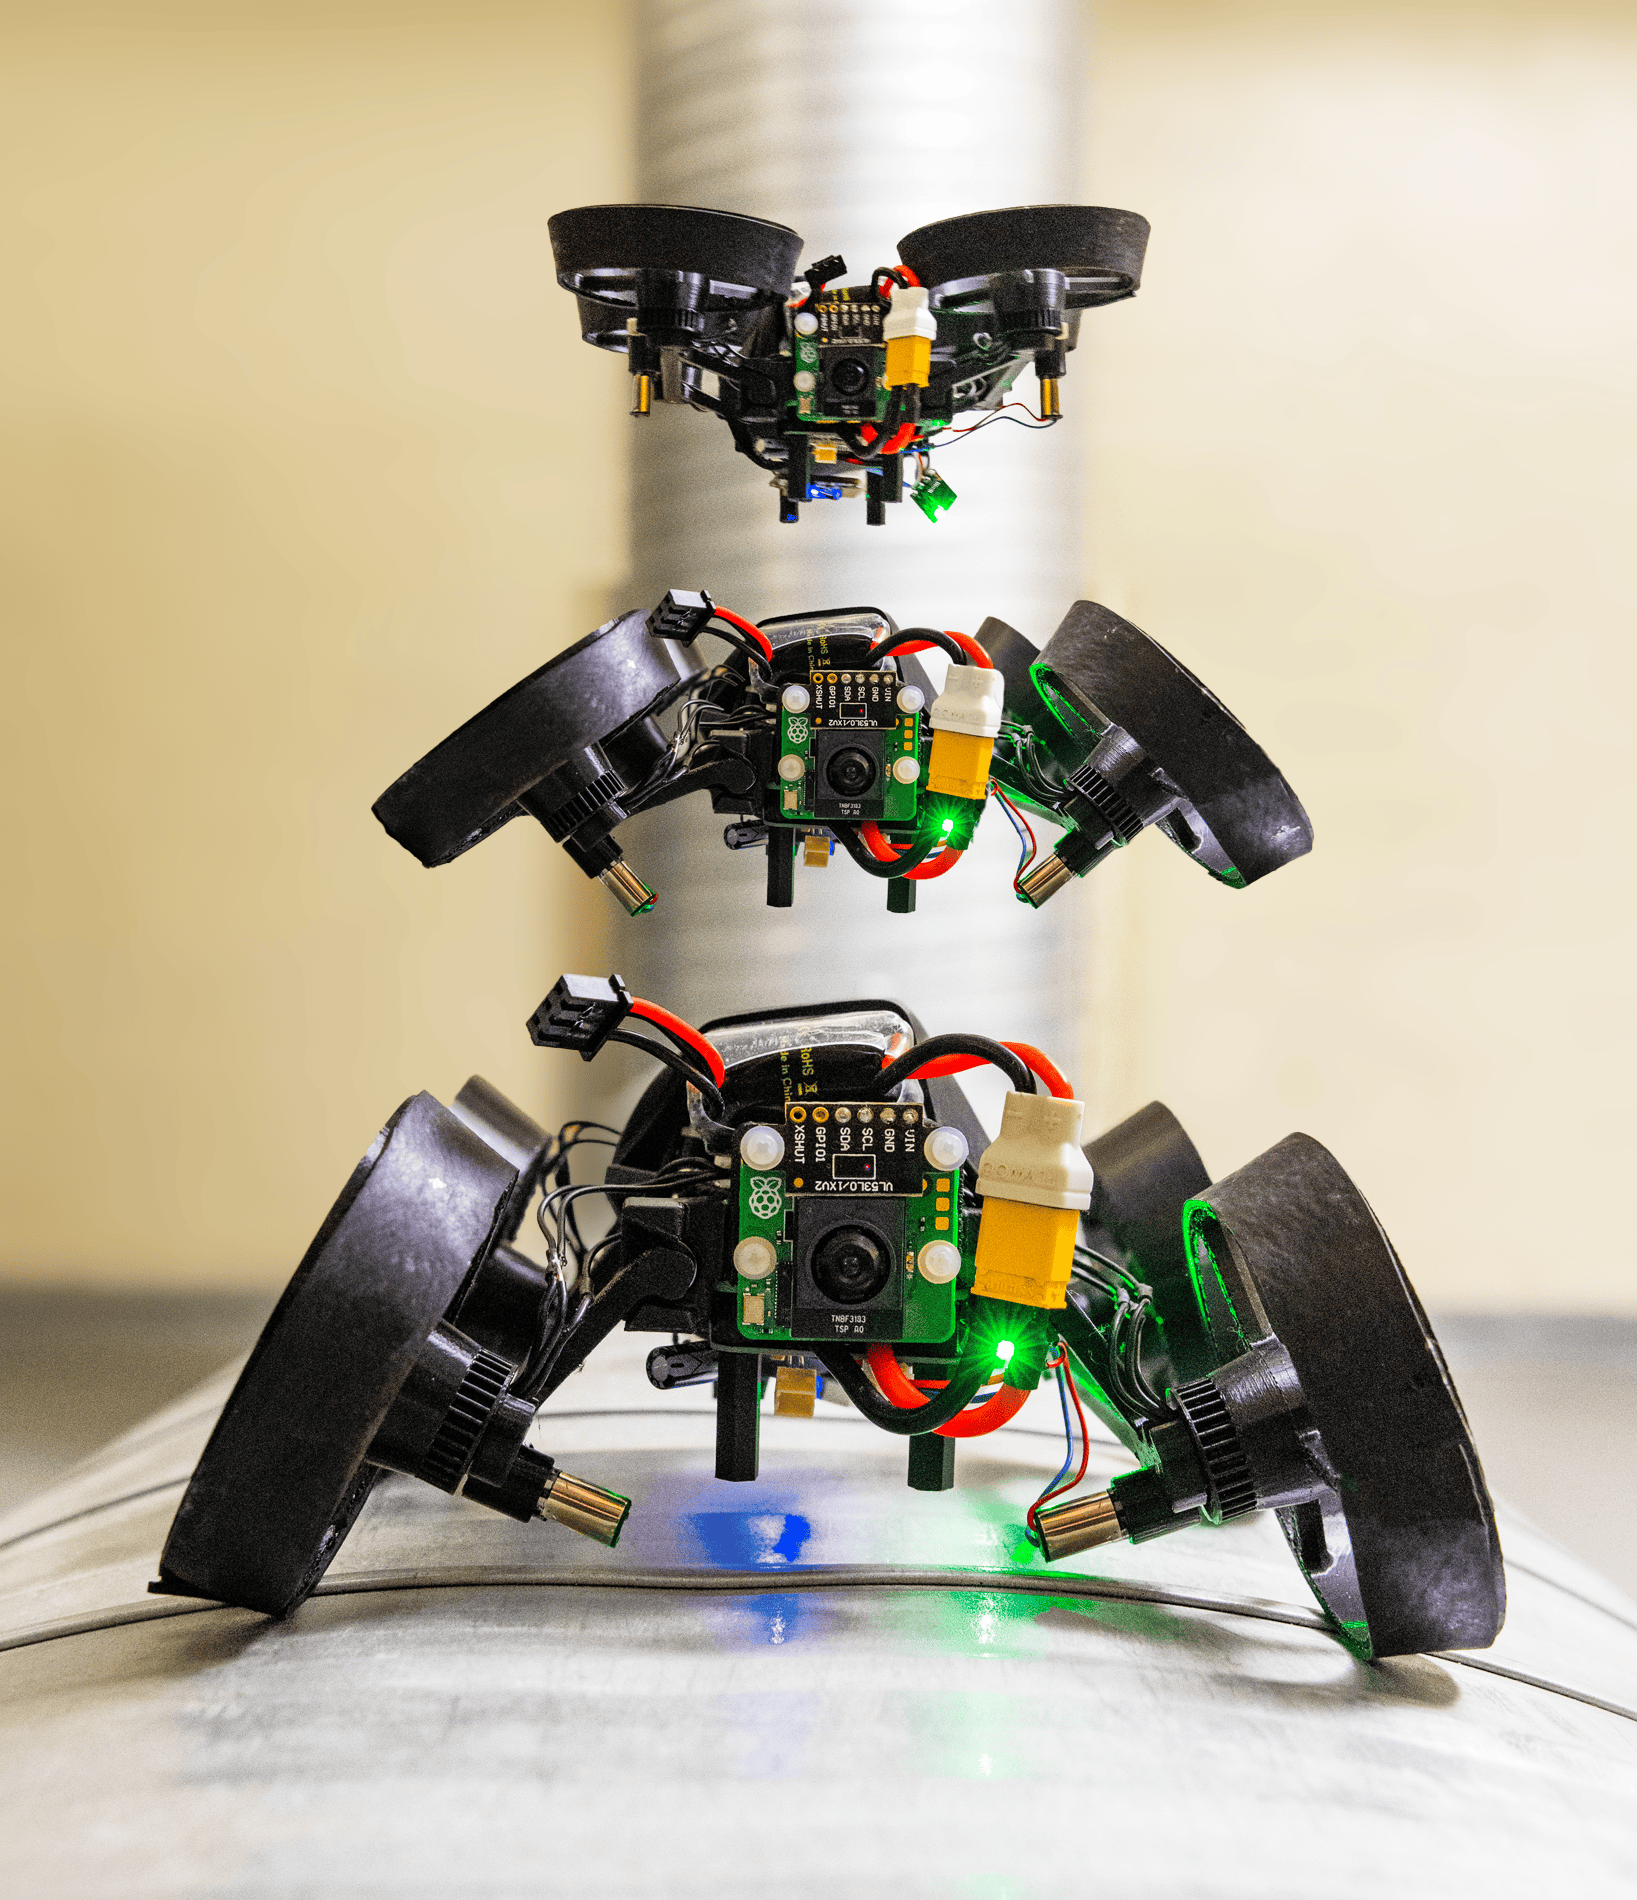
AeRoveの新しさは、飛行だけに頼らず、配管上を地上走行して連続移動し、必要な場面だけ飛ぶ点にあります。プロペラガードを車輪として使い、地上と飛行の状態をばね式の双安定機構で切り替えます。切替時間は200msで、どちらの状態も連続的なアクチュエータ駆動なしで維持できるとされています。
性能面では、連続飛行と比べて電流消費が14倍低いと報告されています。数値は0.7Aと10Aで、推定移動距離も144mから2057mへ伸びています。さらに、51cm径の鋼管で直線・曲線走行、障害物ジャンプ、模擬漏れマーカーの検知を自律試験で確認し、CO2検知では停止姿勢や飛行時の気流の使い方で応答差が出ました。
GA Robotics編集部注目のポイント
注目したいのは、飛行を常用せず、配管上の転がり走行を主に使う設計です。近接点検では、空中で止まり続けるよりも、対象物に沿って安定して移動できるかが重要になります。AeRoveはその前提に合わせて、障害物だけ飛び越える役割に飛行を限定しています。
また、CO2検知で姿勢や気流条件を比較している点も実務的です。ガス検知は「見えるか」だけでなく、「どの距離・姿勢で反応が出るか」が導入可否を左右します。今回の結果は、配管点検でドローンを使う際に、撮影用途と検知用途を分けて考える必要があることを示しています。
日本の現場で考えると
日本の製造業やプラント保全で見ると、この研究は配管ラック、化学設備、ユーティリティ配管の近接点検に近い用途です。通路が狭い場所や、配管の曲がり、段差、障害物がある場所では、飛行だけの機体よりも、配管に沿って移動できる方が運用しやすい可能性があります。
一方で、実際の現場では配管径や表面状態、保温材の有無、周囲の風、可燃性ガスの管理条件を確認する必要があります。51cm径の鋼管での試験結果は参考になりますが、日本の設備で同じ動きがそのまま再現できるとは限りません。特に、検知対象がCO2以外の場合や、既存の点検手順との整合は慎重に見るべきです。
導入・PoCで確認したいこと
- 配管径、曲率、表面状態が変わっても走行できるか
- 障害物越えの成功率と、飛行切替に要する時間
- 連続稼働時の電流値、バッテリー持続時間、交換頻度
- ガス検知時の姿勢差による応答の違い
- 人の介入回数と、異常時の復旧にかかる時間
現時点で分かっていないこと
論文本文の要約からは、日本での製品化時期や販売形態は確認できません。また、実際の現場配管での耐久性、保守方法、長期運用時の信頼性も、この情報だけでは分かりません。CO2以外のガス種への適用範囲も、提供情報では限定できません。
配管や設備の点検では、飛べるかどうかだけでなく、近接で安定して見られるかが重要です。現場条件に合うロボットの見極め方を整理したい場合は、導入相談の前に論点を洗い出しておくと判断しやすくなります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

