
車両群の信頼度を“場”で表す新手法、RSUの少ない観測から復元精度を改善
3行解説
- 車両ごとの信頼度を、道路区間上の「信頼場」として表す手法を提案しました。
- 少ないRSU観測から全体の信頼場を復元する方法も検証しました。
- 場を使う方法は、軌跡に沿った低信頼の形をより正確に再現しました。
ニュースの概要
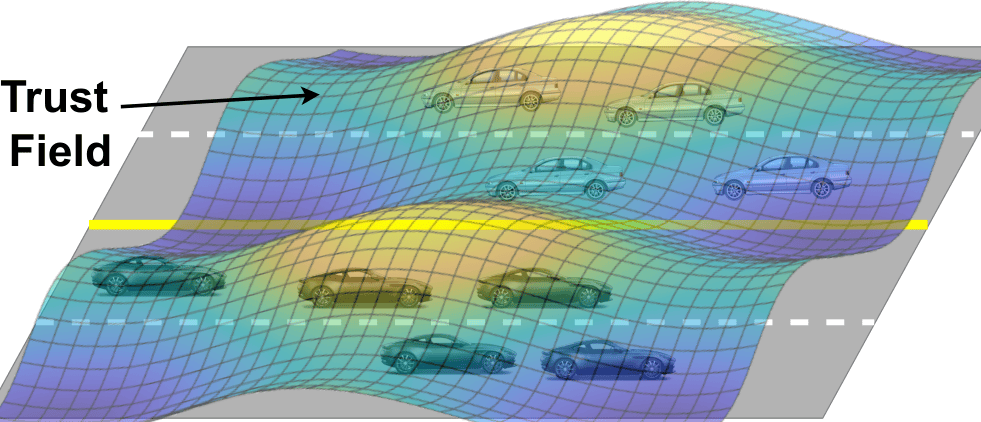
2026年8月18日、Md Mahmudul Islam氏とShaurya Agarwal氏は、車両ネットワークの信頼度を空間と時間で表す「trust-field」フレームワークを発表しました。従来は車両1台ごとの信頼評価が中心でしたが、この研究では道路区間全体に広がる連続的な表現へ置き換えています。
論文では、信頼場を道路区間上に定義し、制御された条件で作った合成軌跡を使ってシミュレーション実験を行いました。あわせて、路側機器RSU(道路脇に置く通信機器)の少ない観測から、信頼場全体を復元できるかも調べています。比較対象は、座標から一般的な信頼場を学ぶ深層学習手法と、車両が信頼を運ぶ量として扱い、観測との一致を保つ深層学習手法です。後者の方が、軌跡に沿った低信頼の分布をより正確に再現し、復元誤差も小さくなりました。
車両1台の評価から、道路区間の見え方へ
この研究の面白さは、信頼を「点」ではなく「面」に近い形で扱ったところにあります。車両単体の評価だけでは、どの区間で不審な動きが続いているのかをつかみにくい場面があります。信頼場という考え方なら、たとえば渋滞の先で信頼が下がる区間や、特定の走行軌跡に沿って低信頼が広がる様子をまとめて見やすくなります。
特にRSUの数が限られる道路では、全部を細かく観測するのは難しいです。そこで、少ない観測点から全体像を復元する発想は、実運用に近い課題に向いています。今回の比較で、車両に信頼を持たせて集約する方法が、単純な座標ベースよりも軌跡の形をうまく拾えた点は示唆的です。自動運転や協調走行の安全確認でも、こうした「区間単位で見る目」が役立つ場面は増えていくはずです。
車両同士や路側機器の情報をまとめて扱う考え方は、自律移動や物流の現場でも参考になります。こうした研究の積み重ねが、現場ごとの安全確認や運行管理の設計を少しずつ変えていきます。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

