
触覚を分散して返す遠隔操作研究、手先の動きを人に近づける
3行解説
- arXivで、遠隔操作の触覚フィードバックを改善する研究が公開されました。
- 32自由度の触覚表示で、手先の局所的な変形を操作者の指先に再現します。
- 動作のずれは29〜79%縮まり、自律ロボット学習にも関係する結果が示されました。
遠隔操作に「触る感覚」を足すと何が変わるのか
2026年8月19日、Rohan Kota氏らは、遠隔操作ロボットの触覚フィードバックを高める研究「The Missing Touch: Spatially Distributed Tactile Feedback Brings Teleoperation Closer to Human Dexterity」をarXivで公開しました。対象は、ロボットを離れた場所から人が操作するテレオペレーションです。
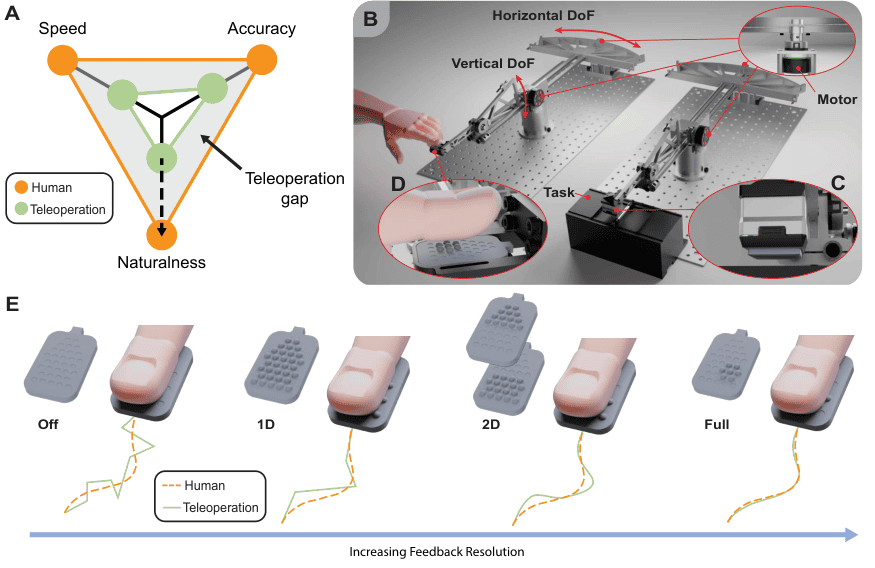
研究では、2自由度の双方向力覚テレマニピュレータと、32自由度の触覚フィンガーディスプレイを組み合わせました。力覚は、押された感覚を返す仕組みです。触覚ディスプレイは、指先のどこにどれだけ触れたかを細かく伝える装置です。論文は、遠隔側のマニピュレータに生じた局所的な変形を、操作者の指先に忠実に再現すると、作業成績が上がると示しています。
複数の遠隔操作タスクでは、分散した接触情報を返すことで、作業時間が短くなりました。加えて、修正動作や完了までの手順数も減りました。自然な人の動きとの差は29〜79%縮まりました。さらに、触覚フィードバックの解像度を上げると、遠隔操作の動きの分布が小さくなり、自律ロボットの学習結果にも関係することが示されました。
なぜ「どこを触ったか」まで返す必要があるのか
この研究の面白さは、単に「押された」と伝えるだけでは足りない点を、数字で示したところにあります。遠隔操作では、指先のどの場所で接触したかが分かるだけで、操作者は迷いにくくなります。たとえば、細かな部品をつまむ作業や、壊れやすい物を扱う場面では、視覚だけよりも手応えがある方が動きが安定しやすいからです。
特に、遠隔操作のデータをそのまま自律ロボットの学習に使う流れでは、操作の質がそのまま学習の質に響きます。今回の結果は、触覚の返し方を工夫することが、現場作業の精度だけでなく、将来の学習用データの質にも関わることを示しています。遠隔作業を人の手に近づけるには、映像の改善だけでなく、触覚の設計も欠かせません。
32自由度の触覚表示が示す、遠隔操作の次の課題
今回の研究で注目したいのは、遠隔操作を「見えるかどうか」ではなく、「どれだけ手に近いか」で評価している点です。Rohan Kota氏らの32自由度の触覚表示は、単純な振動通知よりも一歩進んだ考え方です。接触の場所と強さを細かく返すことで、操作者はロボットの手先を自分の手の延長のように扱いやすくなります。
この流れは、サービスロボットの遠隔支援や、危険環境での作業にもつながります。とはいえ、触覚を細かくすればよいわけではありません。装置の複雑さや制御の難しさも増えます。だからこそ今後は、どの作業で高解像度の触覚が本当に必要かを見極め、小さな実証から積み上げる姿勢が求められます。
遠隔操作で「触った感覚」をどう返すかは、現場の操作精度を左右します。こうした研究の積み重ねは、業界全体で遠隔作業の質を押し上げています。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

