
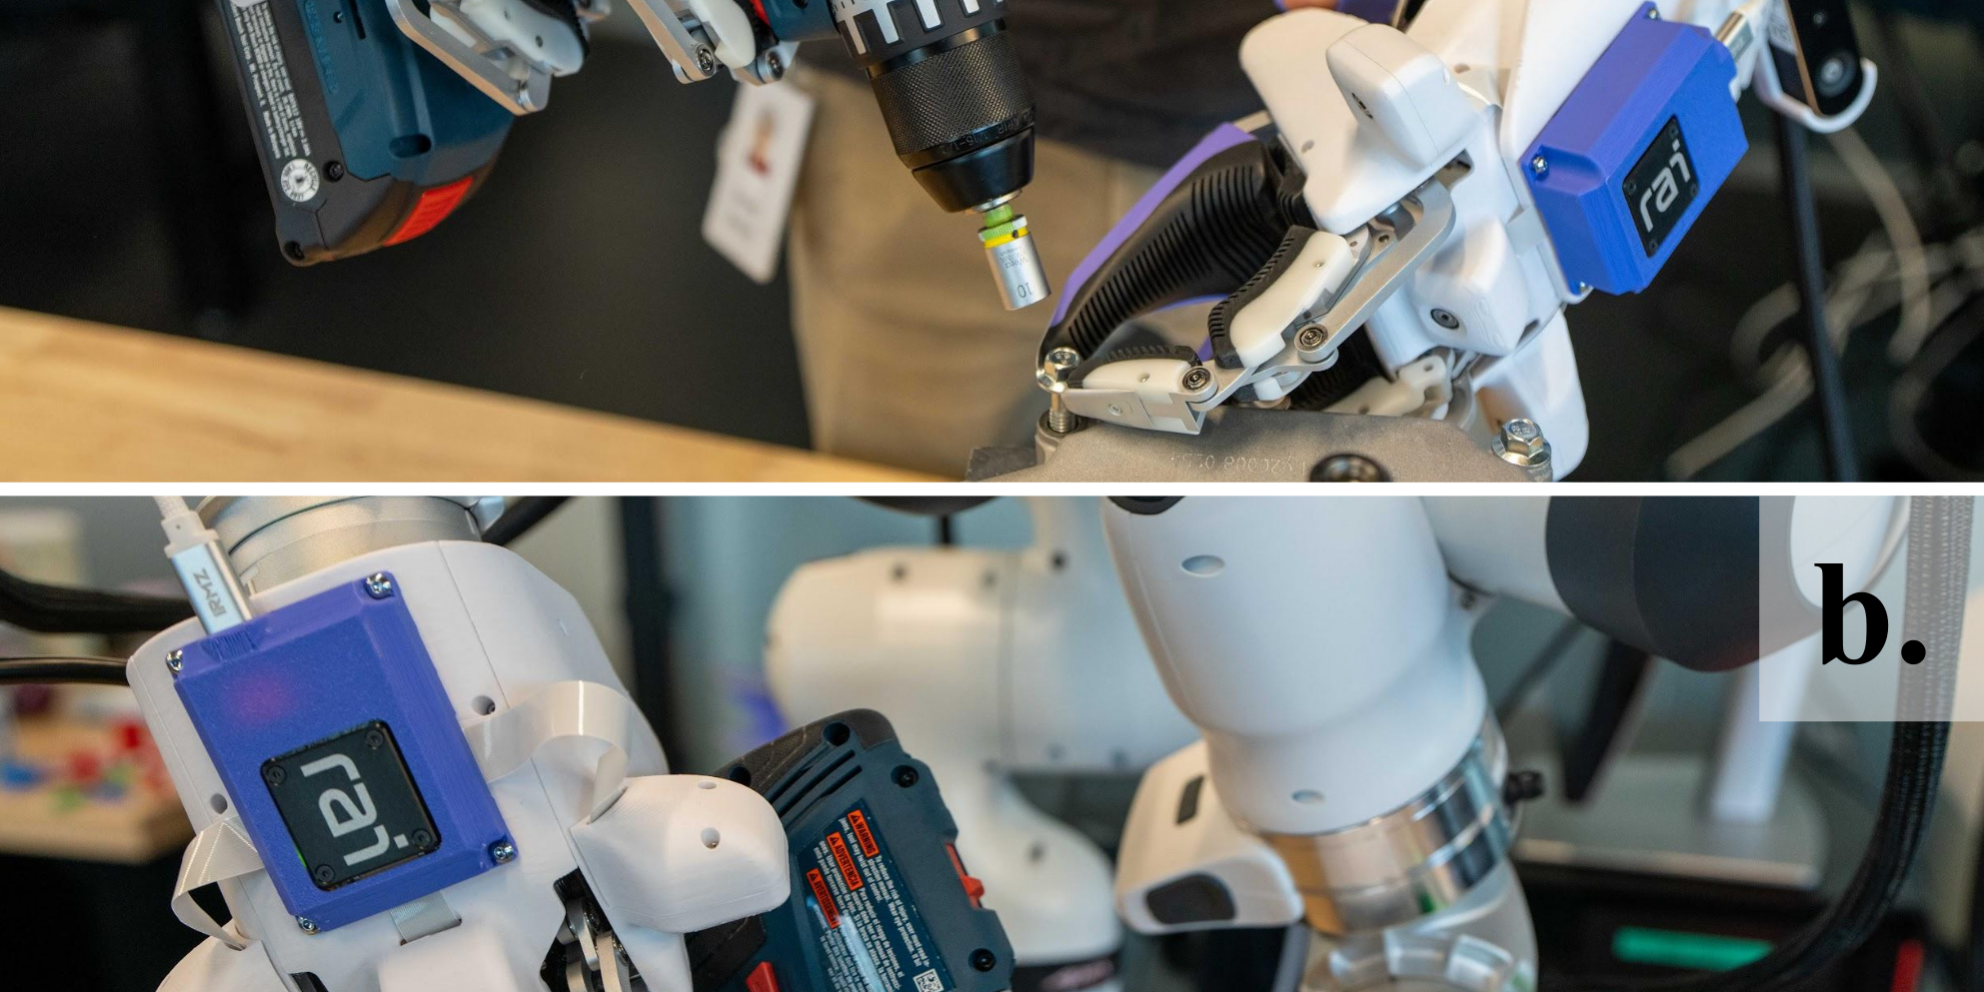
Koala Gripperが示す、把持器具とデータ収集装置の同時設計
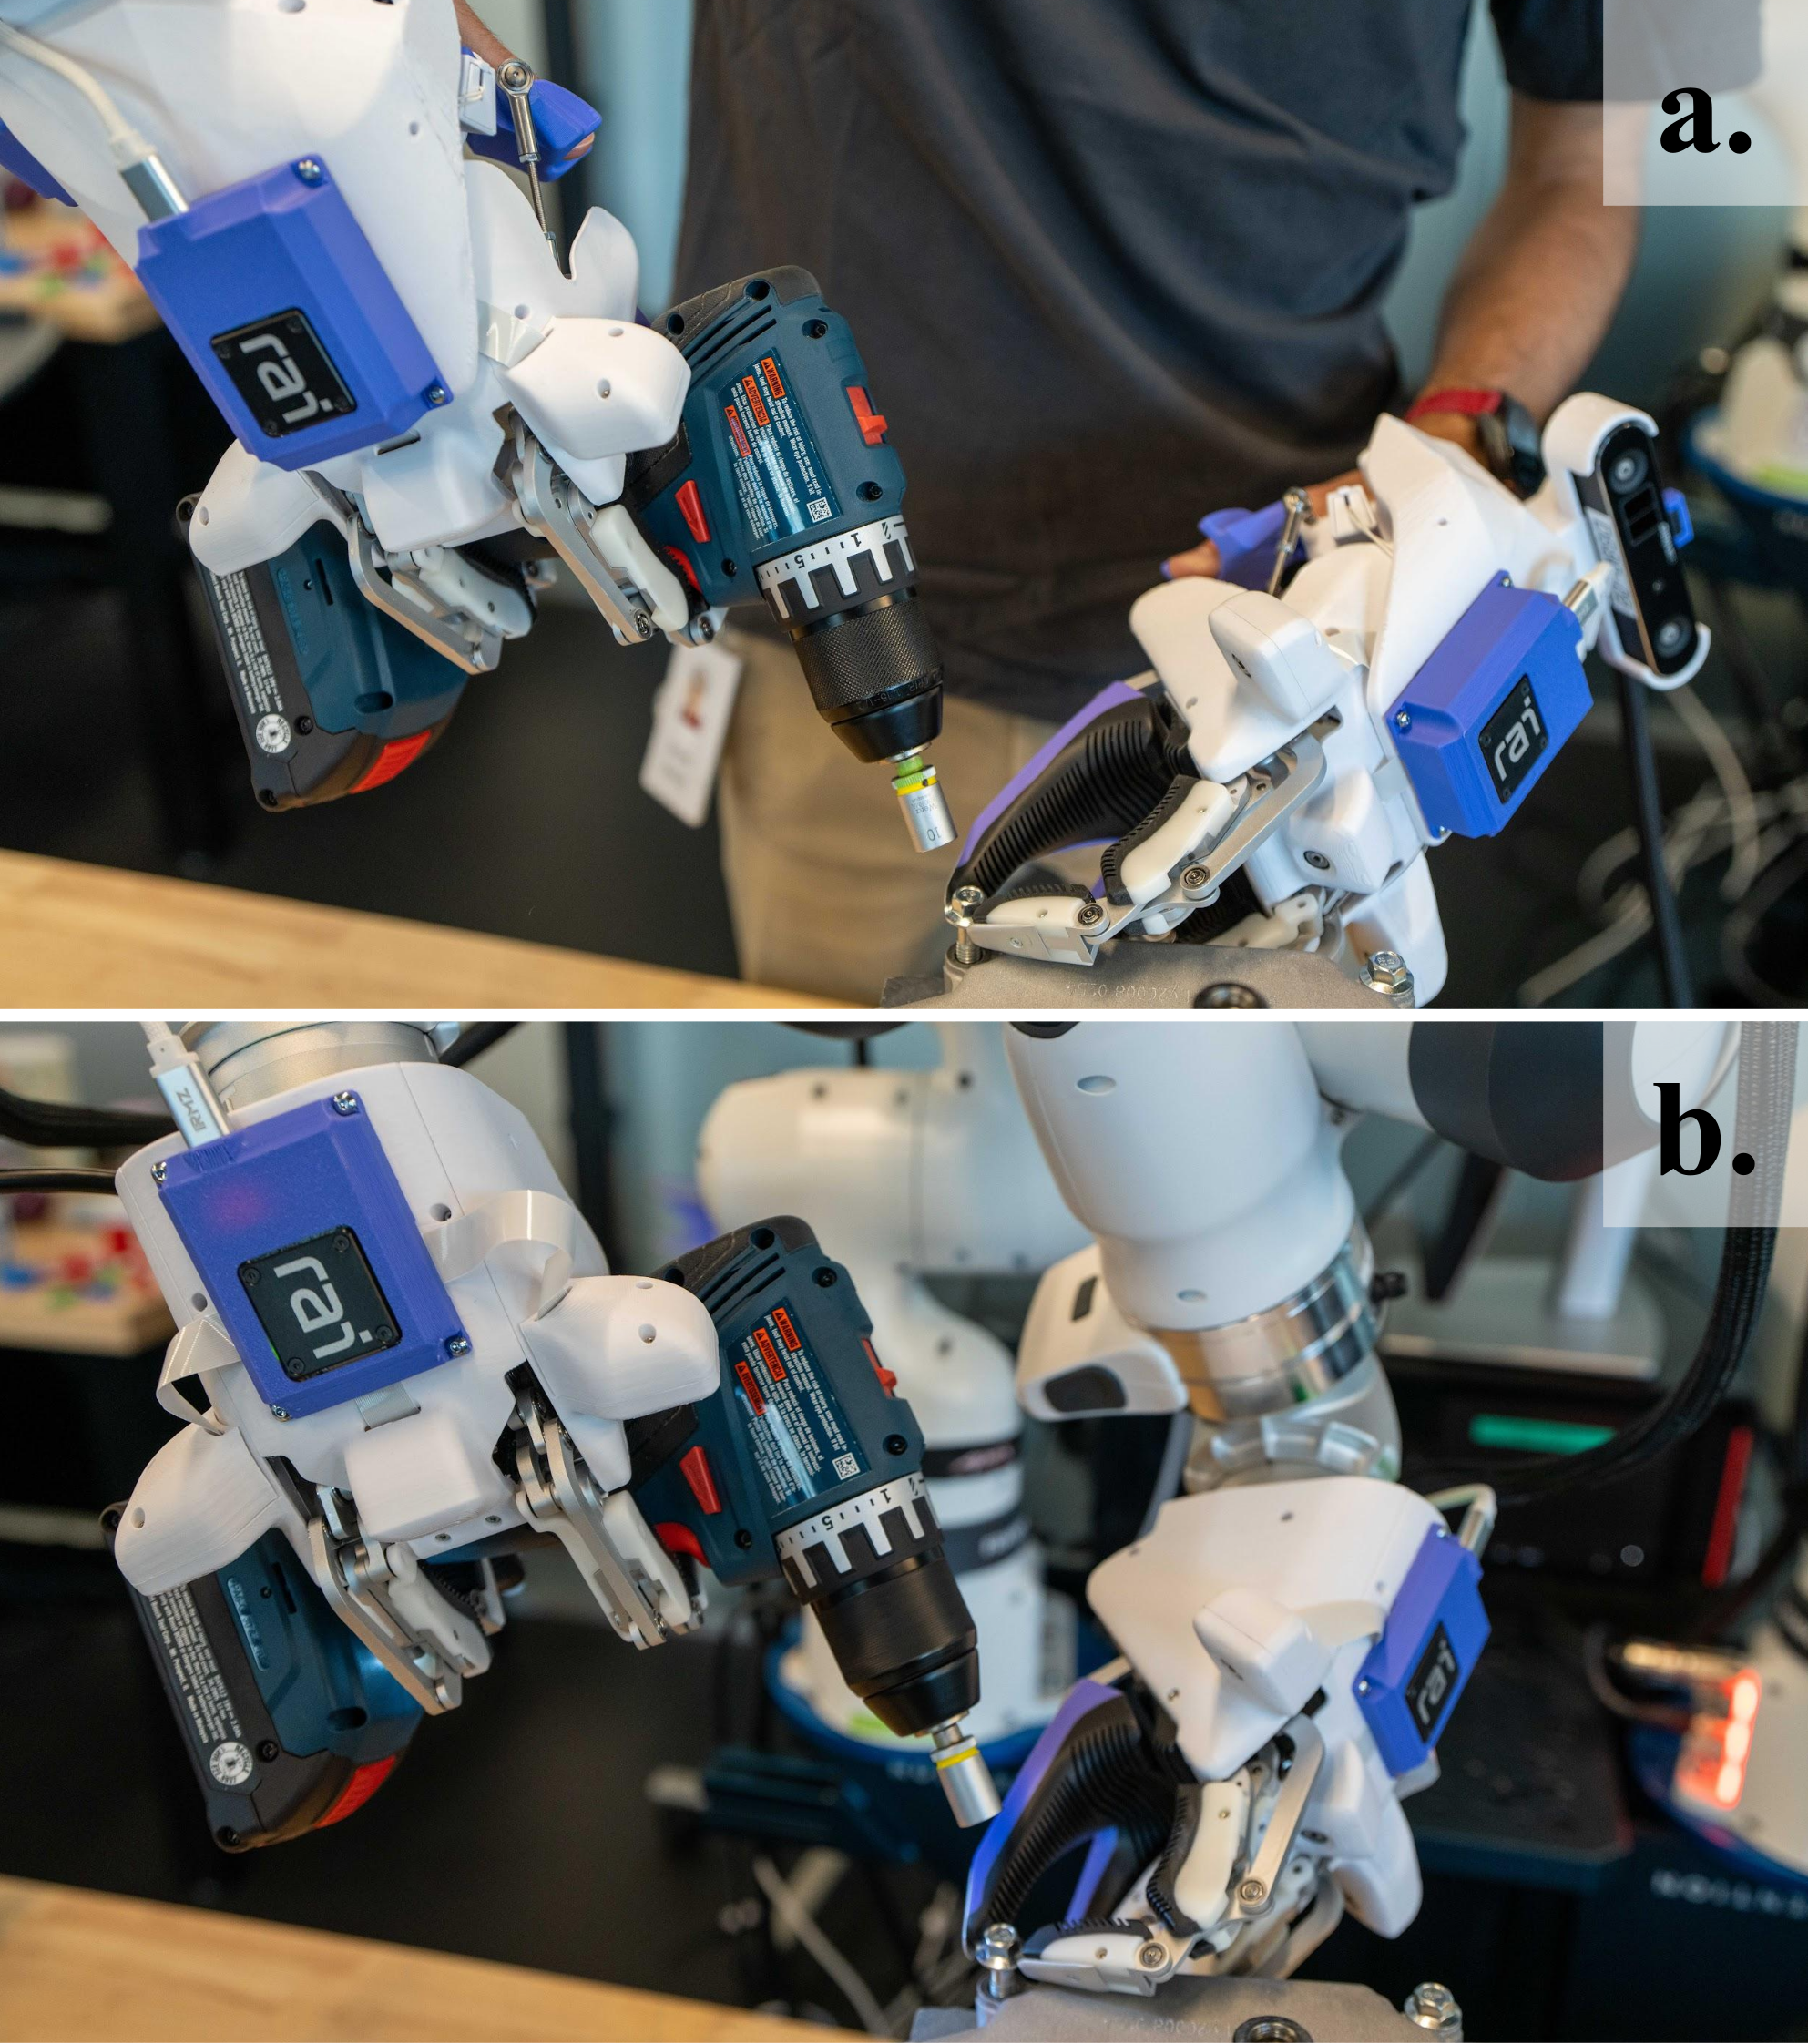
3行解説
- 把持器具とデータ収集装置を同時に設計する枠組みを提案した論文です。
- 平行グリッパーより器用さと把持能力を高めつつ、使いやすさも重視しています。
- 模倣学習のデータ収集から実行までをつなぐ構成で有効性を示しました。
ニュースの概要
米arXivのRobotics分野に、2026年8月20日付で「Koala Gripper: Co-designing Robotic Grippers and Data-Capture Devices for Scaling Dexterous Manipulation Learning」という論文が公開されました。著者らは、把持データの収集需要が高まる中で、既存のロボットグリッパーの形に合わせて収集装置を作ると、使いやすさや操作性能を犠牲にしやすいと指摘しています。そこで、データ収集用と実行用の両方を同時に設計する co-design framework を提案し、Koala Gripper システムとしてまとめました。論文では、end-to-end のデータ収集と policy execution pipeline で検証しています。
何が新しいのか
この論文の新しさは、単に新しいグリッパーを作ったことではなく、データを集める装置と、実際に動かす装置を一体で設計した点にあります。従来は、既存のロボットグリッパーに形を寄せた収集装置が多く、結果として人間が扱いやすい形や操作性能が後回しになりがちでした。Koala Gripper はその前提を見直し、器用さ、把持力、使いやすさ、拡張性を同時に狙っています。
論文では、力を最適化した finger/trigger linkage 機構、方向性を持つ reflected mass 特性、単一構造の dual-thumb、ユーザー中心の人間工学設計を挙げています。また、作動する指は backdrivable で、有効質量は数十グラム程度とされています。さらに、幅広い対象物の安定把持、工具のような強い操作、細かな仕分けを示し、模倣学習のパイプラインでも検証しました。
GA Roboticsの視点
この論文で重要なのは、「把持できるか」だけでなく「データを継続して集められるか」まで設計対象にしていることです。現場導入では、器用なハンドでも、操作が難しければ学習データの収集が止まり、PoCが長期化します。逆に、収集しやすさだけを優先すると、実機で必要な把持安定性や工具操作が不足する可能性があります。Koala Gripper は、その両方のバランスを設計段階で取ろうとした点に価値があります。
GA Roboticsの読者にとっては、ヒューマノイドやマニピュレーション用途で、どの作業を「単純把持の延長」で扱い、どの作業を「器用な操作が必要な対象」と分けるかを考える材料になります。特に、対象物の種類が多い現場や、仕分けと工具使用が混在する現場では、ハンド形状とデータ収集方法を別々に考えない方が、学習効率と運用性を両立しやすい可能性があります。
日本の現場で考えると
日本の製造・物流・サービス現場で見ると、この研究は、部品のピッキング、細かな仕分け、工具を使う保全作業、試作品のハンドリングのような用途に関係します。特に、対象物の形がばらつく現場では、平行グリッパーだけでは足りない場面が出やすく、器用さを持つ把持機構の価値が出やすいです。
一方で、導入時には通路幅や作業台の高さよりも、人がどれだけ介入せずにデータを集められるかが重要になります。模倣学習を前提にするなら、既存のWMSやMES、PLCと直接つなぐ前に、まずは対象物のばらつき、把持姿勢の再現性、安全停止のしやすさを確認した方がよいでしょう。工具使用や精密な仕分けは有望ですが、単純な箱移載だけなら過剰設計になる可能性があります。
導入・PoCで確認したいこと
- 対象物の種類を変えたときの把持成功率と落下率
- 1サイクルあたりの操作時間と、連続稼働時の性能変化
- データ収集時に人が介入した回数と、その理由の内訳
- 模倣学習後の policy execution で、収集時と同じ成功率を再現できるか
- 工具使用や細かな仕分けで、把持姿勢の再現性が保てるか
現時点で分かっていないこと
この情報だけでは、実機の具体的なサイズ、価格、量産計画、日本での提供予定は確認できません。また、論文要約には end-to-end pipeline での検証はありますが、産業現場での長期運用や保守条件までは示されていません。どの程度の対象物レンジまで安定して扱えるかも、要約だけでは詳細が不足しています。
把持の器用さだけでなく、データ収集のしやすさまで含めて考えると、導入前の評価項目はかなり変わります。自社の現場で何を測るべきか整理したい場合は、導入相談の前に論点を絞ることが有効です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

