
RoboShapeが示す点群共有の新課題 プライバシー配慮と通信負荷を両立する研究
3行解説
- RoboShapeは、点群の埋め込みを小さくしつつ認識性能を保つ研究です。
- 3つの屋内LiDARデータセットで、物体分類は98.7%維持、機微属性予測は39.3%低下としています。
- ロボットが共有する3D情報の通信量とプライバシーを同時に考える材料になります。
ニュースの概要
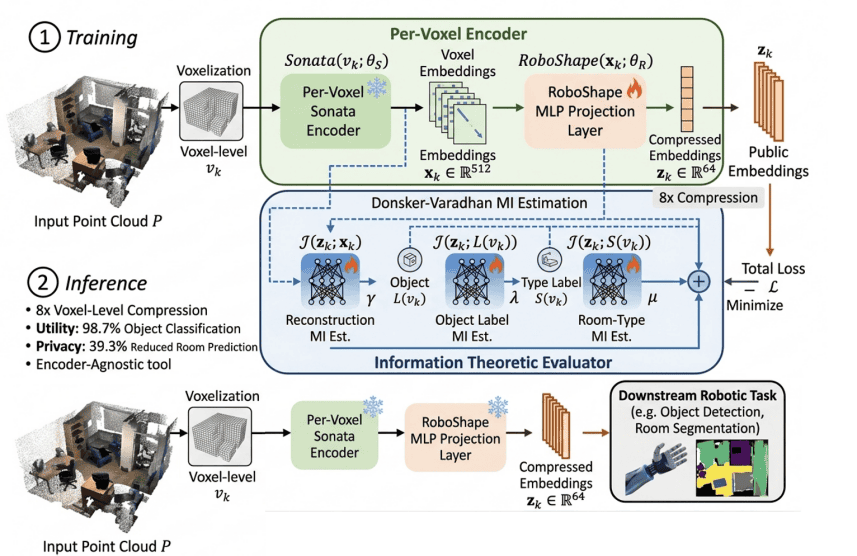
arXivのcs.ROに、2026年7月16日付で「RoboShape: Information-Theoretic Point Cloud Representations for Privacy-Aware Robot Perception」が投稿されました。著者はOguzhan Baser氏ら5人です。論文は、人間環境で動くロボットが3D点群をスキャンして共有する際、物体だけでなく部屋の用途などの敏感な空間文脈まで推定され得る点に着目しています。そこで、凍結したSonata encoderの後段に、情報理論に基づく圧縮ヘッドを追加する手法を提案しました。
何が新しいのか
新しさは、点群を単に圧縮するのではなく、「何を残し、何を落とすか」を目的関数で分けている点です。論文では、Donsker-Varadhanの相互情報量推定を使い、物体理解に必要な埋め込みとの相互情報量は高め、機微属性とは低める設計を取っています。その結果として、埋め込みサイズを87.5%小さくしながら、物体分類の有用性は98.7%維持、機微属性の予測は39.3%低下したとしています。通信量削減とプライバシー配慮を同時に狙う点が、従来の「全部送る」か「送らない」かの発想と異なります。
GA Roboticsの視点
この研究で重要なのは、凍結したSonata encoderの後段に後付けできる設計だと示していることです。つまり、既存の認識基盤を大きく作り替えずに、点群共有の出力だけを調整できる可能性があります。実務では、ロボット本体の性能よりも、ネットワーク帯域、クラウド送信量、データ管理ルールのほうが導入の壁になることがあります。今回のように埋め込みを小さくしつつ、機微属性の推定を抑える考え方は、現場展開時の設計判断に直結します。ただし、論文は研究段階であり、実運用で同じ効果が出るかは別途確認が必要です。
日本の現場で考えると
日本のオフィス、病院、商業施設、倉庫で点群を共有する場合、単なる障害物検知以上に、部屋の用途や配置から運用情報が推測される点が論点になります。たとえば、会議室、診療エリア、保管区画のような空間情報が外部に出ると、セキュリティや情報管理の観点で慎重さが必要です。一方で、現場内で完結するローカル処理や、必要最小限の特徴量だけを送る設計なら、通信負荷を抑えやすくなります。人と同じ空間を走るサービスロボットや、複数拠点で地図を共有する運用では、何をクラウドに送るかを先に決めることが重要です。
導入・PoCで確認したいこと
- 物体認識の成功率が、既存方式と比べてどこまで維持できるか。
- 点群埋め込みのサイズ削減により、送信量と遅延がどれだけ減るか。
- 機微属性の推定精度が、現場の許容水準まで下がるか。
- ネットワークが不安定な環境で、連続稼働時の再送や欠損が増えないか。
- レイアウト変更や新しい部屋で、再学習や再設定にどれだけ手間がかかるか。
現時点で分かっていないこと
論文要約では、実運用での耐久性や、異なる建物・照明・センサー条件での再現性は確認できません。また、どの程度の計算資源で動くか、既存ロボットのどの構成にそのまま組み込めるかも、提供情報だけでは不明です。日本の現場での法務・運用ルールにどう適合するかも、本文からは判断できません。
点群を使うロボットは、認識精度だけでなく、何を外に送るかも設計論点になります。日本の現場での導入可否を考える際は、通信負荷と情報管理を分けて確認することが重要です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

