
介護施設向け伴走ロボット研究、LLM対話と転倒監視を統合
3行解説
- 介護施設向けに、追従・対話・安全監視を一体化した研究論文です。
- LLMで音声指示を理解し、VLMで転倒や異常姿勢を見張ります。
- 遮蔽や急な動きに備え、アクティブジンバルで視界維持を図ります。
ニュースの概要
2026年7月22日、arXivのRobotics分野で「Multimodal-Language-Model-Driven Interaction and Companionship for Service Robots in Elderly-Care Facilities」という論文が公開されました。著者はChing-Chieh Liu氏ら3名です。論文は、高齢者介護施設で使うサービスロボットについて、単機能の支援ではなく、利用者の追従、音声対話、見守りをまとめて扱うシステムを提案しています。会話の理解には大規模言語モデル、映像の安全監視にはVLMを使う構成です。
何が新しいのか
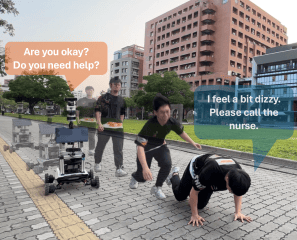
この論文の新しさは、介護施設でのロボット役割を「案内する」「話す」「見守る」に分けず、1つのシステムとして統合している点です。具体的には、active visual human-followingで利用者を追従し、LLMで音声依頼を解釈して動作に変換し、同時にVLMベースの安全エージェントが転倒関連や異常姿勢を継続監視します。さらに、遮蔽や急な動きがあっても視界を保つためにアクティブジンバルを使う点も特徴です。単なる会話ロボットでも、単なる見守りカメラでもない構成になっています。
実験結果としては、人の追従と対話を安定して行い、潜在的な転倒も検知できたとされています。ただし、本文要約から確認できるのは機能の統合と実験の方向性までで、介護現場での長時間運用や大規模導入を示す情報ではありません。研究としては、現場で必要な複数機能を1台に寄せる方向性を示した点に意味があります。
GA Roboticsの視点
この論文で注目すべき事実は、LLMによる対話とVLMによる安全監視を同時に動かしていることです。介護施設では、利用者への声かけや案内だけでなく、転倒の兆候を見逃さないことが重要です。そのため、ロボットに「会話できるか」だけでなく、「見守りを継続しながら会話を止めないか」が導入判断の軸になります。研究段階ではありますが、機能を分けて別機器で運用するより、役割統合の可能性を示した点は実用面で大きいとみられます。
一方で、介護施設の現場では、利用者の急な立ち上がり、車いす、ベッド周辺、職員の往来が重なります。こうした環境では、追従精度だけでなく、誤検知や見逃しが運用負荷に直結します。研究の価値は高いものの、実際の導入では「どこまで自律させるか」を慎重に切り分ける必要があります。
日本の現場で考えると
日本の介護施設で見ると、この研究は巡回、声かけ、利用者の案内、見守り補助に関係します。特に、廊下や共有スペースでの追従、居室前での声かけ、転倒リスクの早期検知は相性がよい領域です。反対に、ベッドサイドの狭い空間や人が密集する時間帯は、視界の遮蔽や誤認識が増えやすく、慎重に見るべきです。
また、介護現場ではロボット単体の性能より、既存の業務フローにどう入るかが重要です。異常を検知した際に誰へ通知するのか、職員の端末やナースコール、記録システムとどう連携するのかを先に決める必要があります。通信が不安定な場所では、対話や映像解析の遅延も確認したい論点です。
導入・PoCで確認したいこと
- 利用者追従の成功率と、遮蔽時に追従を再開できるまでの時間。
- 音声指示の理解率と、案内・移動支援への正しい変換率。
- 転倒・異常姿勢の検知における誤検知率と見逃し率。
- 異常検知から職員通知までの遅延時間と、通知後の介入手順。
- 連続稼働時の安定性、特にカメラ姿勢維持と再認識の挙動。
現時点で分かっていないこと
本文要約では、介護施設での実地導入結果や長時間運用の成績は確認できません。また、どの程度の施設規模やレイアウトを想定しているかも不明です。日本の介護制度や現場運用に合わせた調整方法も、提供情報からは分かりません。
介護施設でのロボット活用は、案内だけでなく見守りや緊急時対応まで含めて設計する必要があります。導入可否を考える際は、現場の動線や安全要件を整理したうえで比較するのが重要です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

