
協働ロボットの行動許可に新手法、視点の重複を証拠として数えないPACTとは
3行解説
- 協働ロボット向けに、証拠の出所を保つ行動許可手法PACTが提案されました。
- 同じ観測の繰り返しを、証拠の増加として数えない点が特徴です。
- カメラ重複のある条件でも、誤った行動許可を抑える狙いがあります。
ニュースの概要
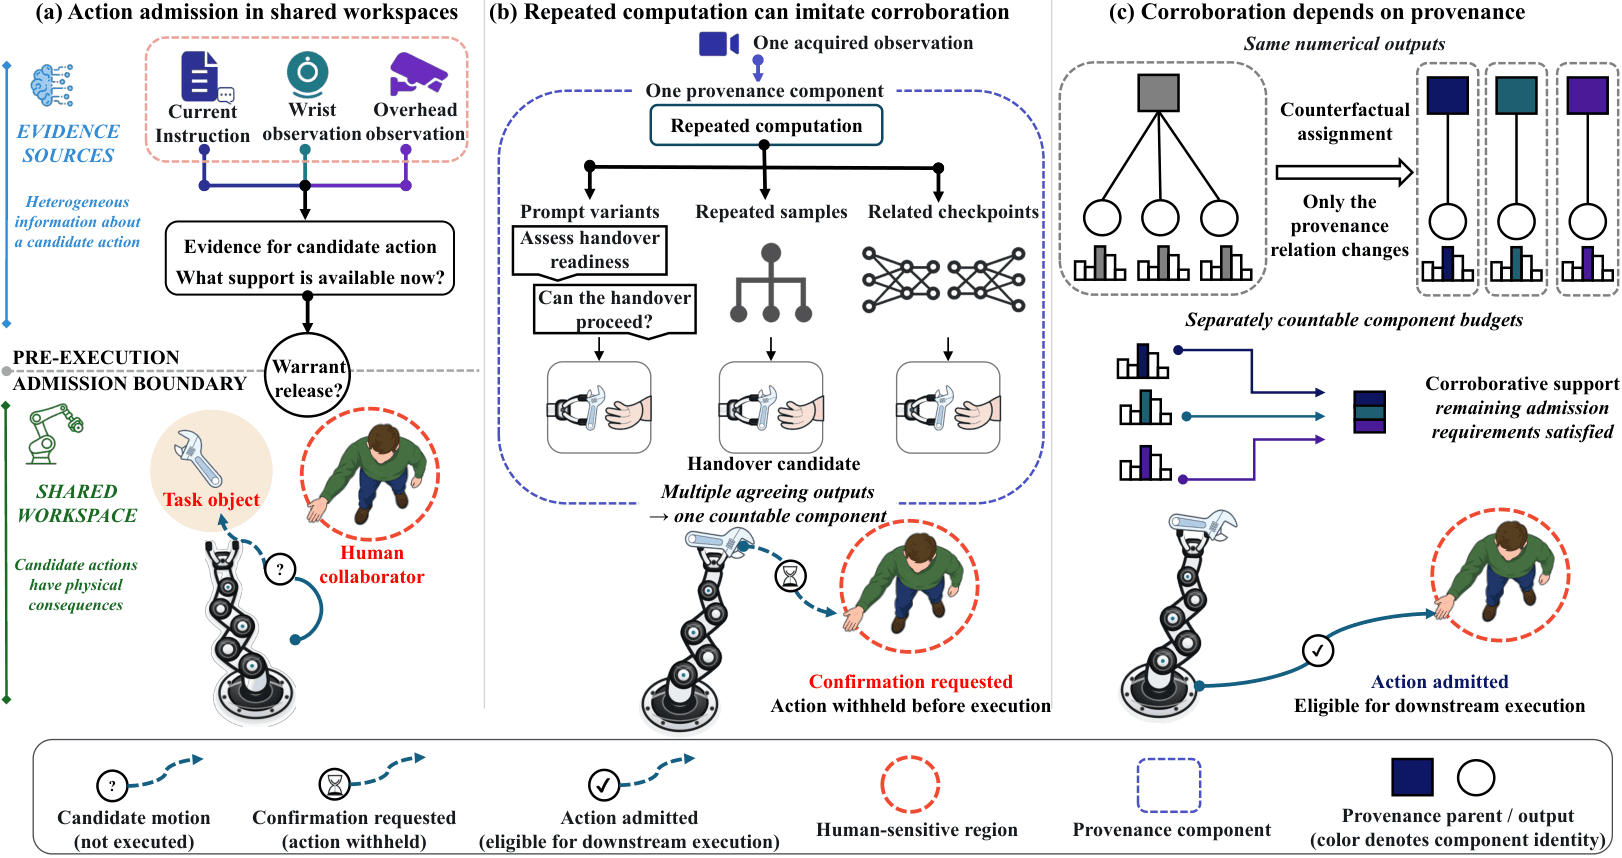
2026年8月31日、arXivのRobotics分野に「Not All Agreement Counts as Corroboration: Provenance-Conserving Multi-View Fusion for Typed Action Admission in Human-Robot Collaboration」という論文が投稿されました。著者はZekai Jin氏ら6名です。論文は、人とロボットが協働する場面で、ロボットが行動してよいかを判断するための手法PACTを提案しています。単に複数の推論結果が一致しているだけではなく、その証拠が別々の出所から来ているかを重視する点が中心です。
何が新しいのか
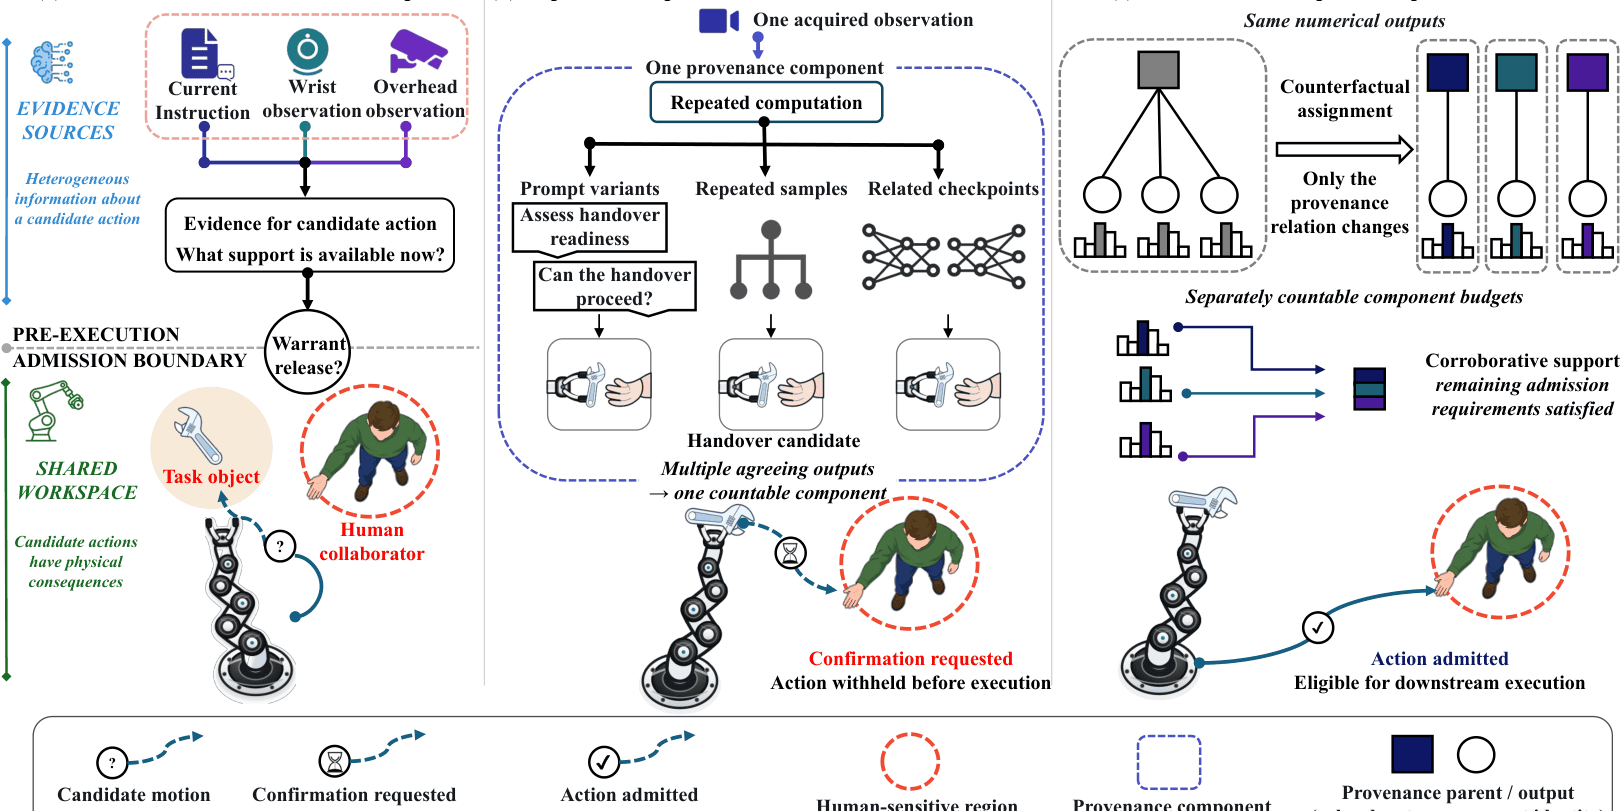
この論文の新しさは、「一致した推論」そのものではなく「証拠の出所の分かれ方」を行動許可の条件に入れたことです。著者らは、同じ観測を何度も推論しても、それだけでは新しい証拠にはならないと整理しています。PACTは、あらかじめ与えた provenance partition(証拠の分割単位)に基づいて、単位内では支持を保ちつつ、単位をまたぐ場合だけ積み上げます。さらに、条件を満たさない場合は hold、confirm、fallback に振り分ける設計です。
評価では、31,200回の評価と48のシーン群で検証し、ncsAURC 0.0861を示しました。加えて、構成的な adversarial-consensus 条件を除くと、provenance-partition aggregation は singleton aggregation より ncsAURC を0.0557改善しています。オフラインの人間-ロボット協働では、カメラ内の重複を8倍にしても、720件のtyped responsesがチェックポイントごとに変わらなかったとしています。60エピソードでは、カメラ単位でまとめたPACTが、57件中47件のreference-consistent候補を許可し、reference-inconsistent admission は観測されませんでした。
GA Roboticsの視点
この論文で実務上重要なのは、「視点が増えたから安全に判断材料も増えた」とは限らないと明示した点です。協働ロボットやサービスロボットでは、複数カメラや複数推論器を使うほど、見かけ上の一致が増えやすくなります。しかし、同じ映像を別経路で見ているだけなら、証拠は増えていません。PACTはその点を数理的に扱い、行動を即許可せず、保留・確認・フォールバックへ分けるため、現場の安全設計に近い考え方だといえます。導入判断では、認識モデルの精度だけでなく、許可ロジックの設計が重要になります。
日本の現場で考えると
日本の製造・物流・サービス現場では、協働ロボットが人の近くで動く場面ほど、この考え方が効きます。たとえば、複数カメラで作業者や部材を見ているライン、棚前でのピッキング支援、受付や案内で人の動きを見ながら応答する用途です。一方で、視野が重なりやすい狭い通路や、同じ対象を複数視点で見ているだけの構成では、証拠の重複を新情報と誤認しやすくなります。既存設備との連携では、WMSやMES、PLCからの状態情報と、視覚情報をどう切り分けるかも論点になります。
向いているのは、行動の前に確認段階を挟める作業です。たとえば、対象物の確認、作業開始の許可、危険時の停止判断などです。慎重に見るべきなのは、視点の独立性が低い現場や、誤許可の影響が大きい工程です。人とロボットの距離が近いほど、単なる認識率よりも「どの証拠で動いたか」が重要になります。
導入・PoCで確認したいこと
- カメラ重複や視点重なりがある条件で、誤った行動許可が増えないか。
- hold、confirm、fallback の切り替えが、現場の停止時間にどれだけ影響するか。
- 同じ対象を複数視点で見たとき、許可判断がどの程度安定するか。
- reference-consistent な候補の許可率と、reference-inconsistent の混入率。
- レイアウト変更やカメラ追加時に、証拠の分割設定をどれだけ再調整する必要があるか。
現時点で分かっていないこと
この情報だけでは、実際の日本現場でどのセンサー構成まで有効かは確認できません。論文はオフライン評価が中心で、実機の協働ラインにそのまま適用した結果は示されていません。また、どの程度の計算負荷で動くか、既存のロボット制御系や安全PLCとどう統合するかも本文要約からは分かりません。
協働ロボットの導入では、認識精度だけでなく「どの条件で行動を許可するか」が安全性を左右します。日本の現場でPoCを組む際も、この観点を先に整理しておくと判断しやすくなります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

