
GPU並列の世界モデルでISS自律ドッキングを改善、PoC設計の論点も示す新研究
3行解説
- ISSへの自律ドッキングに、世界モデルを使う研究が公開された。
- GPU並列シミュレーションで学習データを大量生成し、成功率を比較した。
- 未知ポートでの一般化と、異常物体の検知精度も報告している。
ニュースの概要
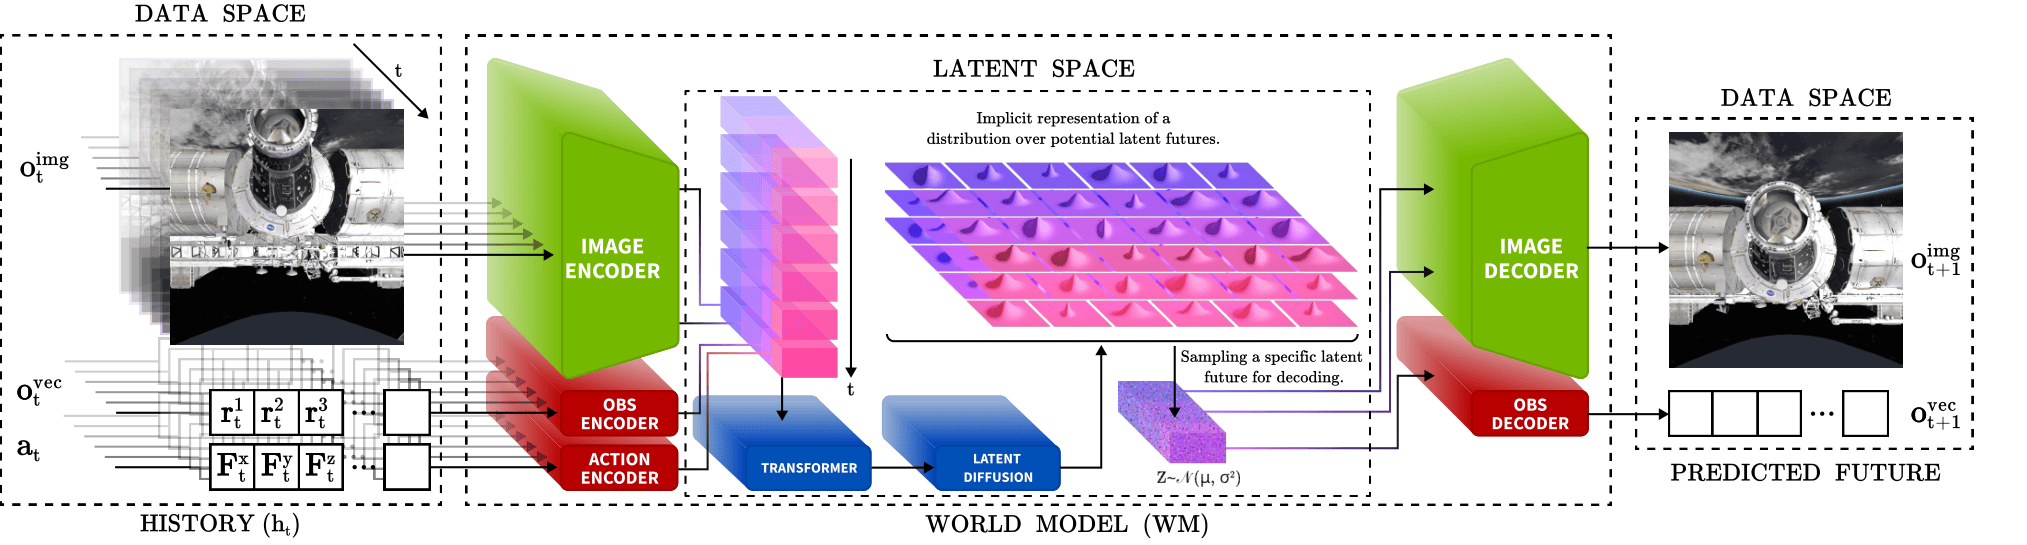
arXivのRobotics分野で、2026年9月2日に「GPU-Accelerated Astrodynamics World Models for Spacecraft Rendezvous and Proximity Operations」という論文が公開されました。著者はDuncan Eddy氏ら4名です。論文は、宇宙機のランデブーと近接運用に世界モデルを適用する手法を提案しています。あわせて、JAXベースのISSドッキング環境と、Transformerベースの世界モデル「Out-of-this-World-Model」を紹介しています。
研究では、軌道と姿勢のダイナミクスをGPUで並列シミュレーションし、学習に必要な大量の状態・行動遷移を生成します。そのうえで、ISSへの自律ドッキングを対象に、制約条件のある接近運用での性能を評価しています。論文は、環境とモデル構成をオープンソース化したとも述べています。
何が新しいのか
新しい点は、宇宙機の接近・ドッキングという領域に、ロボティクスやゲーム分野で使われてきた世界モデルの考え方を持ち込んだことです。世界モデルは、過去の軌跡データから状態遷移と観測を同時に学び、将来を複数ステップ予測できます。今回の研究では、相対運動の状態と機体固定カメラ画像を潜在表現にまとめ、推力やトルクの指令に応じた変化を予測します。
論文では、従来のDreamerV3系ベースラインより、少ない学習パラメータとハイパーパラメータで上回ったとしています。また、未来観測の分布を出し、不確実性も扱える点が特徴です。実験結果としては、ISSへのドッキング成功率が53%で、強化学習ベースラインの29%を上回りました。未学習のポートでは40%対17%と、一般化性能の差も示しています。
| 比較項目 | 本研究 | ベースライン |
|---|---|---|
| ドッキング成功率 | 53% | 29% |
| 未学習ポートでの成功率 | 40% | 17% |
| 異常物体分類精度 | 98% | 記載なし |
GA Roboticsの視点
この研究で実用上重要なのは、GPU並列シミュレーションで学習データを大量に作り、しかも不確実性付きで予測する点です。実機データが集めにくい領域では、まずシミュレーションで学習し、未知条件に対する弱さをどこまで減らせるかが導入可否を左右します。今回のように、少ないパラメータでベースラインを上回り、未学習ポートでも成功率を伸ばした結果は、単なる研究性能ではなく、検証コストを抑えながら自律化を進める方向性として評価できます。
一方で、対象は宇宙機であり、地上の工場や倉庫にそのまま置き換えられるわけではありません。ただ、接近・停止・回避のように安全制約が強い作業では、世界モデルの考え方は参考になります。特に、異常物体を98%で分類できた点は、未知物体が混じる現場での安全確認フローを考えるうえで示唆があります。
日本の現場で考えると
日本の製造・物流現場でこの研究を読むなら、注目点は「実機を動かす前に、どこまでシミュレーションで失敗を減らせるか」です。たとえば、狭い通路での接近、停止位置の微調整、障害物を避けながらの進入のような作業は、接近運用の考え方と近い部分があります。逆に、毎回レイアウトが変わる現場や、想定外の人・台車・荷姿が頻繁に入る現場では、未知条件への強さを慎重に見る必要があります。
また、世界モデルは「次に何が起きるか」を確率つきで出すため、単独で完結するより、既存の安全柵、立入検知、停止ロジック、WMSやMESとの連携と組み合わせて使う前提が現実的です。通信遅延やセンサーの見え方の差も、シミュレーションと実機の差分として確認が必要です。導入判断では、成功率だけでなく、介入が必要になる場面をどれだけ減らせるかが重要になります。
導入・PoCで確認したいこと
- シミュレーションで生成した状態・行動遷移が、実機の挙動をどの程度再現できるか。
- 接近・停止・ドッキングに相当する作業の成功率と、失敗時の復帰手順。
- 未知の対象やレイアウト変更時に、成功率がどれだけ落ちるか。
- 異常物体や想定外対象を検知した際の介入回数と、停止までの時間。
- 連続稼働時に、予測の不確実性がどの程度増えるか。
現時点で分かっていないこと
この論文だけでは、実機での検証範囲や、どの程度の環境差まで耐えられるかは確認できません。日本の現場に適用する場合の要件、たとえば通路幅、通信条件、既存設備との接続方法も本文にはありません。また、オープンソース化された環境とモデルが、どこまで再利用しやすいかも、提供情報だけでは判断できません。
自律化の検討では、モデルの精度だけでなく、学習データの作り方や安全確認の設計が重要です。現場で何を測るべきかを整理したい場合は、導入前の論点を一緒に確認できます。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

