
VLAロボットの失敗検知を高精度化、FailureSpotが示す現場監視の考え方
3行解説
- VLAモデルの失敗を、動作の途中時点まで細かく検知する研究です。
- 人手ラベルを増やしすぎず、弱教師信号とアクティブラーニングを使います。
- 長時間の自律実行で、停止判断や再実行判断を助ける狙いがあります。
ニュースの概要
arXivのcs.ROに、Jie Ma氏ら3名による論文「FailureSpot: Label-Efficient Timestamp-Level Failure Detection for Vision-Language-Action Models」が2026年9月3日に公開されました。対象は、Vision-Language-Action(VLA)モデルを使うロボット操作です。論文は、長時間の実行中に起きる予測しづらい失敗を、より細かい時点で検知する方法を提案しています。
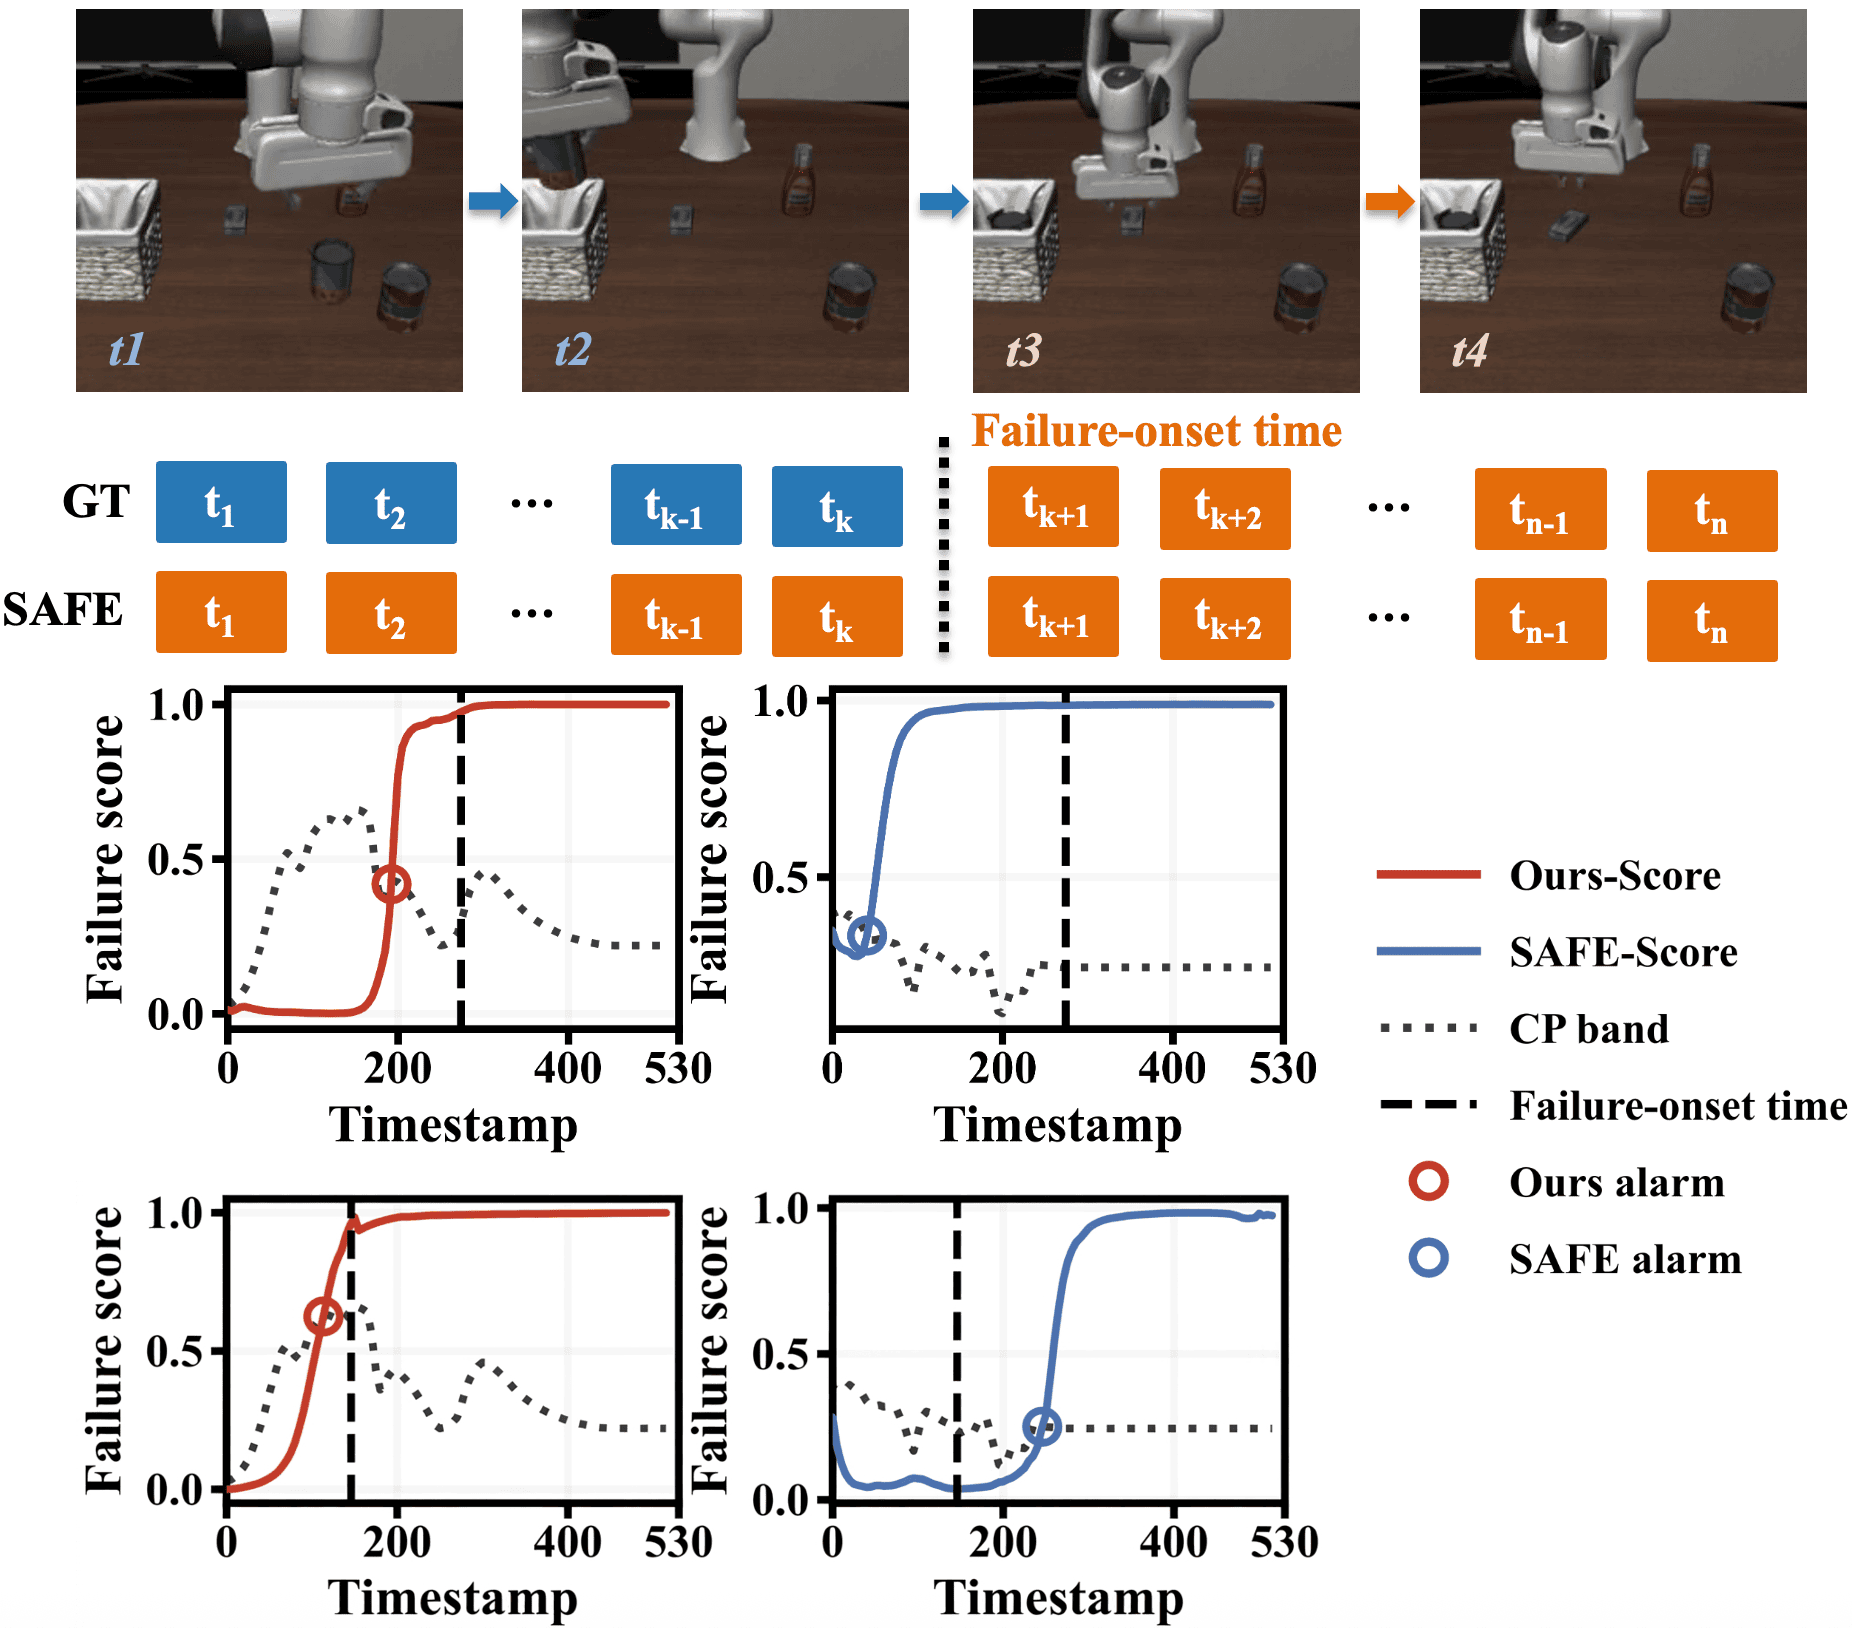
従来の手法では、失敗を画像ベースで後から見つけるものや、VLA内部表現を使って事前に検知するものがありました。ただし、軌跡全体に失敗ラベルを付けると、失敗前の正常な動作まで失敗として扱ってしまう問題がありました。FailureSpotは、このラベルのずれを減らしながら、注釈コストも抑えることを狙っています。
何が新しいのか
新しさは、タイムスタンプ単位の失敗検知を、できるだけ少ないラベルで実現しようとしている点です。論文ではまず、未ラベルのVLA動作チャンクから弱教師信号を作ります。そこでは、連続チャンクの不一致、動きが止まる・ほとんど動かない状態、急なランダム動作などを異常の手がかりとして使います。
そのうえで、アクティブラーニングを使い、特に不確実な軌跡だけを選んでタイムスタンプ注釈を付けます。つまり、すべてのデータに細かい人手ラベルを付けるのではなく、必要なところに注釈を集中させる設計です。論文は、複数のVLAポリシーで、タイムスタンプ単位と軌跡単位の両方の失敗検知性能が改善したとしています。
GA Roboticsの視点
この論文で重要なのは、失敗検知を「ロボットが止まった後に気づく仕組み」ではなく、動作の途中で異常兆候を拾う仕組みとして設計している点です。特に、停止・アイドル・不自然に荒い動きといったパターンを弱教師信号に使うため、現場で起きやすい“動いているように見えるが実は失敗している”状態を監視しやすい可能性があります。
一方で、これはVLAの内部挙動を前提にした失敗検知です。したがって、導入判断ではロボット本体の性能だけでなく、監視ログの取り方や、異常時に止めるか再試行するかの運用設計まで含めて考える必要があります。安全性の向上だけでなく、無駄な停止ややり直しを減らせるかが実用面の焦点になります。
日本の現場で考えると
日本の製造・物流現場では、VLA系ロボットを使う場合でも、すべてを完全自律に任せるより、異常兆候を早く見つけて止める設計が現実的です。たとえば、ピッキング、簡易搬送、巡回、棚前での把持動作などでは、動作が止まる、同じ動きを繰り返す、急に乱暴な軌道になる、といった兆候が失敗の前触れになりやすいと考えられます。
一方で、通路が狭い、周囲に人が多い、対象物の置き方が毎回変わる、既存のWMSやMESと連携して状態を返す必要がある、といった環境では、失敗検知だけでは足りません。異常を検知した後に、誰へ通知するか、どの時点で停止するか、復帰に何秒かかるかまで決めておく必要があります。現場では、検知精度よりも、誤停止の少なさと復旧の速さが運用コストを左右します。
導入・PoCで確認したいこと
- タイムスタンプ単位で、失敗をどの程度の遅れで検知できるか。
- 正常動作を失敗と誤判定する割合がどれくらいか。
- 停止・アイドル・乱暴な動きなどの異常兆候を、どの作業で拾いやすいか。
- 不確実な軌跡だけに注釈を付けた場合、検知性能がどこまで維持できるか。
- 異常検知後の停止、再実行、復帰にかかる時間と人の介入回数。
現時点で分かっていないこと
論文要約では、どのVLAポリシーを使ったのか、どのタスクで評価したのか、実機ロボットでの検証かシミュレーション中心かは確認できません。また、日本の現場で必要になる安全認証や既存設備との連携条件も、提供情報だけでは分かりません。
さらに、アクティブラーニングで選ぶ「不確実な軌跡」の具体的な選定基準や、必要な注釈工数の削減幅も、要約だけでは判断できません。導入検討では、論文本文や実装公開の有無を確認したうえで、現場条件に合わせて評価する必要があります。
VLAロボットを現場で使うほど、動作そのものだけでなく「失敗をどう早く見つけるか」が重要になります。導入相談では、監視設計やPoCで見るべき指標も含めて整理できます。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

