
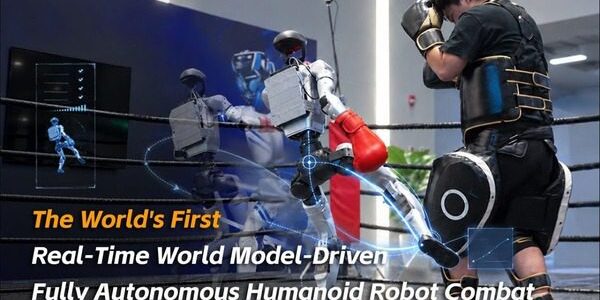
Unitreeがリアルタイム世界モデル搭載ヒューマノイドの対人ボクシング映像を公開
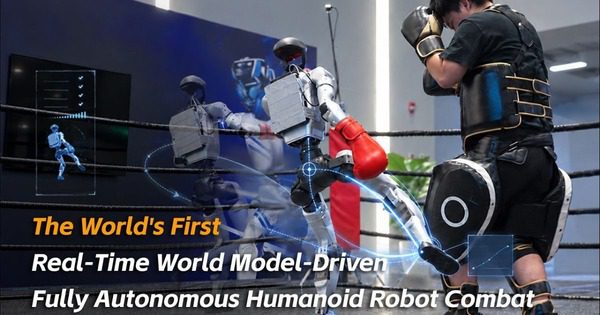
3行解説
- Unitreeが、ヒューマノイドと人のボクシング対決映像を公開した。
- 映像には「Record video in real-time, no acceleration」と表示された。
- リアルタイム世界モデル「UnifoLM-X2-1.0」の動的応答を示す内容だった。
ニュースの概要
Unitreeは2026年9月7日、ヒューマノイドロボットと人によるボクシング対決の動画をSNSとYouTubeで公開しました。映像には「Record video in real-time, no acceleration」という字幕が入り、録画の早送りではなく実時間で撮影したことを示しています。記事では、このヒューマノイドにリアルタイム世界モデル「UnifoLM-X2-1.0」が搭載されていると伝えています。後半には6分割の解析映像も登場し、複数の未来シナリオを内部で予測している様子が可視化されていると説明されています。
何が新しいのか
今回の新しさは、単にヒューマノイドが動いたという話ではなく、相手の動きに合わせて行動を組み立て直すような対人的で不確実な状況を、リアルタイム世界モデルで扱っている点です。記事では、ボクシングのような格闘動作に必要な「瞬時のプランニング」「意思決定」「動的なインタラクティブ実行」の3要素を突破したとしています。さらに、6分割の解析映像によって、内部で複数の未来を見ながら動いていることを示唆しており、従来の定型動作デモよりも一段難しい領域に踏み込んだ内容です。
GA Roboticsの視点
このニュースで注目すべきなのは、高速な対人反応を要する場面でヒューマノイドの制御がどこまで成立しているかが示された点です。ただし、ボクシングは実運用の代表例ではなく、接触や予測不能な動きが前提のため、そのまま現場導入の根拠にはなりません。むしろ、こうしたデモは「動ける」ことと「安全に使える」ことが別問題だと教えてくれます。導入判断では、見栄えの良さよりも、停止条件や接触時の挙動、失敗からの復帰が安定しているかを見極める必要があります。
日本の現場で考えると
日本の製造・物流・サービス現場でこの種の技術を考えるなら、まずは人と近い距離で動く案内、巡回、デモ、受付補助のような用途が現実的です。一方で、ボクシングのように相手の動きが激しく変わる作業は、一般の現場では安全面のハードルが高く、慎重に見るべきです。通路幅や段差、周囲の人の動線、接触時の安全停止、既存設備との干渉は必ず確認が必要です。WMSやMES、PLCとつなぐ以前に、まずは「人の近くでどこまで動かしてよいか」を決めることが先になります。
導入・PoCで確認したいこと
- 実時間制御かどうか。映像のように遅延なく動けるかを確認する。
- 相手や障害物の動きが変わったときの成功率と復帰時間を測る。
- 接触が起きた場合の停止挙動と、人への安全性を確認する。
- 連続稼働時に動作精度が落ちないか、介入回数を記録する。
- 6分割解析のような予測処理が、現場の通信や計算資源で再現できるかを見る。
現時点で分かっていないこと
記事からは、UnifoLM-X2-1.0の詳細な性能指標や学習方法は確認できません。また、今回の映像がどの機種で撮影されたのか、実運用を想定した安全設計がどこまであるのかも本文だけでは不明です。日本での提供予定や、一般の業務用途に転用できる条件も示されていません。
こうした対人動作のデモは、ヒューマノイドの可能性を示す一方で、実運用では安全性や再現性の確認が欠かせません。導入検討では、用途に合う動作範囲を整理したうえで比較することが重要です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。
出典: ロボスタ

