
危険環境での探索判断を変える、情報価値とリスクの評価手法
3行解説
- 危険環境で、情報を取りに行く価値と失敗リスクを同時に評価する研究です。
- Prelecの確率重み付けを使い、保守的から攻撃的まで方針を切り替えられます。
- 失敗で探索が打ち切られる状況では、機体損失の回避が重要になると示しました。
ニュースの概要
arXivのロボティクス分野で、Alkesh K. Srivastava氏ら4名による論文「When Information is Worth the Risk: Behavioral Valuation for Hazardous Robotic Exploration」が公開されました。投稿日は2026年9月9日で、コメント欄にはISRR 2026採択とあります。論文は、危険な地形、放射線、火災、地雷、構造損傷などがある環境で、ロボットが探索しながら地図化や観測を行う場面を対象にしています。そこで、情報を増やすための行動そのものが失敗を招くことがある、という前提で問題を整理しています。
何が新しいのか
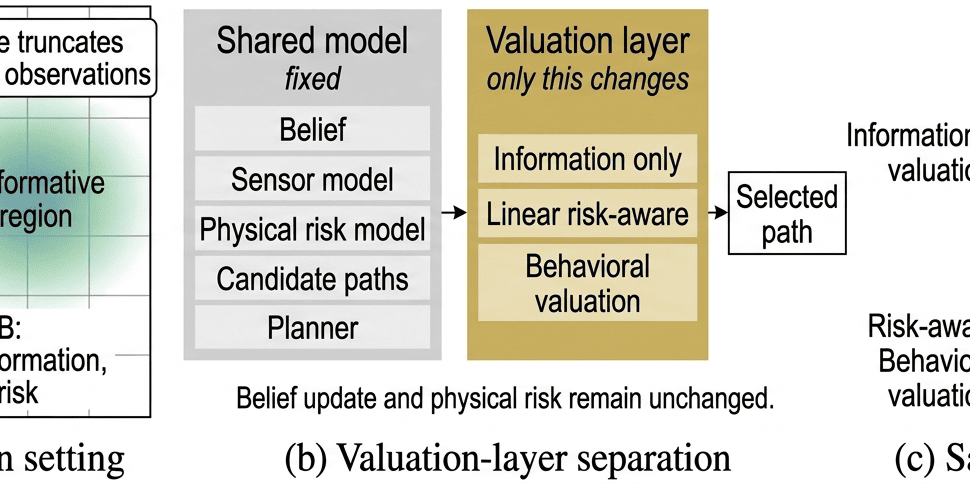
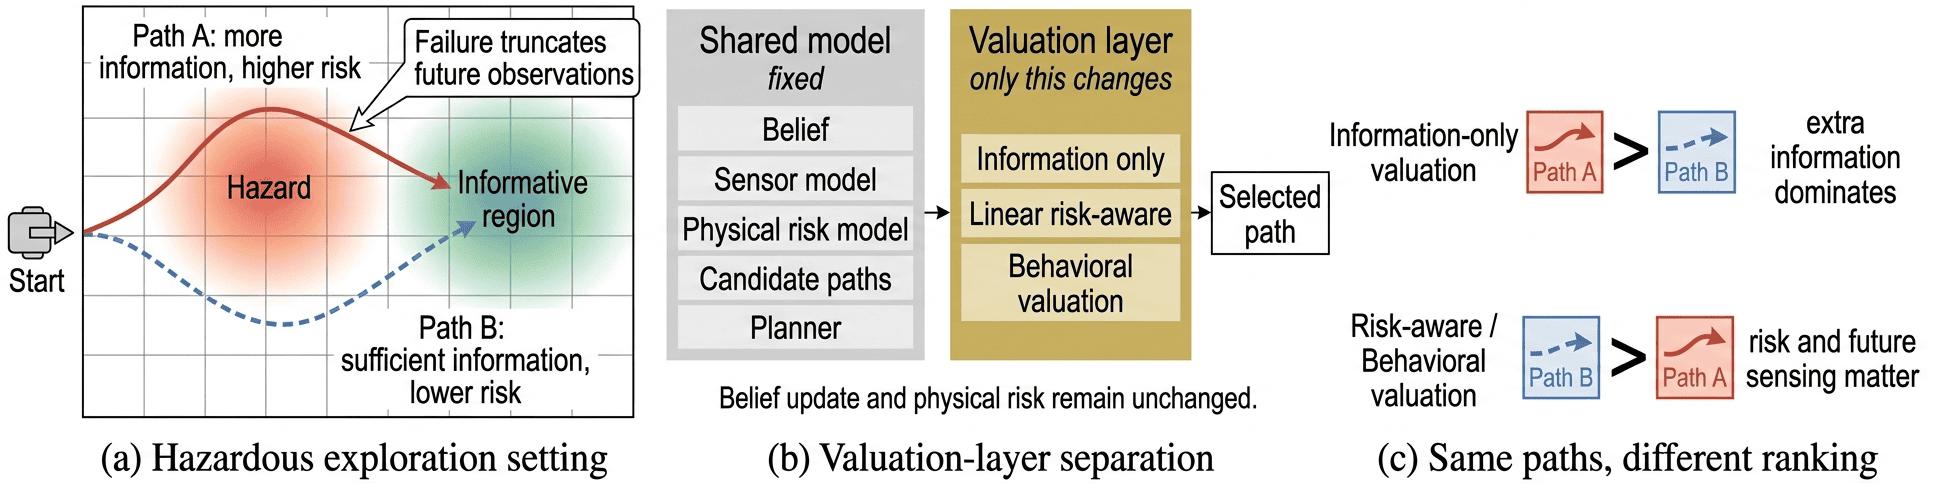
この研究の新しさは、経路計画そのものを大きく変えるのではなく、feasible pathsを順位づけするスカラー目的関数だけを変えて、情報と危険のバランスを調整している点です。具体的には、belief update、sensor model、physical risk model、finite-horizon informative plannerは固定し、評価層にrisk-augmented Behavioral Information objectiveを導入しています。さらに、Prelec probability weightingを使うことで、保守的から攻撃的までの解釈しやすい評価パラメータを持たせています。実験では、大規模なfailure-truncated grid-worldで、評価関数を変えるだけでも情報-リスクのフロンティアが変わることを示しました。
GA Roboticsの視点
注目点は、「どれだけ情報が増えるか」ではなく「その情報を取りに行く価値が危険に見合うか」を明示的に扱っていることです。危険環境では、1回の失敗で以後の観測機会が失われるため、単純に情報量が大きい経路が最適とは限りません。論文は、評価パラメータによって高情報・高リスク経路と低情報・低リスク経路の切り替え境界が生まれると示しており、現場ごとに方針を変える考え方に近いです。導入判断では、探索性能だけでなく、失敗時にどこで撤退するかを設計に含める必要があるとみられます。
日本の現場で考えると
日本でこの考え方が効くのは、工場の高温区域、災害後の建屋内、プラントやインフラの点検など、近づくこと自体にリスクがある現場です。特に、通路が狭い、床面が不安定、視界が悪い、通信が途切れやすいといった条件では、情報収集を続けるほど危険が増えることがあります。一方で、危険源の位置を早く把握したい現場では、ある程度攻めた探索が必要になる場合もあります。つまり、向いているのは「観測価値が高いが、撤退条件を明確にできる現場」で、慎重に見るべきなのは「失敗しても継続観測できる前提がないのに、奥まで入り続ける運用」です。
導入・PoCで確認したいこと
- 危険区域での探索成功率と、途中で打ち切られた割合。
- 1回の探索で得られる観測量と、失敗までの時間の関係。
- 保守的設定と攻撃的設定での、人の介入回数と撤退判断の違い。
- 通信断やセンサー異常が起きたときの、復旧時間と再探索の必要回数。
- 現場条件を変えたときに、評価パラメータの再調整がどれだけ必要か。
現時点で分かっていないこと
この情報だけでは、実機での検証対象、対象センサー、移動機構、屋内外の適用範囲は確認できません。また、grid-world実験の結果が実環境でどこまで再現されるかも、本文要約だけでは判断できません。日本の現場向けの実装条件や運用コストも、提供情報にはありません。
危険環境での探索や点検を検討する場合は、まず現場で「どこまで近づくべきか」を決める判断軸が重要です。PoC設計の考え方を整理したい企業は、導入相談で要件を一緒に整理できます。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

