
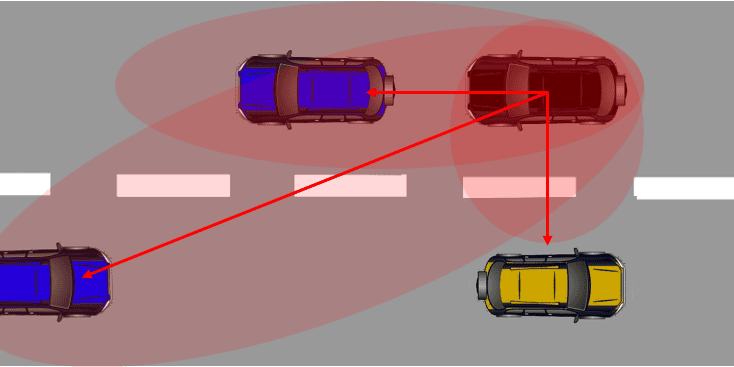
自動運転のVRU危険度を共通指標で評価 arXiv論文が示す安全検証の新しい見方
3行解説
- 歩行者などVRU向けの危険度指標を新たに提案した論文です。
- シナリオごとに分けない共通の危険度予測枠組みも示しました。
- DeepAccidentで評価し、歩行者分類は最大50%改善としています。
ニュースの概要
arXivのcs.ROに、2026年7月24日付で「Scenario-Independent Criticality Assessment and Prediction for Vulnerable Road Users in Autonomous Driving」という論文が公開されました。著者はJörg Gamerdinger氏ら5名です。論文は、自動運転の安全評価に必要な危険度指標について、歩行者や自転車などのVRU(交通弱者)を対象にした新しい指標を提案しています。あわせて、特定のシナリオに依存しない危険度予測の枠組みを、全ての交通参加者クラスに適用できる形で示しています。
何が新しいのか
この論文の新しさは、従来の危険度指標が「特定の場面向け」で、しかも車両同士の相互作用に寄りがちだった点を補おうとしていることです。VRUは動きが読みづらく、同じ交差点でも車両より評価が難しいため、歩行者を別扱いにした指標が必要だとしています。さらに、場面ごとに指標を作り分ける複雑さを避けるため、シナリオ非依存の予測枠組みを提案しています。
評価ではDeepAccidentデータセットを使い、提案したVRU向け指標が歩行者の危険度分類性能を最大50%改善したとしています。また、危険度予測枠組みは既存の最先端手法より275%優れ、F1スコア0.96を達成したと記載されています。つまり、単に検出するだけでなく、「どの対象をどれだけ危険とみなすか」を共通の物差しで扱おうとしている点がポイントです。
GA Roboticsの視点
注目すべきは、VRU向けの危険度指標と、シナリオ非依存の予測枠組みを分けて示している点です。自動運転や配送ロボットの安全評価では、検出精度だけでなく「その対象が本当に危険か」を説明できることが重要になります。F1スコア0.96という結果は、少なくとも論文上は評価の安定性が高いことを示しますが、実運用では現場ごとの交通密度や歩行者の振る舞いで性能が変わる可能性があります。したがって、導入判断ではモデルの精度だけでなく、評価指標が社内審査や第三者説明に使えるかを見た方がよいでしょう。
日本の現場で考えると
日本で自動運転車や配送ロボットの実証を行う場合、歩行者、自転車、車両が混在する道路や構内通路での評価に関係します。特に、横断歩道付近、狭い歩道、見通しの悪い曲がり角では、VRUの動きが急に変わるため、シナリオ別のルールだけでは評価しきれないことがあります。共通指標が使えるなら、現場ごとに評価軸を増やしすぎずに済む一方、実際の日本の道路環境で同じ精度が出るかは別問題です。
向いているのは、走行ログを使って危険場面を後から評価する用途や、実証実験で安全性の説明材料を作る用途です。慎重に見るべきなのは、交通量が多く、歩行者の挙動が不規則な場所、あるいは段差や狭路が多く、センサーの見え方が変わる環境です。安全評価の指標として使うなら、現場の地図情報や速度制御、停止判断との整合も確認が必要です。
導入・PoCで確認したいこと
- 歩行者・自転車・車両それぞれで、危険度の判定成功率がどの程度出るか。
- 交差点、横断歩道、狭路など、場面を変えたときにF1スコアがどれだけ落ちるか。
- 誤検知と見逃しの内訳が、停止判断や減速判断にどう影響するか。
- 走行ログをまとめて評価する際の処理時間と、現場での再評価のしやすさ。
- 交通参加者の種類が増えたときに、指標の再設定がどれだけ必要か。
現時点で分かっていないこと
この情報だけでは、提案手法が日本の公道や構内道路でどこまで再現できるかは確認できません。DeepAccident以外のデータセットでの性能や、実車・実機での検証結果も本文には示されていません。また、どのセンサー構成や計算資源を前提にしているかも不明です。
自動運転や移動ロボットの安全評価では、現場に合う指標をどう作るかが重要です。評価設計やPoCの進め方を整理したい場合は、導入検討の観点から相談する価値があります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

