
Pelican-Sim 1.0が示す、汎用世界モデルシミュレータの導入論点
3行解説
- Pelican-Sim 1.0は、行動と映像から未来の観測を予測する世界モデルの技術報告です。
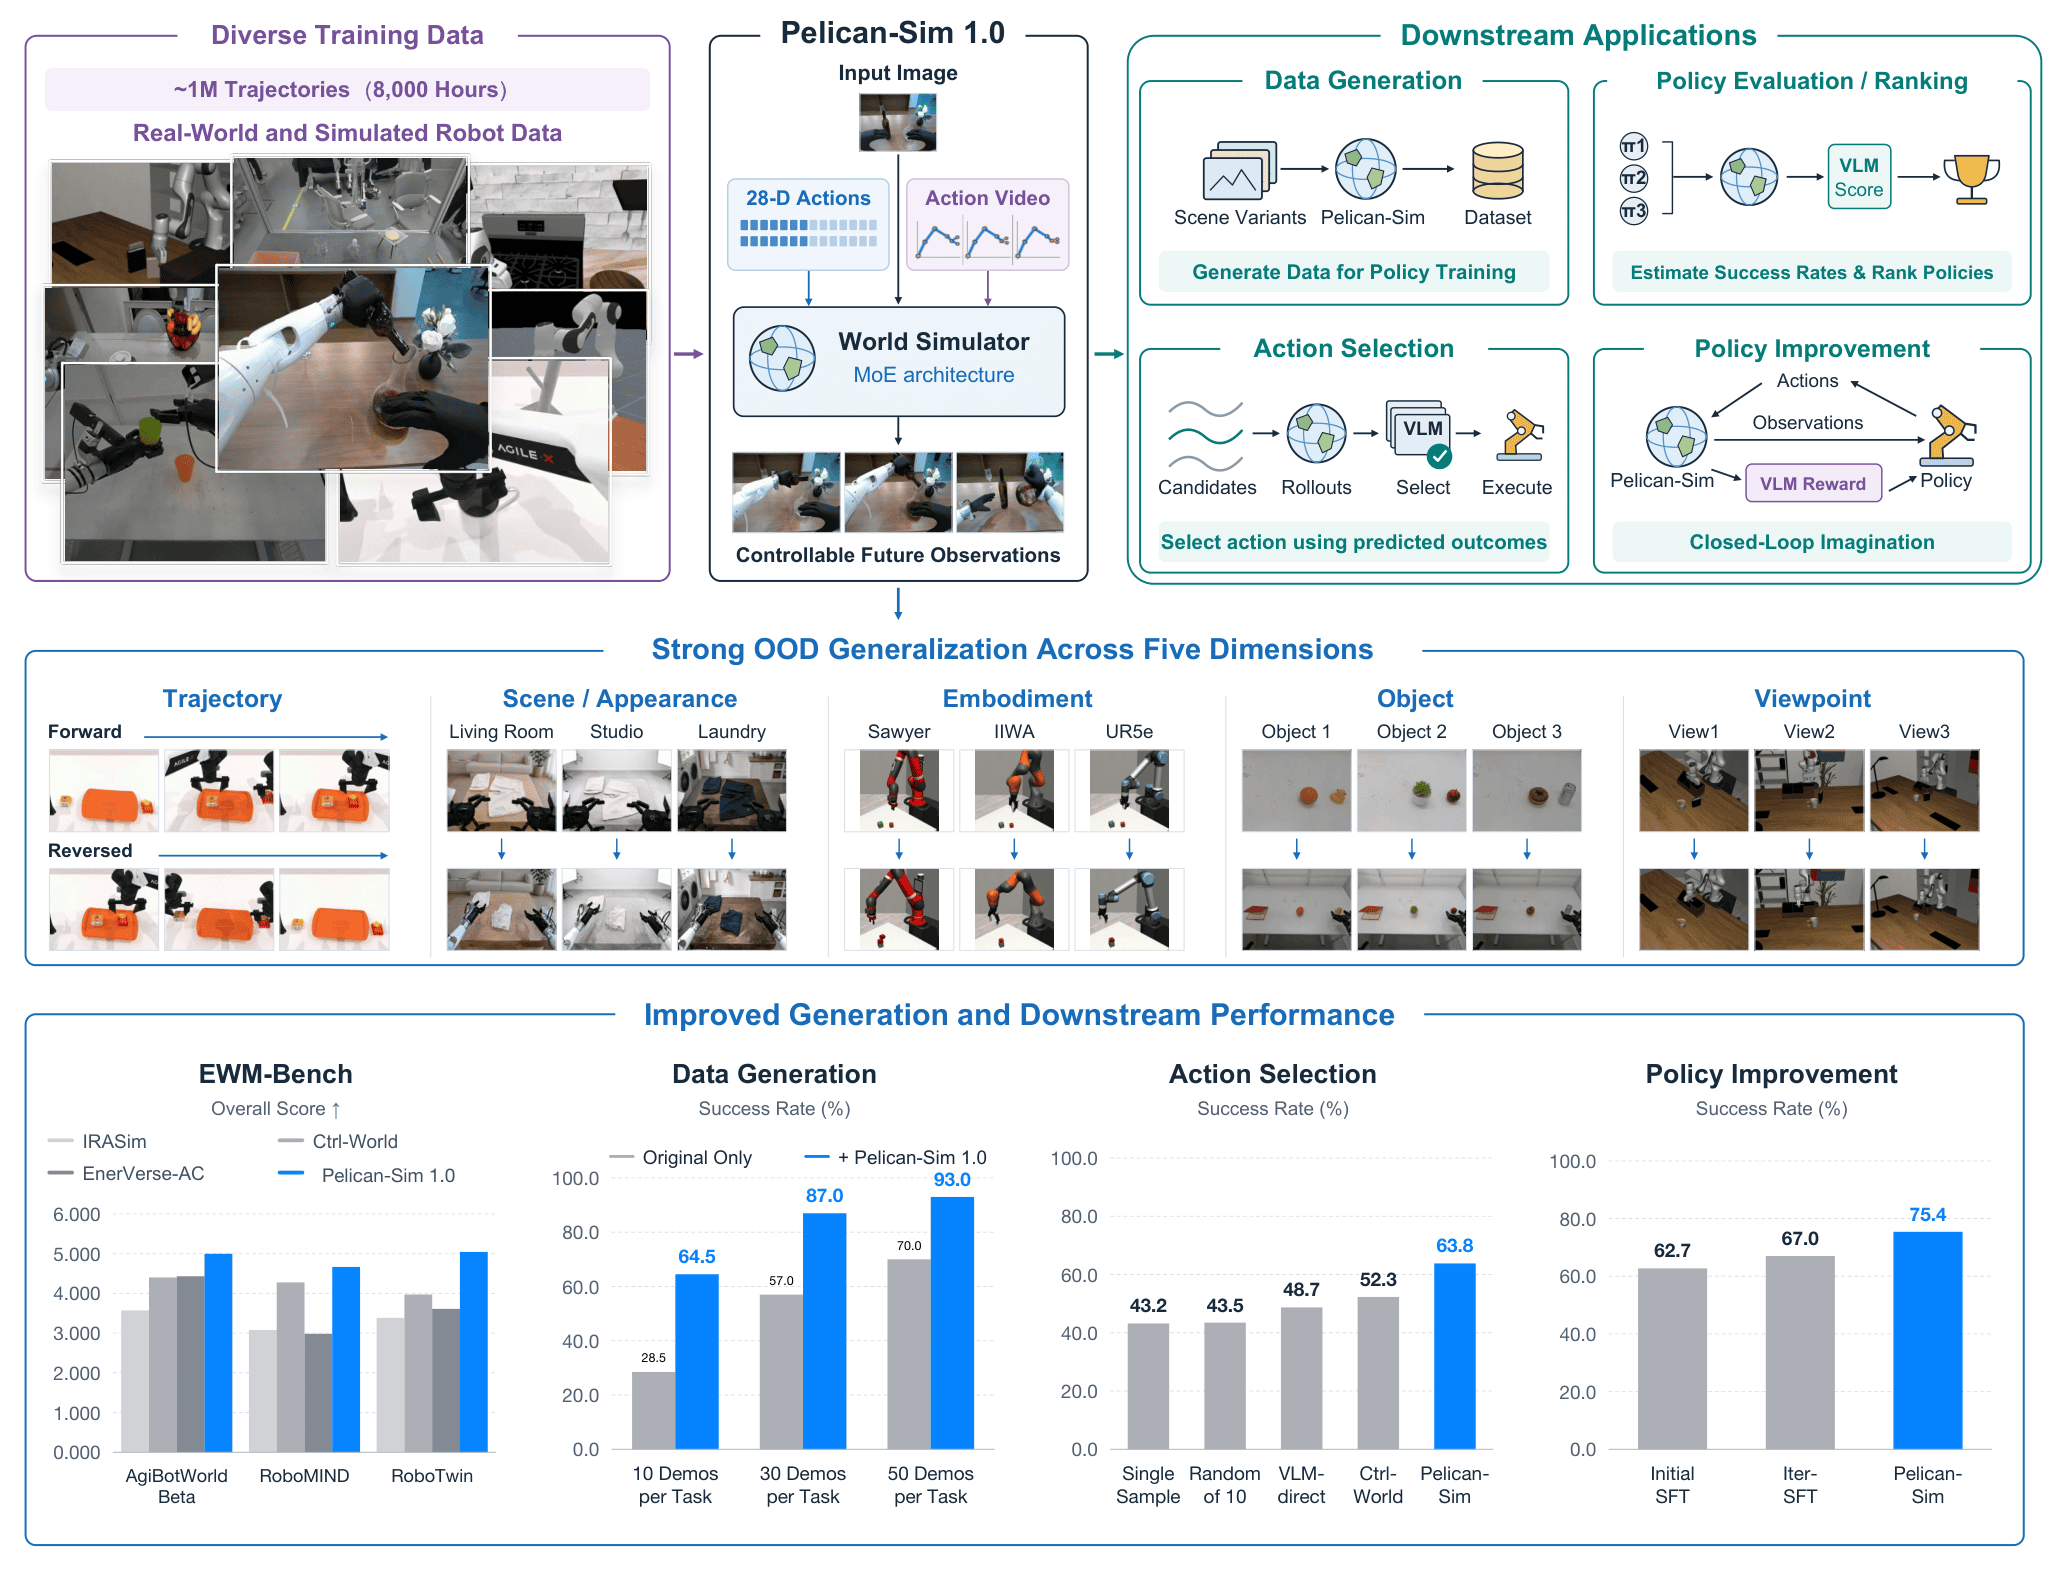
- 28次元の統一アクション表現で、異なる機体を1つのモデルで扱う設計が示されました。
- 少量の生成軌跡追加で成功率が70%から93%に上がった例があり、PoC設計に影響します。
ニュースの概要
arXivのRobotics分野で、2026年9月10日に「Pelican-Sim 1.0: A General World Model Simulator for Embodied Intelligence」という技術報告が公開されました。著者らは、視覚コンテキストとロボットの行動から未来の観測を予測し、下流の学習や意思決定を支える一般向けの世界モデルシミュレータだと説明しています。対象は、実機とシミュレーションの両方の軌跡を使うロボティクス研究です。
何が新しいのか
この報告の新しさは、単に動画を生成するのではなく、行動の表現、映像との結び付け、推論の速さを同時に設計している点です。28次元の統一アクション表現で多くの主流ロボットを1つのモデルで扱い、URDFとカメラレンダリングを使った action-visual injection で操作と画素の対応を強めています。さらに、4ステップの自己回帰シミュレータに落とし込み、35ステップモデル比で5.67倍の高速化を示しています。
性能面では、約100万本の実世界・シミュレーション軌跡で学習し、AgiBotWorld Beta、RoboMIND、RoboTwinでPSNRが既存最良ベースラインより改善したとされています。加えて、RoboTwinでは500本の生成軌跡を50本のデモに足すと、方策成功率が70%から93%に上がったと報告されています。つまり、この研究は「見た目の生成」よりも、学習データを増やし、方策評価や改善に使えるかを前面に出している点が特徴です。
GA Roboticsの視点
GA Roboticsの視点では、注目点は28次元の統一アクション表現と、少量デモ追加で成功率が70%から93%に上がったという具体例です。これは、異なる機体やタスクをまたぐ検証で、最初から大量の実機データを集めなくても、シミュレータ側で学習・評価の回転数を上げられる可能性を示します。ただし、これはあくまで報告された条件下の結果であり、日本の現場で同じ伸びが出るとは限りません。導入判断では、モデルの汎用性よりも、自社の機体・作業に対してどこまで再現できるかを見た方が実務的です。
日本の現場で考えると
日本の製造・物流・サービス現場で見ると、この種のシミュレータは、ピッキング、搬送、簡易な操作、巡回のように、行動と結果の関係を繰り返し学習したい作業と相性がよいです。一方で、通路幅が狭い、段差や反射が多い、周囲人員が頻繁に動く、といった現場では、映像予測の精度だけでは足りません。既存のURDF資産やカメラ配置をそのまま使えるか、WMSやMES、PLCとの接続を前提にした検証ができるかが重要になります。特に、実機を止めずに何回も試したいPoCでは、4ステップ化による高速化が反復回数の増加に効く可能性があります。
導入・PoCで確認したいこと
- 自社の機体や作業を28次元の統一アクション表現に無理なく写像できるか。
- 生成した軌跡を追加したとき、方策成功率がどの程度改善するか。
- 1回の評価サイクルで、何本の軌跡を回せるか。4ステップ化で反復回数がどれだけ増えるか。
- 実機データとシミュレーションデータを混ぜたとき、画質や予測の崩れがどの条件で増えるか。
- レイアウト変更やカメラ位置変更後に、再設定や再学習にどれだけ時間がかかるか。
現時点で分かっていないこと
この報告だけでは、日本の現場での実証結果は確認できません。また、どの機体やどの作業に対して、どこまで汎用的に使えるかの限界も本文からは読み取れません。さらに、実運用に必要な接続方式、保守、計算資源の要件も提供情報では不明です。
世界モデルやシミュレータの進化は、実機導入前の検証方法を変えます。自社の現場で何をPoCで確かめるべきか整理したい場合は、導入相談の前に論点を洗い出しておくと判断しやすくなります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

