
実機自律車両の挙動をVRで可視化 ROS 2連携研究が示す導入論点
3行解説
- 物理的に動くROS 2自律車両の状態を、VR上の表示と同期させる研究です。
- 車両状態と車載カメラ映像を別系統で送り、Meta Quest 3S上で見せています。
- 20回の試験で、遅延29.63ms、映像10.006fps、通知の見落としなしを報告しました。
ニュースの概要
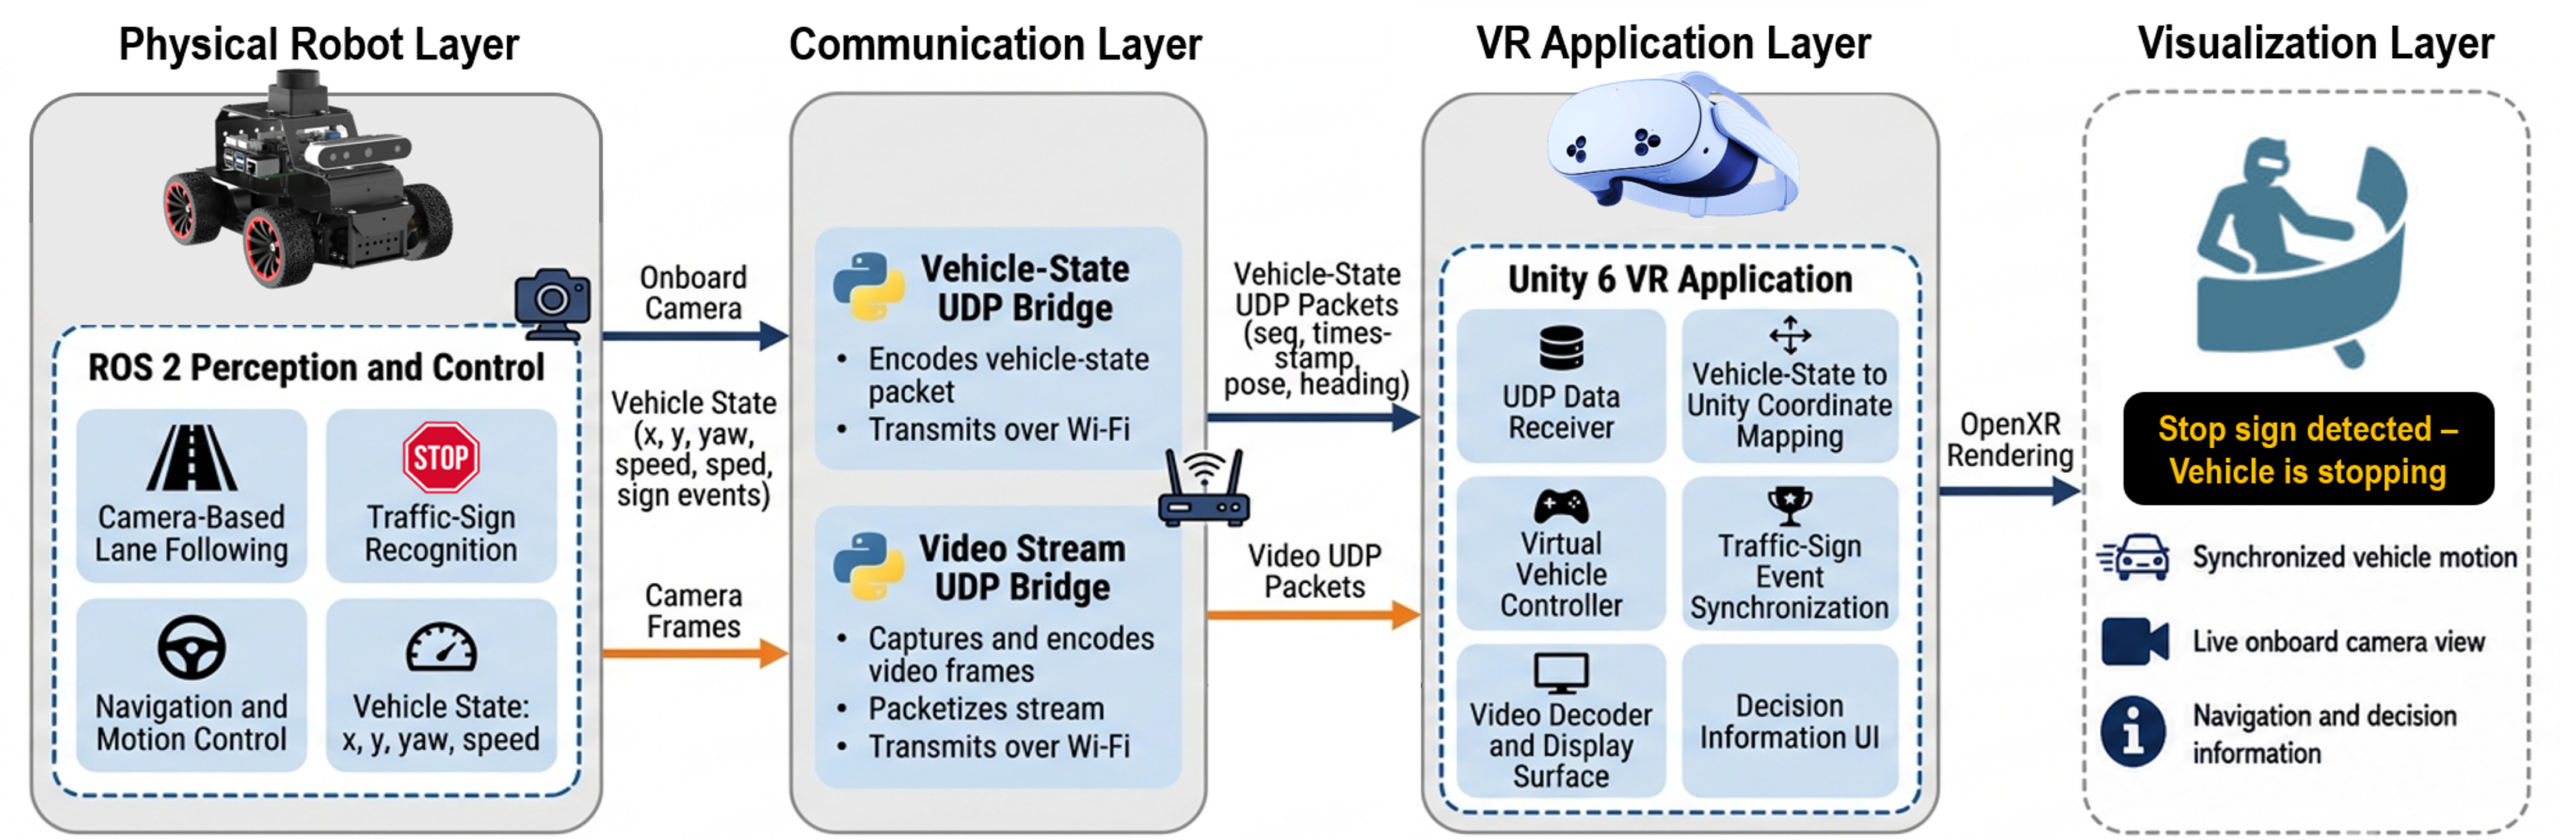
arXivのRobotics分野に、2026年8月31日付で「Seeing What the Vehicle Sees: Video-Augmented Virtual Reality for Physical Autonomous Vehicles」という論文が公開されました。著者はMd Tanjemul Islam氏、Mohammad Shafin氏、Md Rafiul Kabir氏です。論文は、物理的に動くROS 2自律ロボット車両と、Unity 6で作成したMeta Quest 3S向けVRアプリを接続し、乗員が車両の動きと車載映像、ナビゲーション判断を同時に確認できる枠組みを提案しています。
何が新しいのか
この研究の新しさは、VRの中で見せる対象が「完全なシミュレーション」ではなく、実際に動いている車両である点です。論文では、車両状態とライブ車載カメラ映像を2つの独立した通信チャネルで送信し、仮想車両が実機の動きを追従する構成を取っています。さらに、車内ダッシュボードのような画面で、ナビゲーション上の判断も表示します。評価は20回の閉ループ走行試験で行われ、平均状態更新遅延29.63ms、平均ルート進捗誤差2.28%、映像は10.006fps、フレーム損失0.25%でした。通知の見落としや誤通知はなかったとされています。
GA Roboticsの視点
注目すべきは、状態更新遅延29.63msと、通知の見落とし・誤通知なしという結果です。乗員向けの説明UIや遠隔監視UIでは、映像がきれいでも、車両の判断が遅れて見えたり、誤った通知が出たりすると実用性が下がります。この研究は、少なくとも試験条件では「見せ方」だけでなく「同期の正確さ」も評価しているため、実機連携のUI設計に近い論点を含みます。一方で、10fps程度の映像が実運用で十分かは用途次第で、監視の粒度が高い現場では追加検証が必要とみられます。
日本の現場で考えると
日本でこの種の仕組みを使うなら、物流拠点や構内搬送、実証実験の説明用途がまず想定しやすいです。たとえば、AGVや自律搬送車の動きを現場担当者に見せるとき、実機の位置・進行方向・判断理由をVRで重ねて示せれば、教育や合意形成に役立つ可能性があります。ただし、現場では通路幅や交差点の見通し、段差、電波状況、既存のWMS/MES/PLCとの接続条件が効いてきます。人と車両が同じ空間を使うため、安全停止や介入手順も含めて設計しないと、表示が正確でも運用は回りません。
導入・PoCで確認したいこと
- 車両状態の更新遅延が、現場で許容できる範囲に収まるか。
- 映像のフレームレートと損失率が、監視や説明に十分か。
- VR上の進捗表示が、実機の走行とどの程度ずれるか。
- 通知の見落とし・誤通知が、長時間運用でも発生しないか。
- 通信を2系統に分けたとき、片系障害時の挙動がどうなるか。
現時点で分かっていないこと
論文要約からは、実験に使った車両の詳細な機種や、屋内外のどちらで試したかは確認できません。また、日本の現場でそのまま使えるかどうかを判断するための、耐ノイズ性や長時間連続運用の結果も本文情報だけでは分かりません。
この研究は、実機の状態と映像をどう同期して見せるかが要点です。日本での実証や監視UIを考える際は、通信設計と表示遅延の見極めが重要になります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

